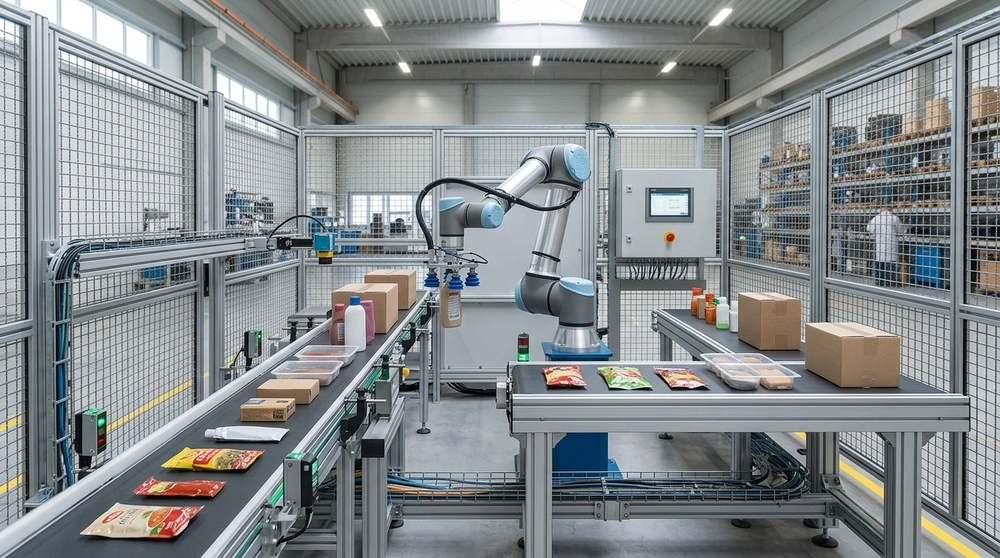
Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!
Posted on 2026-08-26 by Misel Editor
Jika lini produksi sering berganti ukuran atau jenis kemasan, pilih robot packaging yang mampu menangani variasi SKU secara fleksibel. Periksa apakah jangkauan, payload, gripper, vision system, cycle time, dan proses changeover dapat menyesuaikan ukuran, bentuk, berat, serta orientasi setiap produk. Jadi, pemilihannya harus berdasarkan seluruh variasi kemasan yang akan diproses, bukan hanya satu produk acuan.Lini dengan sedikit variasi produk mungkin dapat berjalan dengan konfigurasi robot yang relatif tetap. Namun, semakin banyak SKU yang memiliki ukuran, bentuk, posisi, dan pola penempatan berbeda, semakin penting kemampuan sistem untuk beradaptasi tanpa perubahan mekanis atau programming yang terlalu panjang.Karena itu, pemilihan robot sebaiknya dimulai dari pemetaan seluruh variasi produk yang benar-benar akan melewati packaging cell. Data tersebut kemudian digunakan untuk menentukan robot, gripper, sensor atau vision, conveyor, serta metode changeover yang sesuai.Catatan: Pemilihan dan integrasi robot packaging perlu mempertimbangkan karakter produk, payload aktual, jangkauan, cycle time, end-of-arm tooling, keselamatan mesin, serta peralatan lain dalam lini. Validasi konfigurasi dan pengujian sebaiknya dilakukan oleh personel atau system integrator yang memahami aplikasi robot industri serta persyaratan proses terkait.Pertimbangkan 6 Faktor saat Memilih Robot PackagingRobot packaging untuk berbagai produk perlu dinilai berdasarkan variasi nyata yang akan ditangani, bukan hanya kebutuhan satu SKU. Enam faktor berikut dapat digunakan sebagai dasar sebelum menentukan konfigurasi robot.1. Sesuaikan dengan Ukuran Produk dan KemasanUkuran produk memengaruhi posisi pengambilan, jarak perpindahan, ruang yang dibutuhkan gripper, dan jangkauan robot. Karena itu, petakan produk terkecil hingga kemasan terbesar, termasuk kemungkinan perubahan posisi ketika produk berada di conveyor, tray, atau kardus.Robot dengan payload cukup belum tentu memiliki jangkauan dan area kerja yang cocok untuk seluruh format. Periksa apakah robot masih dapat mengambil dan menempatkan produk pada seluruh titik yang dibutuhkan tanpa mendekati batas geraknya secara berlebihan.2. Periksa Bentuk dan Kondisi PermukaanBentuk serta permukaan produk menentukan bagaimana gripper melakukan kontak. Botol yang kaku, pouch yang fleksibel, tray, dan kardus tidak selalu dapat ditangani dengan prinsip gripping yang sama. Kebutuhan vacuum handling dapat berbeda antara kemasan fleksibel seperti film dan material berpori seperti kardus.3. Hitung Berat Produk beserta GripperPayload tidak cukup dihitung dari berat produk saja. Beban pada robot juga dipengaruhi oleh gripper dan komponen end-of-arm tooling yang ikut dibawa selama pergerakan.Karena itu, saat membandingkan pilihan robot, perhitungan beban harus menggunakan konfigurasi aktual yang akan terpasang pada ujung robot, bukan hanya berat produk secara terpisah.4. Kenali Variasi Orientasi ProdukPeriksa apakah produk selalu datang dengan posisi yang sama atau dapat berputar, bergeser, bahkan tercampur orientasinya. Produk yang sudah terarah oleh guide mekanis mungkin cukup dideteksi dengan sensor sederhana, sedangkan variasi posisi yang lebih kompleks dapat membutuhkan vision system.5. Sesuaikan dengan Target Kecepatan ProduksiKecepatan robot harus dinilai berdasarkan cycle time keseluruhan, bukan angka kecepatan robot secara terpisah. Waktu mendeteksi produk, mengambil, memindahkan, melepaskan, menunggu conveyor, serta pola penempatan semuanya memengaruhi kapasitas aktual packaging cell.Hitung kebutuhan setiap SKU karena produk dengan pola multipack, posisi pengambilan berbeda, atau jarak penempatan lebih jauh dapat menghasilkan cycle time yang berbeda. Jika produk tercepat menjadi acuan, pastikan konfigurasi robot, gripper, vision, dan conveyor mampu mengejar kebutuhan tersebut secara bersamaan.6. Tentukan Kebutuhan Pergantian GripperTentukan sejak awal apakah seluruh SKU masih dapat ditangani satu gripper atau membutuhkan beberapa end effector. Satu gripper lebih sederhana untuk changeover, tetapi hanya efektif jika rentang ukuran, bentuk, dan permukaan produknya masih kompatibel.Untuk memetakan kebutuhan awal, gunakan matriks berikut sebelum memilih konfigurasi robot.Data yang dicatatContoh variasiPengaruh terhadap sistemUkuranKecil hingga besarJangkauan dan posisi pengambilanBentukBotol, pouch, tray, kardusJenis dan titik kontak gripperBeratRingan hingga beratPayload robot dan toolingOrientasiSeragam atau acakKebutuhan sensor dan visionKecepatanBerbeda pada setiap SKUCycle time dan kapasitas cellFormat kemasanSatuan atau multipackProgram dan pola penempatanUntuk memahami penggunaan robot pada tahapan packaging secara lebih luas, baca juga pembahasan mengenai penerapan robot dalam proses packaging.Pilih Gripper yang SesuaiGripper menentukan apakah satu robot benar-benar dapat menangani variasi produk yang direncanakan. Pemilihannya perlu mengikuti bentuk, permukaan, kekakuan, berat, serta area produk yang aman untuk dijepit atau dihisap.1. Gunakan Satu Gripper untuk Beberapa FormatSatu gripper dapat dipertimbangkan jika beberapa SKU masih memiliki karakteristik yang cukup dekat. Vacuum area gripper, mechanical gripper dengan rentang bukaan tertentu, atau soft gripper dapat digunakan sesuai karakter produk dan hasil pengujian.2. Gunakan Sistem Pergantian GripperTool changing lebih tepat ketika satu desain gripper akan menghasilkan terlalu banyak kompromi. Misalnya, pouch membutuhkan permukaan suction yang berbeda dari kardus besar atau wadah kaku yang perlu dijepit.Pada kondisi tersebut, hitung bukan hanya kemampuan masing-masing gripper, tetapi juga waktu pergantiannya. Tujuannya agar fleksibilitas SKU tidak dibayar dengan downtime changeover yang terlalu panjang.Atur Posisi Produk sebelum DiambilProduk perlu berada pada posisi yang dapat dikenali robot sebelum proses pick dilakukan. Untuk aliran sederhana, conveyor guide dan sensor dapat menjaga atau mendeteksi posisi. Pada produk yang datang dengan orientasi lebih beragam, vision system dapat membantu mencari posisi aktual dan menentukan koordinat pengambilan.OMRON menyebut vision-guided packaging sebagai salah satu pendekatan untuk menangani perubahan SKU dan proses sorting serta placement. Pada kasus Mackle Petfoods tahun 2025, robot parallel, vision system, dan PLC digunakan bersama untuk menangani pouch pada lini packaging otomatis.Konsep tersebut dapat dipelajari lebih lanjut melalui artikel mengenai vision system untuk membaca posisi produk.Siapkan Changeover Antar ProdukChangeover yang baik harus menentukan bagian mana yang berubah ketika SKU berganti. Jangan hanya menyiapkan program robot baru jika perubahan produk juga membutuhkan penyesuaian gripper, conveyor guide, vision recipe, pola penempatan, atau mesin packaging berikutnya.Periksa Integrasi Lini PackagingRobot packaging fleksibel tetap bergantung pada mesin sebelum dan sesudahnya. Conveyor harus memasok produk sesuai kebutuhan cycle, sedangkan wrapping machine, case packer, inspection system, atau proses downstream harus mampu menerima variasi format yang sama.Karena itu, evaluasi sinyal antarperalatan, sensor keberadaan produk, interlock, buffer, recipe, dan urutan start-stop sebagai satu sistem. Robot yang cepat tidak akan mempercepat lini apabila harus terus menunggu produk atau mesin berikutnya belum siap.Uji Semua Variasi ProdukKonfigurasi robot sebaiknya diuji menggunakan SKU yang mewakili kondisi paling menantang, bukan hanya produk yang paling mudah ditangani. Sertakan produk terkecil, terbesar, terberat, tercepat, serta format dengan permukaan atau orientasi paling sulit.Periksa apakah robot dapat mengambil produk tanpa merusaknya, menjangkau seluruh posisi, mempertahankan cycle time, melakukan placement dengan benar, dan berpindah recipe atau gripper sesuai target changeover.FAQ Seputar Robot Packaging FleksibelBeberapa pertanyaan berikut dapat membantu memperjelas keputusan ketika lini menangani banyak SKU dan format kemasan.1. Apakah satu robot dapat menangani semua ukuran kemasan?Tidak selalu. Kemampuan satu robot bergantung pada jangkauan, payload, gripper, area kerja, dan cycle time untuk seluruh variasi produk. Semua format perlu dipetakan dan diuji sebelum satu robot ditetapkan untuk beberapa SKU.2. Apakah setiap pergantian produk memerlukan gripper baru?Tidak. Satu gripper dapat menangani beberapa produk jika rentang ukuran, bentuk, permukaan, dan beratnya masih sesuai. Tool change lebih relevan jika karakter produk membutuhkan metode gripping yang berbeda.3. Kapan robot packaging membutuhkan vision system?Vision system semakin relevan ketika posisi atau orientasi produk tidak selalu sama, terdapat beberapa SKU yang harus dikenali, atau robot perlu menentukan titik pick berdasarkan posisi aktual produk.4. Apa yang menentukan lamanya changeover?Changeover dipengaruhi oleh jumlah perubahan yang diperlukan, seperti recipe robot, setting conveyor, gripper, vision, guide, serta mesin packaging lainnya. Semakin banyak perubahan manual, semakin besar potensi waktu setup.5. Bagaimana menghitung payload jika gripper sering diganti?Hitung setiap kombinasi produk dan gripper yang akan digunakan. Konfigurasi dengan beban terbesar perlu dibandingkan dengan kapasitas robot sambil mempertimbangkan ketentuan load dan tooling dari produsen robot.KesimpulanMemilih robot packaging untuk lini dengan banyak SKU perlu dimulai dari variasi produk, bukan hanya spesifikasi robot. Petakan ukuran, bentuk, berat, orientasi, target kecepatan, gripper, serta kebutuhan changeover seluruh SKU, kemudian evaluasi vision, conveyor, dan mesin lain sebagai satu packaging cell. Dengan cara ini, fleksibilitas sistem dapat dinilai sebelum konfigurasi robot ditetapkan.Rancang Robot Packaging yang Siap Mengikuti Variasi ProdukPT Mitrainti Sejahtera Eletrindo dapat membantu merancang integrasi robot industri, gripper, vision system, conveyor, sensor, dan sistem kontrol berdasarkan variasi produk serta kebutuhan lini packaging. Dengan memetakan SKU dan proses changeover sejak awal, konfigurasi dapat disesuaikan dengan kebutuhan produksi yang sebenarnya. Hubungi MISEL untuk mendiskusikan rancangan otomasi lini packaging yang sesuai dengan proses Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiOMRON Robotics. (2025). Mackle Petfoods packs 135 pouches per minute with automated precision. OMRON Robotics. https://robotics.omron.com/case-studies/automated-packaging-solution-mackle-petfoods/
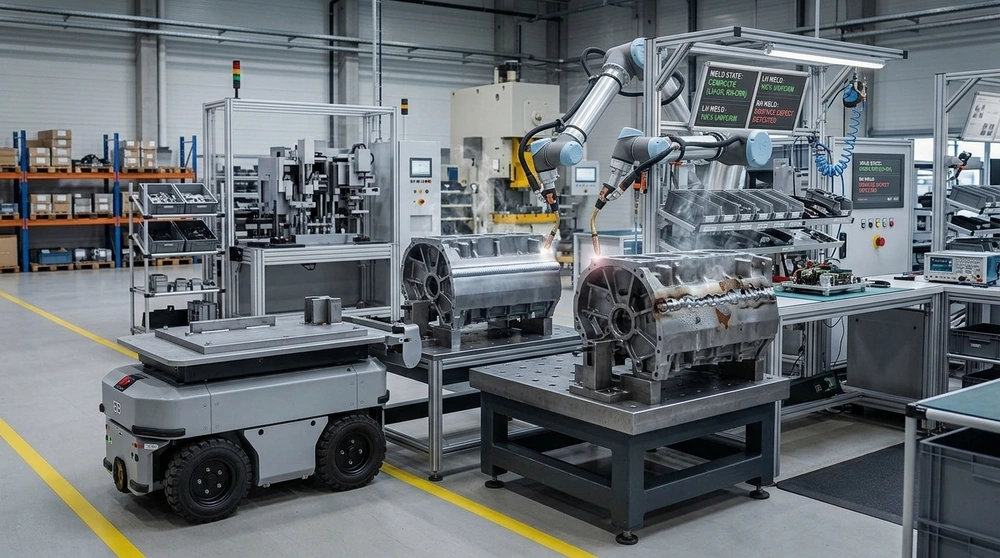
Jangan Salahkan Robotnya! Faktor Ini Bisa Mengacaukan Hasil Robot Welding
Posted on 2026-08-19 by Misel Editor
Jangan langsung menyalahkan robot ketika hasil robot welding berubah-ubah. Beberapa faktor yang menyebabkan gerakan robot bisa tetap sama, tetapi hasil las dapat terganggu oleh posisi komponen yang bergeser, sambungan yang tidak seragam, fixture kurang stabil, permukaan material kotor, parameter pengelasan yang tidak sesuai, atau suplai kawat yang tidak lancar. Karena itu, seluruh welding cell perlu diperiksa sebelum program robot diubah.Robot dapat mengulang jalur yang telah diprogram, tetapi proses pengelasan tetap bergantung pada kondisi benda kerja dan sistem pendukungnya. Jika posisi sambungan berubah beberapa milimeter, kawat tidak keluar stabil, atau fixture tidak mengunci komponen pada posisi yang sama, torch dapat mengikuti jalur yang benar menurut program tetapi tidak lagi berada pada posisi ideal terhadap sambungan.Untuk menemukan sumber masalah, pemeriksaan perlu dimulai dari kondisi yang paling mudah berubah dari satu siklus ke siklus berikutnya. Pola cacat kemudian dapat digunakan untuk menentukan apakah masalah lebih mungkin berasal dari komponen, fixture, welding equipment, parameter, atau baru kemudian program robot.Catatan: Troubleshooting robot welding melibatkan robot industri, sumber daya pengelasan, listrik, panas, gas, dan komponen bergerak. Pemeriksaan, penyesuaian, dan pengujian pada welding cell harus mengikuti prosedur keselamatan, manual peralatan, welding procedure yang berlaku, serta dilakukan oleh personel yang kompeten.6 Penyebab Hasil Robot Welding Tidak KonsistenEnam faktor berikut perlu diperiksa ketika jalur gerak robot terlihat berulang, tetapi bentuk atau kualitas hasil las berubah antar produk.1. Posisi Komponen BerubahPerubahan posisi benda kerja dapat membuat jalur robot tidak lagi tepat mengikuti sambungan. Robot mungkin tetap bergerak menuju koordinat yang sama, tetapi posisi aktual joint telah bergeser akibat toleransi komponen, proses sebelumnya, atau perubahan saat clamping.Jika ingin memahami terlebih dahulu bagaimana robot mempertahankan gerakan pengelasan yang berulang, baca juga pembahasan mengenai cara robot welding menjaga konsistensi gerakan.2. Kondisi Sambungan Tidak SeragamCelah, sudut, posisi tepi, dan dimensi sambungan yang berubah dapat membuat kondisi aktual berbeda dari kondisi saat program robot dibuat. Akibatnya, penetrasi, posisi bead, atau bentuk las dapat berubah meskipun robot menjalankan trajectory yang sama.3. Fixture Tidak Menahan Komponen dengan StabilFixture berfungsi menjaga benda kerja berada pada posisi yang dapat diulang setiap siklus. Jika locator, clamp, stopper, atau bagian fixture mulai longgar atau aus, komponen dapat bergeser sehingga posisi sambungan terhadap torch ikut berubah.Gejalanya dapat terlihat ketika produk pertama menghasilkan las normal, tetapi hasil mulai bergeser setelah beberapa siklus atau hanya terjadi pada fixture tertentu. Pemeriksaan sebaiknya mencakup kondisi clamp, titik kontak, locator, kekencangan, serta repeatability posisi benda kerja.4. Permukaan Material KotorMinyak, grease, kelembapan, karat, cat, coating, dan kotoran pada area sambungan dapat memengaruhi kualitas proses las. Karena itu, kondisi permukaan perlu diperiksa ketika cacat hanya muncul pada batch material tertentu atau setelah perubahan proses penyimpanan dan persiapan material.Dalam panduan troubleshooting pengelasannya, Miller Electric mencantumkan permukaan benda kerja yang kotor sebagai salah satu kemungkinan penyebab porosity dan incomplete fusion. Panduan tersebut menyarankan pembersihan grease, minyak, kelembapan, karat, cat, coating, dan kotoran sebelum pengelasan.5. Parameter Las Tidak SesuaiParameter robot welding perlu sesuai dengan material, ketebalan, jenis sambungan, kawat, dan proses yang digunakan. Perubahan pada voltage, wire feed speed, travel speed, sudut torch, atau contact-tip-to-work distance dapat mengubah panas yang masuk maupun pembentukan weld bead.6. Suplai Kawat Tidak LancarWire feeding yang tidak stabil dapat membuat busur dan suplai filler berubah selama robot bergerak. Pemeriksaan perlu mencakup spool, drive roll, wire guide, liner, contact tip, dan jalur kawat menuju torch.Kenali Pola Perubahan Hasil LasPola munculnya masalah dapat mempersempit area pemeriksaan. Jangan hanya melihat bentuk cacatnya; perhatikan juga kapan masalah mulai terjadi, pada produk mana, dan apakah muncul terus-menerus atau hanya sesekali.Pola masalahFaktor yang perlu diperiksaJalur las bergeserPosisi komponen, fixture, atau titik referensiHasil berbeda antarprodukDimensi, posisi, dan celah sambunganBusur tidak stabilKebersihan material, wire feeding, dan gas pelindungMasalah muncul setelah beberapa siklusContact tip, liner, drive roll, atau fixture yang mulai berubahPenetrasi atau bentuk las berubahParameter pengelasan dan kecepatan gerakTabel tersebut bukan diagnosis final, tetapi dapat membantu menentukan pemeriksaan pertama sebelum teknisi melakukan pengujian lebih lanjut.Periksa Sistem Sebelum Mengubah Program RobotProgram robot sebaiknya tidak langsung diubah ketika hasil las mulai berbeda. Jika sumber masalah sebenarnya berada pada benda kerja atau welding equipment, koreksi trajectory hanya dapat menutupi masalah sementara dan berpotensi membuat program tidak lagi sesuai ketika kondisi komponen kembali normal.Urutan pemeriksaan awal dapat dilakukan sebagai berikut:Bandingkan posisi dan dimensi benda kerja dengan komponen acuan.Periksa joint gap, alignment, dan kondisi area sambungan.Pastikan fixture mengunci komponen secara konsisten.Periksa kebersihan material serta kondisi gas pelindung sesuai proses yang digunakan.Periksa spool, drive roll, liner, contact tip, dan kelancaran wire feeding.Bandingkan parameter aktual dengan setting atau welding procedure acuan.Jika seluruh kondisi tersebut sesuai tetapi jalur tetap menyimpang, lanjutkan pemeriksaan reference point, TCP, teaching point, atau program robot.Gunakan Sampel Acuan untuk Membandingkan HasilSampel acuan membantu membedakan antara kondisi normal dan perubahan proses. Gunakan komponen dengan posisi, dimensi, fixture setup, parameter, dan hasil las yang sebelumnya telah diterima sebagai pembanding terhadap produk bermasalah.Pemeriksaan tidak hanya dilakukan pada weld bead. Bandingkan posisi joint sebelum pengelasan, kondisi clamp, gap, material, setting pengelasan, dan consumable yang digunakan. Jika terdapat variasi posisi yang memang sulit dihilangkan dari proses sebelumnya, teknologi sensing dapat dipertimbangkan sesuai kebutuhan aplikasi.Pembahasan dasarnya dapat dipelajari melalui artikel robot vision untuk memeriksa posisi benda kerja.Catat Perubahan pada Setiap Siklus ProduksiPencatatan membantu mencari hubungan antara waktu munculnya cacat dan perubahan proses. Tanpa histori, troubleshooting sering bergantung pada dugaan karena kondisi saat cacat terjadi sudah berbeda ketika pemeriksaan dilakukan.Data yang relevan untuk dicatat antara lain:nomor produk atau batch material;waktu atau siklus ketika cacat mulai ditemukan;fixture atau station yang digunakan;parameter welding yang aktif;pergantian contact tip, liner, wire, atau consumable lainnya;perubahan pada material dan joint;alarm atau kondisi abnormal pada welding cell.Catatan tersebut kemudian dapat dibandingkan dengan sampel normal sehingga tim lebih mudah menentukan faktor mana yang berubah sebelum masalah muncul.FAQ Seputar Hasil Robot WeldingBerikut beberapa pertanyaan yang sering muncul ketika robot menjalankan program yang sama, tetapi kualitas hasil pengelasan mulai berubah.1. Mengapa jalur robot sudah sama tetapi hasil las tetap berbeda?Karena posisi aktual sambungan dan kondisi pengelasan dapat berubah meskipun trajectory robot tetap sama. Periksa posisi benda kerja, joint gap, fixture, kondisi permukaan, parameter, wire feeding, dan gas pelindung sebelum menyimpulkan robot bermasalah.2. Apakah fixture dapat memengaruhi kualitas robot welding?Ya. Fixture yang tidak menempatkan dan menahan benda kerja secara berulang dapat mengubah posisi sambungan terhadap torch. Kondisi locator, clamp, stopper, dan titik kontak perlu diperiksa jika hasil mulai bergeser.3. Kapan program robot perlu diperiksa ulang?Program perlu diperiksa ketika kondisi benda kerja, fixture, material, welding equipment, consumable, dan parameter telah diverifikasi tetapi jalur aktual masih tidak sesuai. Pemeriksaan dapat mencakup teaching point, TCP, reference point, serta perubahan program yang pernah dilakukan.4. Seberapa sering contact tip dan wire feeder perlu diperiksa?Tidak ada satu interval yang tepat untuk semua welding cell. Frekuensinya perlu mengikuti manual peralatan, kondisi proses, jumlah siklus, jenis kawat, tingkat spatter, serta histori keausan consumable. Pemeriksaan juga perlu dilakukan lebih awal jika wire feeding mulai tidak stabil.5. Apakah robot vision dapat mengatasi perubahan posisi komponen?Robot vision dapat membantu mendeteksi posisi atau fitur benda kerja pada aplikasi yang sesuai, tetapi bukan pengganti fixture dan proses upstream yang baik. Pemilihannya perlu mempertimbangkan jenis joint, tingkat variasi, kebutuhan akurasi, lingkungan welding, serta kemampuan integrasi dengan robot.KesimpulanHasil robot welding yang tidak konsisten belum tentu berarti robot kehilangan repeatability atau programnya salah. Periksa lebih dahulu posisi benda kerja, kondisi sambungan, fixture, kebersihan material, parameter pengelasan, dan wire feeding sambil membandingkan pola cacat dengan sampel acuan. Program robot baru menjadi area pemeriksaan berikutnya ketika faktor proses dan peralatan pendukung telah diverifikasi.Evaluasi Welding Cell Sebelum Masalah Berulang di ProduksiPT Mitrainti Sejahtera Eletrindo dapat membantu mengevaluasi integrasi robot industri, fixture, welding equipment, sensor, dan sistem kontrol agar penyebab ketidakstabilan proses dapat ditelusuri dari keseluruhan welding cell. Evaluasi yang terarah membantu menentukan apakah perbaikan diperlukan pada proses pendukung, integrasi, atau program robot. Hubungi MISEL untuk mendiskusikan kebutuhan sistem robot welding sesuai proses produksi Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiMiller Electric Mfg. LLC. (2025). Multiprocess welding: Owner’s manual OM-278174J. Miller Electric.https://www.millerwelds.com/files/owners-manuals/O278174J_MIL.pdf
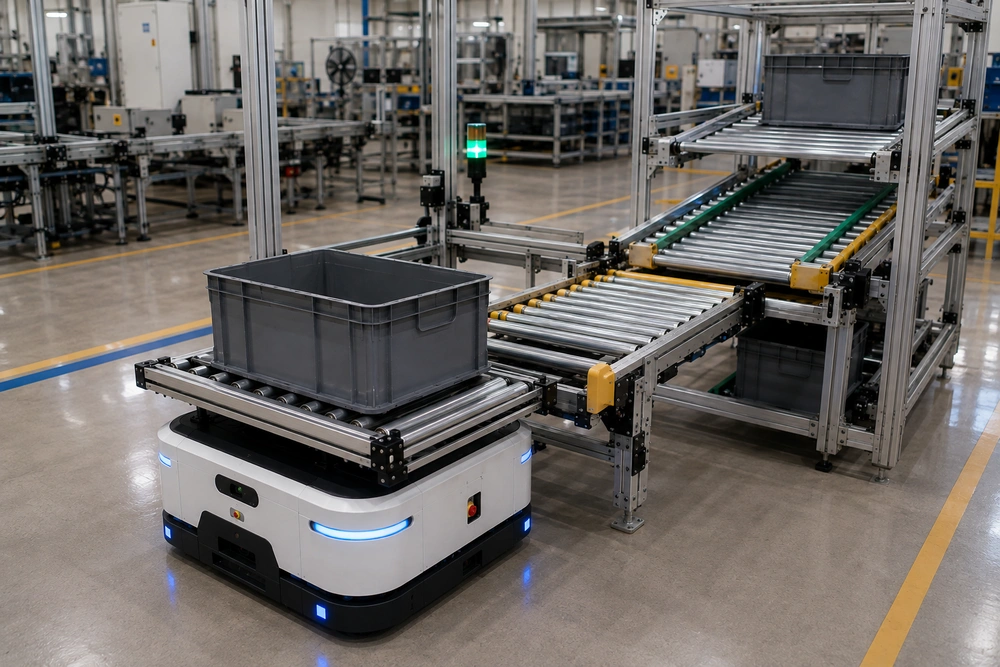
Bukan Sekadar Angkut Barang! Begini Karakuri dan AMR Mendukung Aliran Material di Pabrik
Posted on 2026-08-12 by Misel Editor
Karakuri dan AMR mendukung aliran material di pabrik dengan membagi tugas antara perjalanan dan transfer muatan. AMR mengambil wadah berisi komponen, membawanya ke lini produksi, lalu membawa kembali wadah kosong. Sementara itu, mekanisme Karakuri membantu loading dan unloading melalui roller, gravitasi, stopper, atau flow rack agar perpindahan wadah dapat berlangsung lebih otomatis dan berulang.Kelancaran pemindahan material tidak hanya ditentukan oleh kemampuan AMR bergerak dari titik A ke titik B. Jika proses loading dan unloading masih membutuhkan banyak handling manual, operator tetap harus mengambil, memindahkan, atau mengembalikan wadah setiap kali robot tiba di stasiun. Karena itu, aplikasi Karakuri AMR di pabrik perlu dilihat sebagai satu siklus material.Catatan: Desain AMR, stasiun Karakuri, titik docking, sensor, dan perangkat keselamatan perlu disesuaikan dengan karakteristik muatan serta lingkungan pabrik. Posisi transfer, risiko pergerakan muatan, dan integrasi sistem sebaiknya diperiksa serta diuji langsung oleh personel atau integrator yang memahami sistem otomasi industri.Alur Kerja Karakuri dan AMR di PabrikPenerapan Karakuri dan AMR dapat dirancang sebagai siklus tertutup: wadah berisi komponen diambil dari area persediaan, dikirim ke lini produksi, diserahkan ke stasiun tujuan, kemudian wadah kosong dibawa kembali untuk digunakan pada siklus berikutnya.OMRON Robotics menjelaskan bahwa AMR dapat digunakan untuk memindahkan bahan baku maupun work-in-process antara area penyimpanan, workstation, dan lini perakitan. Perangkat tambahan seperti conveyor, lifter, atau customized racking juga dapat digunakan untuk mendukung proses serah-terima muatan.1. Mengambil Wadah Berisi KomponenSiklus dimulai ketika AMR menuju area persediaan dan berhenti pada posisi docking. Wadah seperti box, bin, atau tray yang telah berisi komponen kemudian dipindahkan dari stasiun Karakuri menuju platform AMR.Pada konfigurasi yang sesuai, roller dan gravitasi dapat membantu wadah bergerak tanpa memerlukan conveyor bermotor pada setiap titik transfer. Stopper dapat digunakan untuk menahan wadah sampai AMR berada pada posisi yang ditentukan.Penelitian The Journal of Industrial Technology yg dipublikasi Deepradit dkk. pada 2026 menunjukkan penerapan prinsip Karakuri Kaizen dalam material handling dengan memanfaatkan sistem berbasis gravitasi sebagai mekanisme otomasi sederhana. Prinsip tersebut relevan untuk memahami bagaimana gerakan mekanis dapat dimanfaatkan pada titik transfer material.2. Mengirim Komponen ke Lini ProduksiSetelah wadah berada pada AMR dan kondisi pengiriman terpenuhi, AMR membawa komponen menuju lini produksi yang membutuhkan pasokan.Di bagian inilah AMR memiliki peran utama: menjalankan transportasi antarlokasi. OMRON menyebutkan bahwa AMR digunakan untuk material transport di pabrik dan gudang serta mampu mengenali lingkungan untuk melakukan navigasi selama menjalankan tugas.Dengan demikian, mekanisme Karakuri tidak menggantikan fungsi navigasi AMR. Karakuri digunakan untuk membantu perpindahan wadah, sedangkan AMR menghubungkan lokasi-lokasi yang terpisah di dalam fasilitas.Untuk memahami lebih dahulu pembagian fungsi antara mekanisme Karakuri dan AMR pada proses pemindahan material, Anda juga dapat membaca pembahasan mengenai cara kerja Karakuri AMR.3. Menyerahkan MuatanSetelah mencapai lini produksi, AMR melakukan docking pada stasiun tujuan. Wadah kemudian dapat berpindah dari roller AMR menuju Karakuri flow rack dengan memanfaatkan perbedaan ketinggian, kemiringan roller, gravitasi, dan stopper yang telah dirancang sesuai karakteristik muatan.Flow rack tidak sekadar menjadi tempat meletakkan wadah. Jalur tersebut perlu mengarahkan wadah menuju posisi yang mudah digunakan dalam proses produksi sekaligus mencegah wadah bergerak sebelum titik penerima siap.4. Membawa Kembali Wadah KosongSetelah komponen digunakan, siklus belum selesai. Wadah kosong dapat diarahkan menuju jalur pengembalian, kemudian dipindahkan kembali ke AMR untuk dibawa menuju area persediaan atau titik pengisian berikutnya.Konfigurasi gravity rack juga dapat menggunakan aliran berbeda untuk wadah berisi dan wadah kosong. Contoh penerapan sistem gravity rack menunjukkan bahwa jalur material dapat dirancang dengan reverse flow untuk mengembalikan container kosong dari area kerja.Dengan memasukkan pengembalian wadah ke dalam perencanaan sejak awal, AMR tidak hanya melakukan perjalanan pengiriman satu arah, tetapi menjadi bagian dari siklus intralogistik yang lebih lengkap.Pembagian Peran Karakuri dan AMRAMR dan Karakuri sebaiknya tidak dipandang sebagai dua teknologi yang menjalankan pekerjaan sama. AMR berfokus pada perjalanan antarlokasi, sedangkan Karakuri menangani gerakan muatan pada titik transfer.Pembagian perannya dapat dilihat pada tabel berikut:ProsesPeran AMRPeran KarakuriPengambilanMendatangi area persediaan dan melakukan dockingMemindahkan wadah menuju AMRPengirimanMembawa wadah antarlokasiMenjaga wadah pada posisi transfer yang dirancangPenyerahanBerhenti dan docking di stasiun tujuanMengalirkan wadah menuju flow rackPengembalianMembawa wadah kosong ke area berikutnyaMemindahkan wadah kosong menuju AMRPembagian fungsi ini juga membantu perusahaan menentukan bagian mana yang membutuhkan perangkat aktif dan bagian mana yang dapat memanfaatkan mekanisme mekanis sederhana.Sinkronisasi dengan Kebutuhan ProduksiAMR perlu menerima tugas berdasarkan kebutuhan material, bukan sekadar bergerak mengikuti jadwal yang tidak mempertimbangkan kondisi lini. Sinyal permintaan dapat berasal dari operator maupun sistem produksi, tergantung tingkat integrasi yang digunakan.Sensor dapat membantu memastikan keberadaan wadah dan kesiapan titik transfer. Pada sistem yang lebih terintegrasi, PLC, identifikasi material, HMI, atau SCADA dapat digunakan untuk menghubungkan permintaan material dengan tugas AMR.Jika perusahaan ingin mengatur pengiriman berdasarkan identitas material dan kebutuhan produksi, pelajari juga cara menghubungkan AMR dengan sistem produksi melalui barcode, PLC, sensor, dan SCADA.Kesiapan Titik TransferTitik transfer perlu dirancang agar AMR dan stasiun Karakuri bertemu pada posisi yang konsisten. Kesalahan pada tinggi, posisi, atau arah roller dapat membuat wadah tersendat meskipun perjalanan AMR berjalan dengan baik.Parameter yang perlu diperiksa meliputi:Posisi docking, agar AMR berhenti pada titik yang memungkinkan transfer berlangsung.Tinggi roller, agar permukaan AMR dan stasiun sesuai dengan arah perpindahan yang direncanakan.Kemiringan jalur, agar gravitasi cukup menggerakkan wadah tanpa membuatnya melaju tidak terkendali.Stopper, untuk menahan wadah sampai kondisi transfer terpenuhi.Karakteristik wadah, termasuk dimensi, berat, titik berat, dan kestabilannya ketika bergerak.Ruang gerak AMR, agar robot dapat mendekati dan meninggalkan stasiun tanpa mengganggu area kerja.Sensor atau interlock, apabila diperlukan untuk memastikan AMR dan stasiun berada dalam kondisi siap.Dampak terhadap Aliran MaterialAplikasi Karakuri AMR di pabrik dapat membantu mengurangi aktivitas manual pada perjalanan maupun titik transfer apabila seluruh siklus dirancang dengan tepat.Dampaknya dapat terlihat pada beberapa bagian proses:Handling manual berkurang karena operator tidak harus terus-menerus mendorong trolley atau memindahkan wadah antara lokasi yang berjauhan.Waktu tunggu material dapat dikurangi apabila pengiriman disinkronkan dengan kebutuhan lini.Risiko keterlambatan pasokan dapat ditekan karena task AMR dapat dibuat berdasarkan permintaan material.Pengembalian wadah lebih terstruktur karena container kosong masuk kembali ke dalam siklus material.Perjalanan kosong dapat dievaluasi, misalnya dengan memanfaatkan perjalanan kembali AMR untuk membawa empty container.FAQ Seputar Aplikasi Karakuri AMRBeberapa pertanyaan berikut membantu memperjelas penerapan Karakuri dan AMR dalam aliran material di pabrik.1. Apakah Karakuri AMR hanya digunakan di industri otomotif?Tidak. Prinsipnya dapat dipertimbangkan pada berbagai industri manufaktur selama material, carrier, titik transfer, dan alur proses sesuai untuk otomasi tersebut. AMR sendiri digunakan dalam berbagai aplikasi material transport di lingkungan manufaktur dan intralogistik.2. Apakah wadah berisi dan kosong memerlukan jalur terpisah?Tidak selalu, tetapi jalur terpisah dapat mempermudah pengaturan aliran apabila stasiun harus menerima wadah berisi sekaligus mengembalikan wadah kosong. Konfigurasinya perlu disesuaikan dengan ruang, volume material, dan urutan proses.3. Bagaimana AMR mengetahui material perlu dikirim?AMR dapat menerima task dari sistem pengelolaan armada atau sistem produksi yang terintegrasi. Pemicu tugas dapat berasal dari operator, sensor, PLC, atau sistem lain sesuai desain otomasi yang digunakan.4. Apakah operator masih diperlukan?Bisa. Tingkat keterlibatan operator bergantung pada desain proses. Operator masih dapat diperlukan untuk mengisi komponen, melakukan inspeksi, menangani kondisi abnormal, atau menjalankan aktivitas lain yang belum diotomatisasi.KesimpulanKarakuri dan AMR dapat mendukung aliran material lebih dari sekadar membawa barang antarlokasi. Sistem perlu menghubungkan pengambilan wadah berisi, perjalanan menuju lini produksi, transfer muatan, hingga pengembalian wadah kosong dalam satu siklus yang terkoordinasi. Karena itu, evaluasi sebaiknya dimulai dari aliran material secara keseluruhan, bukan hanya pemilihan AMR.Integrasikan Karakuri dan AMR Sesuai Aliran Material PabrikPT Mitrainti Sejahtera Eletrindo dapat membantu merancang integrasi AMR, stasiun Karakuri, sistem docking, sensor, dan kontrol berdasarkan kebutuhan pemindahan material di pabrik. Dengan memetakan siklus dari area persediaan hingga pengembalian wadah kosong, sistem dapat dirancang sesuai proses produksi yang benar-benar dijalankan. Hubungi MISEL untuk mendiskusikan kebutuhan integrasi material handling di fasilitas Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiDeepradit, S., Krajangyao, A., Vongchan, P., Krithat, W., & Deesungnoen, N. (2026). Enhancing packaging transport efficiency using low-cost Karakuri Kaizen automation mechanism. The Journal of Industrial Technology. https://ph01.tci-thaijo.org/index.php/jit_journal/article/view/267329OMRON Robotics. (n.d.). Mobile robots for material transport. OMRON Robotics. https://robotics.omron.com/applications/transport/
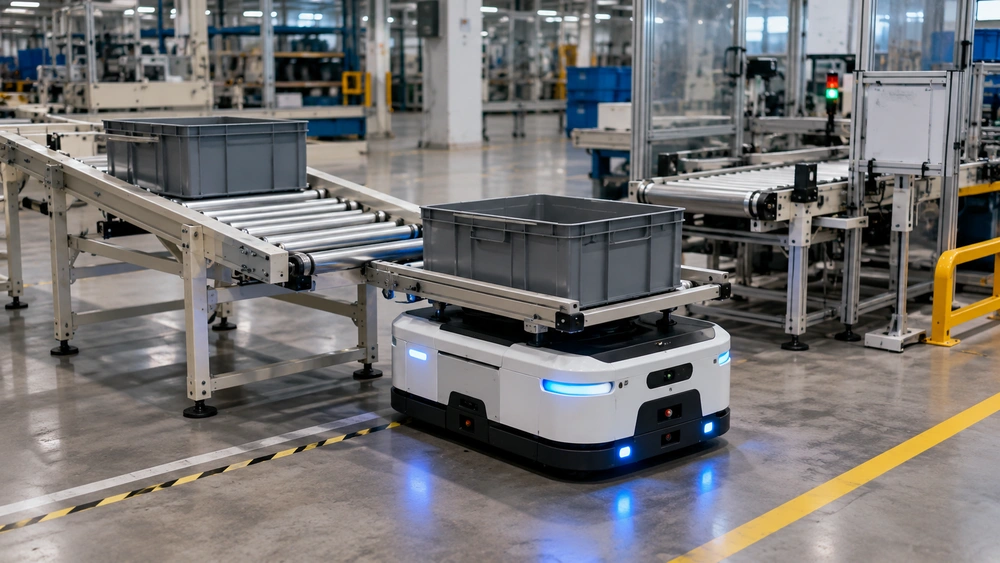
Apa Itu Karakuri AMR? Kenali Cara Sederhana Mengotomatiskan Pemindahan Material
Posted on 2026-08-05 by Misel Editor
Karakuri AMR adalah sistem pemindahan material yang menggabungkan prinsip Karakuri Kaizen dengan Autonomous Mobile Robot (AMR). AMR membawa box, tray, atau carrier antarlokasi produksi, sedangkan mekanisme Karakuri membantu proses pengambilan dan penyerahan muatan menggunakan prinsip mekanis sederhana seperti gravitasi, roller, pegas, atau tuas. Kombinasi ini memungkinkan perjalanan dan transfer material diotomatisasi dalam satu alur.Kebutuhan otomasi tidak selalu dari keseluruhan proses menggunakan motor, aktuator, atau robot tambahan. Untuk aliran material yang berulang dan relatif seragam, bagian perjalanan dapat ditangani AMR, sedangkan proses memindahkan muatan dari atau menuju AMR dapat dirancang dengan mekanisme mekanis yang lebih sederhana.Pembagian fungsi tersebut membuat Karakuri AMR menarik untuk dipertimbangkan ketika pabrik ingin mengurangi handling manual tanpa membuat setiap titik transfer menjadi sistem otomasi yang kompleks. Namun, keberhasilannya tetap bergantung pada karakteristik muatan, desain stasiun, docking, serta kontrol perpindahan material.Apa Itu Karakuri AMR?Karakuri AMR merupakan konsep integrasi antara Autonomous Mobile Robot (AMR) dan mekanisme Karakuri pada sistem material handling. AMR menangani perjalanan material dari satu lokasi ke lokasi lain, sementara mekanisme Karakuri membantu proses loading atau unloading ketika AMR mencapai stasiun tertentu.Istilah Karakuri digunakan dalam manufaktur untuk mekanisme sederhana yang memanfaatkan prinsip mekanis. Lean Enterprise Institute menjelaskan penerapan Karakuri melalui penggunaan mekanisme seperti tuas, pulley, counterweight, dan gravitasi untuk melakukan perbaikan proses dengan rekayasa yang sederhana.Dalam sistem Karakuri AMR, prinsip tersebut tidak berarti AMR ikut bekerja tanpa listrik. Keduanya memiliki fungsi berbeda seperti pada tabel berikut.Bagian SistemPeran UtamaContoh FungsiAMRMembawa material antarlokasiMenerima tugas, menentukan perjalanan, bernavigasi, berhenti, dan docking di stasiunMekanisme KarakuriMembantu transfer muatanMengarahkan box, tray, atau carrier melalui roller, gravitasi, pegas, tuas, atau counterweightSensor dan kontrolMemastikan urutan prosesMendeteksi posisi AMR, keberadaan muatan, atau kesiapan titik transfer apabila diperlukanBagaimana Prinsip Karakuri Bekerja?Sistem Karakuri bekerja dengan memanfaatkan gaya atau gerakan yang sudah tersedia untuk menghasilkan perpindahan mekanis dengan sedikit atau tanpa sumber tenaga penggerak tambahan pada mekanisme tersebut.Beberapa prinsip yang dapat digunakan antara lain:Gravitasi: membuat box bergerak pada roller atau jalur yang memiliki kemiringan tertentu.Pegas: menyimpan dan melepaskan energi mekanis pada stopper, pengembali, atau mekanisme lainnya.Tuas: mengubah besarnya gaya atau arah gerakan.Counterweight: menyeimbangkan beban atau membantu suatu bagian bergerak kembali.Roller: mengurangi hambatan sehingga carrier dapat berpindah lebih mudah.Karena itu, penerapan Karakuri sebaiknya dimulai dari gerakan yang benar-benar perlu diotomatisasi. Prinsip ini sejalan dengan upaya mengurangi aktivitas material handling yang tidak memberikan nilai tambah dalam penerapan lean manufacturing.Bagaimana Karakuri dan AMR Bekerja Bersama?Karakuri dan AMR bekerja bersama dengan membagi proses menjadi dua bagian: perjalanan material ditangani oleh AMR, sedangkan perpindahan muatan pada titik pengambilan atau penyerahan dibantu mekanisme Karakuri.1. AMR Membawa Material AntarstasiunAMR terlebih dahulu menerima tugas pemindahan material, lalu bergerak menuju lokasi pengambilan. Setelah material berada pada AMR, robot melakukan perjalanan menuju stasiun produksi, penyimpanan, atau titik lain yang telah ditentukan dalam sistem.Menurut OMRON Robotics, AMR dapat digunakan untuk memindahkan bahan baku maupun work-in-process antarworkstation, lini perakitan, dan area penyimpanan. Sistem AMR juga dapat dilengkapi berbagai mekanisme transfer agar proses serah-terima material dapat terintegrasi dengan workstation.Untuk memahami lebih lanjut bagaimana robot tersebut menentukan perjalanan dan menyesuaikan diri dengan lingkungan operasional, Anda dapat membaca pembahasan mengenai cara kerja dan navigasi AMR.2. Mekanisme Karakuri Memindahkan Muatan di Titik TransferSetelah AMR mencapai posisi docking, Karakuri mengambil peran pada perpindahan muatan. Sebagai contoh, box dapat bergerak dari roller station menuju roller di atas AMR karena perbedaan ketinggian atau kemiringan yang telah dirancang.Pada titik tujuan, prinsip yang sama dapat digunakan secara terbalik untuk mengarahkan box dari AMR menuju stasiun produksi. Stopper dapat ditambahkan agar muatan tidak bergerak sebelum AMR mencapai posisi yang benar atau sebelum stasiun tujuan siap menerima material.Material Apa Saja yang Dapat Dipindahkan dengan Karakuri AMR?Karakuri AMR lebih mudah diterapkan pada material yang menggunakan box, tray, bin, atau carrier dengan dimensi dan berat relatif konsisten. Keseragaman tersebut membantu mekanisme roller, stopper, dan posisi transfer bekerja secara berulang.Jika ukuran, titik berat, atau berat carrier berubah jauh antarproduk, mekanisme transfer juga harus mampu mengakomodasi variasi tersebut. Dalam kondisi seperti ini, perusahaan perlu menilai apakah desain Karakuri masih praktis atau sudah membutuhkan sistem transfer aktif.Apa Keuntungan Menggabungkan Karakuri dengan AMR?Keuntungan utama konsep ini adalah kemampuan mengurangi aktivitas handling manual sambil menjaga mekanisme transfer tetap relatif sederhana apabila karakteristik proses memang mendukung.Mengurangi perpindahan manual. Operator tidak perlu terus-menerus mendorong trolley atau memindahkan box antara beberapa titik produksi.Menyederhanakan titik transfer. Tidak semua stasiun harus menggunakan conveyor bermotor atau aktuator aktif apabila perpindahan dapat dilakukan dengan prinsip mekanis.Memisahkan fungsi perjalanan dan transfer. AMR dapat difokuskan pada mobilitas, sedangkan Karakuri menangani gerakan lokal di workstation.Lebih mudah disesuaikan dengan proses tertentu. Roller, stopper, tuas, atau kemiringan dapat dirancang berdasarkan karakteristik carrier dan titik transfer.Keuntungan tersebut tidak berarti Karakuri selalu lebih tepat dibanding sistem transfer aktif. Pilihan tetap perlu mempertimbangkan kapasitas muatan, frekuensi transfer, konsistensi carrier, akurasi posisi, serta kebutuhan integrasi dengan proses produksi.Untuk memahami kemampuan mobilitas dan navigasi robot secara lebih spesifik, Anda dapat membaca artikel tentang cara kerja dan navigasi AMR.Apa yang Perlu Disiapkan Sebelum Menggunakan Karakuri AMR?Sebelum menerapkan Karakuri AMR, perusahaan perlu memastikan AMR, carrier, dan stasiun transfer diperlakukan sebagai satu sistem. Ketidaksesuaian kecil pada titik docking atau roller dapat membuat transfer yang secara konsep sederhana menjadi tidak konsisten.Beberapa parameter yang perlu diperiksa meliputi:Tinggi transfer: permukaan roller AMR dan stasiun perlu berada pada posisi yang sesuai dengan mekanisme perpindahan.Berat dan titik berat muatan: menentukan gaya yang diperlukan agar carrier dapat bergerak dan berhenti dengan terkendali.Kemiringan roller: harus cukup untuk membantu perpindahan tanpa menyebabkan muatan melaju secara tidak terkendali.Stopper: digunakan untuk menahan carrier sebelum kondisi transfer terpenuhi.Posisi docking: AMR perlu berhenti pada posisi yang memungkinkan kedua mekanisme bertemu dengan benar.Sensor: dapat diperlukan untuk memastikan keberadaan carrier, posisi AMR, kondisi stopper, atau kesiapan stasiun.Komunikasi antar sistem: perlu ditentukan apabila AMR harus menerima konfirmasi sebelum loading, berangkat, atau melakukan unloading.Desain titik transfer AMR harus dinilai berdasarkan muatan, mekanisme, lingkungan kerja, perangkat keselamatan, dan spesifikasi AMR yang digunakan. Pengukuran docking, analisis risiko, serta pengujian langsung perlu dilakukan oleh personel atau integrator yang memahami sistem otomasi dan keselamatan mesin.Kapan Karakuri AMR Kurang Tepat Digunakan?Karakuri AMR kurang tepat apabila karakteristik muatan atau proses tidak memungkinkan perpindahan mekanis berlangsung secara stabil dan berulang.Beberapa kondisi yang perlu dievaluasi lebih lanjut adalah:Dimensi dan berat muatan berubah sangat besar antarproses.Carrier sulit bergerak stabil hanya dengan roller atau gravitasi.Diperlukan transfer vertikal untuk muatan berat.Posisi akhir membutuhkan tingkat presisi yang sulit dicapai mekanisme pasif.Proses memerlukan gaya dorong atau tarik aktif.Orientasi produk harus diubah selama transfer.Variabilitas proses membuat mekanisme Karakuri menjadi terlalu kompleks.Dalam kondisi tersebut, conveyor bermotor, lift module, aktuator, robot, atau mekanisme transfer aktif lainnya dapat lebih sesuai. Karena itu, tujuan penerapan Karakuri bukan menghilangkan komponen aktif sebanyak mungkin, tetapi menggunakan mekanisme sederhana pada bagian proses yang memang memungkinkan.FAQ Seputar Karakuri AMRBeberapa pertanyaan berikut dapat membantu memperjelas batas antara mekanisme Karakuri, fungsi AMR, dan perangkat pendukung yang mungkin diperlukan dalam satu sistem.1. Apakah seluruh sistem Karakuri AMR bekerja tanpa listrik?Tidak. Mekanisme Karakuri dapat dirancang tanpa sumber tenaga penggerak tambahan, tetapi AMR tetap menggunakan baterai, motor, sensor, sistem navigasi, kontrol, dan komunikasi elektronik untuk bergerak serta menjalankan tugasnya.2. Apa perbedaan Karakuri trolley dan Karakuri AMR?Karakuri trolley umumnya merupakan trolley yang menggunakan mekanisme sederhana untuk membantu aktivitas handling, tetapi perpindahannya belum tentu berlangsung secara otonom. Pada Karakuri AMR, perjalanan antarlokasi ditangani AMR sehingga material dapat dipindahkan tanpa operator terus-menerus mendorong trolley.3. Apakah mekanisme Karakuri dapat dipasang pada semua jenis AMR?Tidak otomatis. Kesesuaiannya bergantung pada kapasitas payload, bentuk AMR, top module yang tersedia, tinggi transfer, akurasi docking, karakteristik carrier, serta ketentuan dari produsen AMR. Integrasi harus dievaluasi sebagai satu sistem.4. Apakah stasiun Karakuri tetap memerlukan sensor?Bisa saja. Walaupun mekanisme geraknya bersifat mekanis, sensor dapat diperlukan untuk mendeteksi keberadaan muatan, memastikan AMR sudah docking, memeriksa posisi stopper, atau memberikan interlock agar transfer hanya berlangsung ketika kondisi yang diperlukan terpenuhi.KesimpulanKarakuri AMR menggabungkan kemampuan AMR membawa material antarlokasi dengan mekanisme sederhana untuk membantu proses transfer muatan. Langkah awal penerapannya adalah memetakan jenis dan konsistensi carrier, rute perjalanan AMR, titik pengambilan dan penyerahan, mekanisme transfer yang memungkinkan, serta kebutuhan sensor dan komunikasi antarsistem. Dari pemetaan tersebut, perusahaan dapat menentukan bagian proses yang cukup ditangani Karakuri dan bagian yang membutuhkan otomasi aktif.Integrasikan Karakuri dan AMR Bersama MISELJika alur material di pabrik masih membutuhkan handling manual pada perjalanan maupun titik transfer, PT Mitrainti Sejahtera Eletrindo dapat membantu mengevaluasi integrasi AMR, mekanisme Karakuri, sensor, dan sistem kontrol sesuai kebutuhan proses. Pemetaan dilakukan berdasarkan karakteristik material dan alur operasional agar solusi otomasi tidak hanya dapat bergerak, tetapi juga terintegrasi dengan proses produksi. Hubungi MISEL untuk mendiskusikan kebutuhan material handling otomatis di fasilitas Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiLean Enterprise Institute. (2018). Developing people not robots through Karakuri. Lean Enterprise Institute. https://www.lean.org/the-lean-post/articles/developing-people-not-robots-through-karakuri/OMRON Robotics. (2026). Mobile robots for material transport. OMRON Robotics. https://robotics.omron.com/applications/transport/

Cara Menghubungkan JAKA Palletizing dan AMR agar Produk Jadi Lebih Cepat Masuk Gudang
Posted on 2026-07-29 by Misel Editor
Integrasi JAKA Palletizing dan AMR dilakukan dengan menyiapkan titik serah pallet, memastikan posisi pallet konsisten, memasang sensor dan PLC sebagai pemberi sinyal, lalu mengatur jalur serta tujuan AMR. Pallet yang selesai disusun dapat langsung divalidasi, diambil AMR, dan dipindahkan ke gudang atau area staging secara otomatis.Di banyak pabrik, proses palletizing sebenarnya sudah berjalan otomatis, tetapi pallet yang selesai disusun masih menunggu operator atau forklift untuk dipindahkan. Akibatnya, area end of line tetap menjadi titik hambatan. Artikel ini membahas cara menghubungkan robot palletizing dan AMR mulai dari titik serah pallet, sensor, PLC, tujuan pengiriman, hingga monitoring status pallet.JAKA Palletizing dan AMR Bisa Membuat Alur Produk Jadi Lebih LancarJAKA Palletizing dan AMR dapat membentuk alur otomatis dari penyusunan karton hingga perpindahan pallet ke gudang. Robot menyusun produk, sistem memvalidasi pallet, lalu AMR mengambil dan mengirimkannya ke tujuan yang sudah ditentukan.Alur sederhananya dapat dibuat seperti berikut:Produk dari line → JAKA Palletizing → Validasi pallet → AMR pickup → Gudang atau stagingDengan alur ini, proses palletizing tidak berhenti setelah karton tersusun. Pallet dapat langsung masuk ke tahapan berikutnya tanpa menunggu instruksi manual dari operator.Integrasi tersebut sangat relevan untuk pabrik makanan dan minuman, farmasi, rokok, packaging, serta manufaktur dengan volume produksi tinggi dan kebutuhan perpindahan produk jadi yang berulang.Mengapa Produk Jadi Sering Menumpuk di Area Akhir Produksi?Produk jadi biasanya menumpuk karena proses penyusunan pallet lebih cepat dibanding proses pengambilannya. Ketidakseimbangan ini membuat area akhir produksi penuh meskipun robot palletizing sudah bekerja dengan baik.1. Pallet Tidak Segera DiambilPallet yang sudah penuh sering menunggu forklift atau operator tersedia. Jika pallet berikutnya selesai sebelum pallet sebelumnya dipindahkan, area kerja akan cepat padat.2. Forklift Bergantung pada OperatorForklift manual memerlukan operator, jadwal, dan koordinasi. Ketika operator sedang menangani pekerjaan lain, pallet jadi harus menunggu lebih lama.3. Area Staging TerbatasArea staging yang sempit membuat pallet tidak dapat ditumpuk terlalu banyak. Kondisi ini berisiko mengganggu jalur operator, forklift, maupun aktivitas produksi.4. Alur Line ke Gudang Belum OtomatisTanpa otomasi produk jadi ke gudang, informasi pallet selesai masih disampaikan secara manual. Proses ini dapat menimbulkan keterlambatan, salah tujuan, atau pallet tertinggal.Tentukan Titik Serah Pallet dari JAKA Palletizing ke AMRTitik serah pallet harus berada di posisi yang mudah dijangkau AMR, tetapi tetap berada di luar area gerak robot. Penempatan yang tepat membantu mencegah gangguan antara palletizing, operator, dan proses material handling.Titik Serah PalletFungsi AreaRisiko HambatanKebutuhan PengaturanTepat di sisi cell robotMempercepat pickupAMR terlalu dekat dengan robotSafety zone dan interlockSetelah conveyor keluarMemisahkan robot dan AMRPallet dapat menumpuk di conveyorSensor antrean dan stopperArea staging khususMenampung beberapa palletMembutuhkan ruang lebih besarSlot pallet dan sistem antreanDekat wrapping stationMenggabungkan proses wrapping dan pickupRisiko bottleneck saat wrappingBuffer pallet dan sinyal siapTitik serah ideal harus memiliki permukaan rata, ruang manuver cukup, arah masuk dan keluar jelas, serta tidak menghalangi akses operator.Pastikan Posisi Pallet Konsisten agar AMR Mudah MengambilnyaAMR membutuhkan posisi pallet yang konsisten agar proses pickup dapat dilakukan dengan aman dan berulang. Pallet yang bergeser atau miring dapat menyebabkan AMR gagal masuk ke bawah pallet atau berhenti karena pembacaan posisi tidak sesuai.1. Gunakan Stopper PalletStopper memastikan pallet berhenti pada titik yang sama setelah proses palletizing selesai.2. Tambahkan Sensor PosisiSensor digunakan untuk memeriksa apakah pallet sudah berada di titik pickup yang benar sebelum AMR menerima perintah.3. Buat Marka Lantai yang JelasMarka membantu operator memahami area yang harus bebas dari benda, trolley, atau pallet lain.4. Jaga Kondisi Area PickupPermukaan lantai harus rata, tidak licin, dan bebas dari material yang dapat mengganggu roda maupun sensor AMR.Gunakan Sinyal dari Sensor atau PLC saat Pallet Sudah Siap DiambilPLC dan sensor berfungsi sebagai penghubung antara JAKA Palletizing, conveyor, dan AMR. Sistem harus memastikan pallet benar-benar penuh, berada pada posisi tepat, serta aman untuk diambil sebelum mengirim perintah pickup.Urutan sinyal dapat dibuat sebagai berikut:Robot menyelesaikan susunan karton.Sensor memverifikasi keberadaan pallet.Sistem memastikan jumlah karton sesuai recipe.PLC mengubah status pallet menjadi “ready”.Sistem memanggil AMR.AMR mengambil pallet dan mengirim konfirmasi.Area palletizing kembali siap menerima pallet kosong.Interlock perlu dipasang agar AMR tidak masuk ketika robot masih bekerja atau pallet belum selesai divalidasi. Untuk memahami hubungan pengaturan waktu dan logika proses pada sistem kontrol, perusahaan dapat membaca artikel MISEL mengenai batas maksimal nilai set value timer pada PLC.Atur Tujuan Pengiriman Pallet Berdasarkan Jenis ProdukSetiap pallet tidak selalu menuju lokasi yang sama. Sistem perlu membaca SKU, status quality check, kebutuhan wrapping, dan jadwal pengiriman sebelum AMR bergerak.Jenis Produk atau StatusTujuan PalletData yang Perlu DicatatProduk jadi regulerGudang finished goodsSKU, jumlah karton, waktu selesaiProduk menunggu pengirimanArea stagingNomor order dan jadwal loadingProduk belum dibungkusWrapping stationStatus wrapping dan jenis filmProduk perlu pemeriksaanQuality checkBatch dan status inspeksiProduk prioritasArea dispatchPrioritas dan tujuan pengirimanPengaturan tujuan dapat dibuat otomatis berdasarkan recipe produksi atau data order. Dengan cara ini, AMR untuk produk jadi dapat mengurangi risiko pallet dikirim ke area yang salah.Siapkan Alur untuk Pallet Penuh, Pallet Parsial, dan Produk Berbeda SKUSistem harus mampu menangani kondisi produksi yang tidak selalu ideal. Pallet dapat penuh, belum penuh, atau harus dihentikan karena pergantian SKU.1. Pallet PenuhPallet penuh dapat langsung diberi status siap pickup setelah jumlah karton dan posisi susunan tervalidasi.2. Pallet ParsialPallet parsial dapat dipindahkan ketika line berhenti, order selesai, atau produk harus segera dikirim. Sistem perlu memberi label status agar pallet tidak dianggap sebagai pallet penuh.3. Pergantian SKUSaat terjadi changeover, pallet sisa harus dipisahkan dari SKU berikutnya. Data SKU, jumlah aktual, dan tujuan pallet perlu disimpan sebelum AMR mengambilnya.4. Produk PrioritasProduk dengan jadwal kirim mendesak dapat diberi prioritas lebih tinggi pada sistem antrean AMR.Pisahkan Jalur AMR dari Area Kerja Robot PalletizingJalur AMR harus diatur agar tidak memotong area gerak robot, posisi operator, maupun jalur forklift. Pemisahan ini penting untuk menjaga keselamatan dan kelancaran sistem otomasi area akhir produksi.Beberapa pengaturan yang perlu disiapkan meliputi:safety zone di sekitar robot palletizing;area tunggu AMR sebelum pickup;jalur satu arah jika ruang terbatas;titik crossing yang diberi sensor atau lampu peringatan;batas kecepatan AMR di dekat operator;area bebas pallet dan trolley.Jika forklift masih digunakan, jalur AMR dan forklift sebaiknya dipisahkan semaksimal mungkin. Pada area crossing, sistem dapat menggunakan sensor, signal tower, atau aturan prioritas kendaraan.Hubungkan Status Pallet ke Dashboard MonitoringDashboard monitoring membantu tim produksi dan gudang mengetahui posisi serta status setiap pallet secara real time. Data ini penting agar pallet tidak tertunda, salah tujuan, atau hilang dari alur material.Informasi yang sebaiknya dicatat meliputi:nomor pallet;SKU atau jenis produk;jumlah karton;status pallet penuh atau parsial;waktu selesai palletizing;lokasi pickup;lokasi tujuan;status AMR;waktu tiba di gudang.Dashboard dapat ditampilkan melalui HMI atau SCADA agar operator lebih mudah memantau kondisi sistem. MISEL juga membahas penggunaan sistem tersebut dalam artikel mengenai di mana SCADA digunakan.Evaluasi Keberhasilan dari Kecepatan Produk Jadi Masuk GudangKeberhasilan integrasi JAKA Palletizing dan AMR perlu diukur dari perbaikan alur, bukan hanya dari keberhasilan AMR bergerak. KPI utama harus menunjukkan apakah pallet lebih cepat meninggalkan area produksi dan masuk ke tujuan yang benar.KPISebelum IntegrasiSetelah IntegrasiTarget PerbaikanWaktu tunggu palletMenunggu operator atau forkliftPickup otomatis setelah validasiLebih singkatPallet tertundaSering menumpuk di stagingDipindahkan sesuai antreanBerkurangSalah tujuan palletBergantung komunikasi manualBerdasarkan data sistemMendekati nolWaktu perpindahanTidak konsistenTercatat dan terjadwalLebih stabilKepadatan area akhir lineSering penuhAlur lebih terkendaliLebih rendahFAQ Seputar Integrasi JAKA Palletizing dan AMRSetelah memahami proses integrasinya, berikut beberapa pertanyaan yang sering diajukan perusahaan sebelum menghubungkan robot palletizing dengan AMR.1. Apakah JAKA Palletizing bisa dihubungkan dengan AMR?Bisa. JAKA Palletizing dapat diintegrasikan dengan AMR melalui PLC, sensor, conveyor, atau sistem kontrol yang mengatur status dan perintah perpindahan pallet.2. Apa yang perlu disiapkan agar AMR bisa mengambil pallet dari area robot palletizing?Perusahaan perlu menyiapkan titik pickup yang konsisten, stopper, sensor posisi, jalur AMR, safety zone, serta sistem komunikasi antara robot, PLC, dan AMR.3. Apakah integrasi ini membutuhkan PLC atau sensor tambahan?Umumnya iya. PLC dan sensor digunakan untuk memastikan pallet sudah selesai, posisinya benar, aman diambil, serta tujuan pengirimannya sudah ditentukan.4. Bagaimana jika pallet belum penuh tetapi produk harus segera dipindahkan?Pallet dapat diberi status parsial dan tetap dipindahkan. Sistem harus mencatat jumlah aktual, SKU, dan tujuan agar tidak tertukar dengan pallet penuh.5. Apakah AMR bisa mengirim pallet ke beberapa area tujuan berbeda?Bisa. Tujuan dapat ditentukan berdasarkan SKU, status proses, jadwal pengiriman, quality check, atau kebutuhan wrapping.6. Bagaimana cara memastikan jalur AMR tetap aman di dekat area robot palletizing?Gunakan jalur khusus, safety zone, sensor crossing, pembatas kecepatan, signal tower, dan interlock agar AMR tidak masuk ketika robot atau operator masih berada di area berisiko.KesimpulanIntegrasi JAKA Palletizing dan AMR tepat dipertimbangkan ketika proses penyusunan karton sudah cepat, tetapi perpindahan pallet masih bergantung pada operator atau forklift. Prioritas implementasi sebaiknya dimulai dari penentuan titik serah, konsistensi posisi pallet, komunikasi PLC dan sensor, pengaturan tujuan, serta jalur AMR yang aman.Perusahaan tidak perlu langsung mengotomatisasi seluruh gudang. Integrasi dapat dimulai dari satu line dengan volume tinggi, lalu dievaluasi berdasarkan waktu tunggu pallet, jumlah pallet tertunda, dan kecepatan produk jadi masuk gudang.Percepat Alur Produk Jadi dengan Integrasi yang TepatPT Mitrainti Sejahtera Eletrindo dapat membantu perusahaan merancang integrasi JAKA Palletizing, Forklift AMR dan Transfer AMR berdasarkan layout pabrik, variasi produk, alur pallet, kebutuhan sensor, PLC, HMI, SCADA, conveyor, dan sistem otomasi lainnya. Pendekatan yang terintegrasi membantu area akhir produksi bekerja lebih lancar tanpa menambah ketergantungan pada perpindahan manual.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Cara Menentukan Pola Susun JAKA Palletizing agar Pallet Lebih Stabil saat Masuk Gudang
Posted on 2026-07-22 by Misel Editor
Pola susun JAKA Palletizing harus dirancang berdasarkan ukuran, berat, kekuatan karton, serta tujuan perpindahan pallet setelah proses produksi. Pola susun yang tepat membantu menjaga kestabilan pallet saat dipindahkan menggunakan forklift atau AMR, mengurangi risiko karton penyok, dan membuat proses penyimpanan maupun distribusi menjadi lebih aman dan efisien.Di banyak pabrik makanan dan minuman, farmasi, rokok, maupun industri packaging, masalah pallet miring atau karton bergeser masih sering terjadi meskipun proses palletizing sudah menggunakan robot. Penyebabnya sering kali bukan berasal dari robot palletizing itu sendiri, melainkan dari pola susun yang belum disesuaikan dengan karakter produk dan alur material. Artikel ini membahas faktor-faktor yang perlu diperhatikan agar pola susun JAKA Palletizing menghasilkan pallet yang lebih stabil sejak selesai dipalletizing hingga masuk ke gudang.Pola Susun Pallet Perlu Disesuaikan dengan Bentuk dan Berat KartonPola susun pallet tidak dapat dibuat menggunakan satu template untuk semua produk. Bentuk, dimensi, berat, hingga kekuatan karton akan menentukan bagaimana robot palletizing menyusun setiap lapisan agar distribusi beban tetap merata.Robot mampu mengulang pola dengan tingkat presisi yang sangat tinggi. Namun apabila pola awal yang digunakan kurang tepat, hasil pallet tetap berisiko mengalami:karton bagian bawah penyokpallet miring saat dipindahkantumpukan bergeser ketika melewati jalan yang tidak ratawrapping menjadi kurang rapatproduk lebih mudah rusak selama distribusiKarena itu, sebelum membuat program robot palletizing untuk karton, engineer biasanya melakukan evaluasi terhadap karakteristik produk terlebih dahulu.Beberapa parameter yang umum diperhatikan antara lain:ParameterPengaruh terhadap pola susunDimensi kartonMenentukan jumlah karton setiap layerBerat kartonMenentukan distribusi bebanKekuatan kartonMenentukan tinggi maksimal palletBentuk produk di dalam kartonMempengaruhi orientasi kartonJenis palletMenentukan area penyusunanPada implementasi JAKA Palletizing untuk pabrik, proses ini biasanya dilakukan sebelum robot mulai beroperasi sehingga pola susun yang digunakan benar-benar sesuai dengan kebutuhan produksi.Kenali Karakter Karton Sebelum Menentukan Pola SusunKarakter karton menjadi dasar dalam menentukan pola palletizing. Karton dengan ukuran yang sama belum tentu memiliki kekuatan yang sama, terutama jika isi produk berbeda.1. Ukuran KartonUkuran karton menentukan jumlah karton yang dapat ditempatkan pada setiap layer pallet.Sebagai contoh:karton kecil memungkinkan jumlah susunan lebih banyakkarton besar membutuhkan pola yang berbeda agar tidak menyisakan ruang kosongkarton memanjang biasanya memerlukan orientasi tertentu agar pallet tetap stabilSemakin sedikit ruang kosong pada pallet, semakin baik distribusi bebannya.2. Berat Isi ProdukKarton berisi botol kaca tentu memiliki karakter berbeda dibanding karton berisi snack atau kemasan ringan.Produk dengan berat tinggi membutuhkan:distribusi beban yang lebih meratapola interlock yang lebih kuatjumlah layer yang lebih terbatasSebaliknya, produk ringan memungkinkan tinggi pallet yang lebih besar selama kekuatan karton masih memadai.3. Kekuatan KartonTidak semua karton memiliki daya tahan terhadap tekanan vertikal yang sama. Jika kekuatan karton rendah, tekanan dari lapisan atas dapat menyebabkan:penyok pada sudut kartondeformasi kemasanpallet menjadi tidak rataOleh karena itu, pengujian compression strength karton sering dilakukan sebelum menentukan tinggi pallet.4. Posisi LabelPada industri makanan, minuman, maupun farmasi, posisi label juga menjadi pertimbangan. Label barcode, nomor batch, atau informasi produk sebaiknya tetap mudah terlihat setelah pallet selesai disusun sehingga proses identifikasi di gudang dapat berjalan lebih cepat.5. Bentuk Produk di Dalam KartonIsi produk memengaruhi titik berat setiap karton.Misalnya:botol cair memiliki distribusi berat berbeda dibanding pouchproduk berbentuk silinder memiliki karakter berbeda dibanding kotak padatproduk yang mudah bergeser membutuhkan orientasi tertentu selama palletizingKarena itulah proses palletizing produk kemasan biasanya selalu diawali dengan analisis karakter produk.Tentukan Tujuan Pallet Setelah Selesai DisusunPola susun yang ideal juga bergantung pada tujuan pallet setelah keluar dari area palletizing. Pallet yang hanya disimpan di gudang internal memiliki kebutuhan berbeda dibanding pallet yang akan dikirim ke pelanggan.Secara umum terdapat beberapa skenario perpindahan pallet.Tujuan PalletKebutuhan SusunanRisiko Jika Tidak SesuaiGudang internalFokus efisiensi ruangPallet mudah bergeser saat stackingArea stagingStabil saat menunggu pengirimanKarton berubah posisiDistribusi jarak dekatStabil terhadap getaran ringanSudut karton rusakDistribusi jarak jauhPola interlock kuat + wrapping optimalPallet miring selama transportasiPada proses pola susun pallet produk jadi, engineer tidak hanya mempertimbangkan proses palletizing, tetapi juga seluruh perjalanan pallet hingga diterima oleh pelanggan.Sebagai contoh, pallet yang akan menempuh perjalanan antar kota tentu membutuhkan kestabilan lebih tinggi dibanding pallet yang hanya dipindahkan ke gudang dalam area pabrik.Atur Arah Karton agar Beban Pallet Lebih MerataArah peletakan karton memengaruhi distribusi beban pada seluruh pallet. Orientasi yang tepat membantu menjaga pusat gravitasi tetap berada di tengah sehingga pallet tidak mudah miring ketika dipindahkan.Beberapa pola yang umum digunakan antara lain:Column StackInterlock PatternBrick PatternPinwheel PatternMasing-masing memiliki kelebihan tersendiri tergantung karakter produk.Pada implementasi otomasi palletizing karton, parameter orientasi ini umumnya sudah diprogram pada robot sehingga setiap layer selalu memiliki posisi yang konsisten.Sesuaikan Tinggi Tumpukan dengan Kekuatan KartonTinggi tumpukan pallet harus disesuaikan dengan kemampuan karton menahan beban. Menambah jumlah layer memang dapat meningkatkan kapasitas per pallet, tetapi jika melebihi batas kekuatan karton, risiko kerusakan produk juga akan meningkat.1. Perhatikan Beban yang Diterima Karton Paling BawahLapisan karton paling bawah menerima tekanan dari seluruh karton di atasnya. Semakin tinggi pallet, semakin besar beban yang harus ditahan.Apabila batas kekuatan karton terlampaui, beberapa masalah yang dapat muncul antara lain:Karton penyok pada bagian sudut.Lapisan bawah berubah bentuk.Pallet menjadi miring.Wrapping tidak lagi mampu menjaga kestabilan tumpukan.Karena itu, tinggi pallet sebaiknya tidak hanya mengikuti kapasitas gudang, tetapi juga mempertimbangkan spesifikasi kemasan.2. Sesuaikan dengan Kapasitas Penyimpanan GudangSelain kekuatan karton, tinggi pallet juga perlu disesuaikan dengan:tinggi rak gudang;kapasitas forklift atau stacker;ukuran pintu loading dock;dimensi kendaraan pengiriman.Dengan mempertimbangkan seluruh faktor tersebut, kestabilan pallet di gudang dapat tetap terjaga tanpa mengurangi efisiensi penyimpanan.Gunakan Pola Susun yang Berbeda untuk Ukuran Karton yang BerbedaSetiap ukuran karton memerlukan pola susun yang berbeda. Menggunakan satu pola untuk seluruh produk justru dapat menciptakan ruang kosong, distribusi beban yang tidak merata, atau tumpukan yang kurang stabil.1. Sesuaikan Pola Berdasarkan Dimensi ProdukBerikut contoh penerapannya.Ukuran KartonPola Susun yang DisarankanHal yang Perlu DiperhatikanKarton kecilInterlock / Brick PatternMaksimalkan jumlah karton tanpa menyisakan celah.Karton sedangInterlockMenjaga distribusi beban tetap merata.Karton besarColumn Stack dengan penguatan wrappingHindari overhang di luar pallet.Karton tipisInterlock dengan tinggi terbatasKurangi tekanan pada lapisan bawah.Karton dengan berat tidak merataOrientasi khusus sesuai titik beratPastikan pusat gravitasi tetap seimbang.Pada praktiknya, engineer sering membuat beberapa recipe palletizing yang dapat dipilih sesuai jenis produk yang sedang diproduksi. Dengan begitu, robot palletizing untuk karton tidak perlu diprogram ulang setiap kali ukuran kemasan berubah.Pastikan Posisi Pallet Konsisten di Area Robot PalletizingPosisi pallet yang konsisten merupakan syarat agar robot dapat meletakkan karton secara presisi pada setiap siklus. Pergeseran beberapa milimeter saja dapat membuat susunan karton semakin melenceng pada lapisan berikutnya.1. Gunakan Referensi Posisi yang TetapArea palletizing umumnya dilengkapi dengan:pallet stopper;positioning guide;sensor keberadaan pallet;sistem deteksi posisi awal.Kombinasi komponen tersebut membantu memastikan robot selalu memulai proses dari titik referensi yang sama.2. Kalibrasi Area Kerja Secara BerkalaSelain memeriksa robot, area pallet juga perlu diperiksa secara berkala untuk memastikan:stopper tidak bergeser;pallet tidak rusak;sensor bekerja normal;posisi conveyor tetap sejajar.Bagi perusahaan yang ingin meningkatkan fleksibilitas lini produksi, solusi Mobile Palletizing Workstation memungkinkan sistem palletizing dipindahkan ke area yang membutuhkan tanpa mengurangi akurasi proses. MISEL juga telah membahas penerapannya pada sektor manufaktur melalui artikel Penerapan Mobile Pallet Workstation di Sektor Makanan & Minuman, yang dapat menjadi referensi sebelum melakukan implementasi.Uji Stabilitas Pallet Sebelum Masuk ke Gudang atau PengirimanPallet sebaiknya diperiksa terlebih dahulu sebelum dipindahkan ke gudang maupun area distribusi. Pemeriksaan sederhana ini dapat mencegah kerusakan yang baru diketahui ketika produk sudah berada di perjalanan.Checklist yang dapat digunakan meliputi:seluruh sisi pallet terlihat rata;tidak ada karton yang menonjol keluar;karton bagian bawah tidak penyok;wrapping terpasang dengan baik;pallet tidak bergoyang saat diuji secara perlahan;tidak terdapat celah besar antar karton.Pemeriksaan ini hanya membutuhkan waktu singkat, tetapi dapat mengurangi risiko kerusakan produk selama proses handling.Hubungkan Proses Palletizing dengan Alur Material BerikutnyaPallet hasil robot tidak berhenti pada proses palletizing saja. Setelah selesai disusun, pallet akan melewati proses wrapping, dipindahkan menggunakan forklift atau AMR, masuk ke staging area, lalu disimpan di gudang atau dikirim ke pelanggan.Karena itu, desain pola susun pallet produk jadi harus mempertimbangkan keseluruhan alur material.Sebagai contoh:Robot Palletizing → Wrapping → Conveyor → AMR/Forklift → Gudang → Loading DockApabila perusahaan menggunakan sistem perpindahan material otomatis, pola susun pallet juga harus sesuai dengan karakteristik kendaraan yang digunakan.Jika perusahaan berencana mengintegrasikan robot palletizing dengan sistem material handling otomatis, artikel AMR Sudah Digunakan tapi Gudang Tetap Macet? Ini Kesalahan Strategi yang Sering Terjadi dapat menjadi referensi untuk memahami pentingnya sinkronisasi antara palletizing dan sistem warehouse automation.Evaluasi Pola Susun dari Data Kerusakan dan Kelancaran HandlingPola susun tidak sebaiknya dianggap final setelah robot mulai beroperasi. Evaluasi rutin diperlukan untuk mengetahui apakah pola tersebut benar-benar memberikan hasil yang optimal di lapangan.Beberapa indikator yang dapat dipantau meliputi:jumlah karton penyok;pallet miring;waktu handling;komplain dari gudang;kerusakan selama pengiriman;gangguan saat proses wrapping.Masalah yang DitemukanKemungkinan PenyebabTindakan PerbaikanKarton penyok di bawahTumpukan terlalu tinggiKurangi jumlah layer.Pallet miringDistribusi beban tidak seimbangUbah orientasi karton.Karton bergeserPola susun kurang mengunciGunakan pola interlock.Wrapping sering rusakSisi pallet tidak rataPerbaiki posisi karton pada tiap layer.Handling forklift sulitOverhang melewati palletSesuaikan dimensi susunan.Evaluasi seperti ini membantu perusahaan terus menyempurnakan proses JAKA Palletizing untuk pabrik sehingga kualitas hasil pallet tetap konsisten meskipun terjadi perubahan ukuran produk.FAQ Seputar Pola Susun JAKA PalletizingSebelum memutuskan pola susun yang akan digunakan, masih ada beberapa pertanyaan yang sering diajukan oleh tim produksi maupun engineer. Berikut jawabannya.1. Apakah satu pola susun bisa dipakai untuk semua ukuran karton?Tidak. Setiap ukuran, berat, dan karakter karton membutuhkan pola susun yang berbeda agar distribusi beban tetap seimbang.2. Apa yang membuat pallet mudah miring setelah disusun?Penyebab paling umum adalah distribusi berat yang tidak merata, orientasi karton yang kurang tepat, atau tinggi tumpukan yang melebihi kemampuan karton.3. Bagaimana cara menentukan tinggi maksimal tumpukan karton?Tinggi tumpukan ditentukan berdasarkan kekuatan karton, berat produk, kapasitas pallet, serta metode penyimpanan dan pengiriman yang digunakan.4. Apakah JAKA Palletizing bisa digunakan untuk beberapa ukuran karton?Ya. Robot JAKA dapat menggunakan beberapa recipe palletizing sehingga mampu menangani berbagai ukuran karton tanpa perlu mengganti sistem secara keseluruhan.5. Apa yang perlu dicek sebelum pallet masuk ke gudang?Periksa kestabilan tumpukan, posisi karton, kondisi pallet, wrapping, dan distribusi beban agar aman saat dipindahkan.6. Apakah proses palletizing bisa dihubungkan dengan AMR atau conveyor?Bisa. Robot palletizing dapat diintegrasikan dengan conveyor, AMR, wrapping machine, hingga sistem otomasi lainnya sehingga perpindahan material berlangsung lebih efisien.KesimpulanPola susun JAKA Palletizing tidak hanya bertujuan menghasilkan pallet yang rapi, tetapi juga memastikan setiap pallet tetap stabil selama proses handling, penyimpanan, hingga distribusi. Oleh karena itu, pola susun perlu dirancang berdasarkan karakter karton, tujuan penggunaan pallet, tinggi tumpukan, orientasi karton, posisi pallet, dan alur material berikutnya.Dengan melakukan evaluasi secara berkala terhadap kerusakan karton, waktu handling, dan performa proses logistik, perusahaan dapat menentukan pola susun yang paling sesuai untuk meningkatkan efisiensi sekaligus mengurangi risiko kerusakan produk.Optimalkan Pola Susun Pallet Bersama Solusi JAKA Palletizing MISELPola susun yang tepat akan memberikan hasil maksimal jika didukung oleh sistem otomasi yang dirancang sesuai kebutuhan lini produksi. PT Mitrainti Sejahtera Eletrindo dapat membantu perusahaan merancang solusi JAKA Palletizing yang disesuaikan dengan ukuran karton, pola susun pallet, kebutuhan gripper, serta integrasi dengan conveyor, sensor, AMR, hingga sistem otomasi lainnya. Dengan pendekatan tersebut, proses palletizing menjadi lebih stabil, efisien, dan siap mendukung peningkatan produktivitas pabrik.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Cara Mengatur Operasional AMR di Pabrik agar Pengiriman Material Tetap Lancar
Posted on 2026-07-15 by Misel Editor
AMR (Autonomous Mobile Robot) akan bekerja lebih optimal apabila operasionalnya diatur sejak awal, mulai dari penentuan rute, titik pickup dan delivery, prioritas tugas, monitoring, hingga jadwal charging untuk membantu mengurangi antrean, memperlancar pengiriman material, dan menjaga proses produksi tetap berjalan efisien sesuai kebutuhan pabrik.Pengaturan operasional AMR tidak cukup hanya dengan menentukan robot yang digunakan. Perusahaan juga perlu mengatur rute, titik pickup dan delivery, prioritas tugas, monitoring, hingga jadwal charging agar pengiriman material tetap lancar, mengurangi antrean, dan mendukung proses produksi secara lebih efisien.Autonomous Mobile Robot (AMR) semakin banyak digunakan di industri manufaktur untuk mengotomatisasi perpindahan material dari gudang ke area produksi. Namun, tanpa pengaturan operasional yang baik, AMR tetap berpotensi mengalami antrean, waktu tunggu yang tinggi, atau bahkan menghambat alur produksi. Oleh karena itu, setiap perusahaan perlu merancang sistem operasional AMR yang sesuai dengan layout pabrik dan kebutuhan produksinya.Operasional AMR Perlu Diatur agar Pengiriman Material Tetap LancarAMR tidak cukup hanya dipasang dan dijalankan. Agar distribusi material berjalan efisien, operasionalnya perlu disesuaikan dengan layout pabrik, alur produksi, serta aktivitas di setiap area kerja.Beberapa aspek yang perlu diatur meliputi:Rute perjalanan utama dan alternatif.Titik pickup dan delivery.Prioritas tugas berdasarkan kebutuhan produksi.Monitoring posisi, status pekerjaan, dan baterai.Prosedur penanganan ketika terjadi gangguan.Dengan pengaturan tersebut, AMR dapat bekerja lebih terarah sekaligus membantu menjaga kelancaran proses produksi.Mengapa AMR Bisa Tetap Menimbulkan Antrean di Area Produksi?Antrean AMR umumnya terjadi karena pengaturan operasional yang belum optimal, bukan semata-mata karena jumlah robot yang kurang. Jalur yang padat atau proses transfer material yang kurang terkoordinasi dapat menyebabkan waktu tunggu menjadi lebih lama.Beberapa penyebab yang sering ditemukan antara lain:Jalur AMR terlalu sempit.Titik pickup atau delivery terlalu padat.Prioritas tugas belum ditentukan.Area tunggu belum tersedia.Jalur AMR bersinggungan dengan forklift atau operator.Jadwal charging tidak terkoordinasi.Evaluasi terhadap penyebab tersebut membantu perusahaan menentukan perbaikan yang paling sesuai agar distribusi material tetap lancar.Petakan Jalur AMR dari Gudang ke Area ProduksiPemetaan jalur membantu AMR bergerak lebih aman dan efisien. Selain mempertimbangkan jarak tempuh, perusahaan juga perlu memperhatikan aktivitas operator, forklift, serta area dengan tingkat kepadatan yang tinggi.Beberapa area yang perlu dipetakan meliputi:Jalur utama pengiriman material.Jalur alternatif ketika terjadi hambatan.Titik crossing antara AMR, forklift, dan operator.Area tunggu sementara.Zona dengan batas kecepatan tertentu.Contoh pengaturan area kerja AMR dapat dilihat pada tabel berikut.Area Kerja AMRFungsi AreaPotensi HambatanKebutuhan PengaturanGudang materialPengambilan materialAntrean forkliftArea buffer dan jadwal pickupKoridor produksiJalur perpindahanJalur sempitBatas kecepatanArea crossingPerpotongan jalurForklift dan operatorAturan hak jalanLine produksiPengantaran materialArea transfer penuhSlot deliveryArea chargingPengisian bateraiAntrean chargingJadwal bergantianAtur Titik Pickup dan Delivery agar Tidak Menjadi Sumber MacetTitik pickup dan delivery merupakan lokasi yang paling sering menjadi sumber antrean. Oleh karena itu, area ini perlu dirancang agar proses pengambilan maupun pengantaran material berlangsung cepat tanpa mengganggu aktivitas di sekitarnya.Beberapa hal yang perlu diperhatikan yaitu:Tempatkan titik transfer di luar jalur utama.Sediakan ruang yang cukup untuk docking.Gunakan sensor atau penanda posisi material.Batasi waktu tunggu AMR.Siapkan area buffer apabila material belum siap.Pengaturan titik transfer yang baik membantu mengurangi penumpukan AMR sekaligus mempercepat proses distribusi material.Buat Prioritas Tugas AMR Berdasarkan Kebutuhan ProduksiTidak semua tugas AMR memiliki tingkat kepentingan yang sama. Pengiriman material ke line produksi aktif tentu perlu didahulukan dibandingkan pekerjaan yang tidak bersifat mendesak. Contoh pembagian prioritas dapat dilihat pada tabel berikut.PrioritasJenis TugasUrgensi ProduksiDampak Jika TerlambatP1 – KritisMaterial untuk line aktifSangat tinggiProduksi berhentiP2 – TinggiPengambilan produk jadiTinggiProses berikutnya tertundaP3 – NormalPengiriman material rutinSedangEfisiensi menurunP4 – RendahReplenishment stokRendahTidak langsung memengaruhi produksiDengan sistem prioritas yang jelas, AMR dapat menyelesaikan pekerjaan yang paling penting terlebih dahulu sehingga risiko keterlambatan produksi dapat diminimalkan.Gunakan Sistem Pembagian Tugas agar AMR Bekerja Lebih TerarahSaat perusahaan menggunakan beberapa AMR sekaligus, pembagian tugas sebaiknya dilakukan melalui fleet management system. Sistem ini membantu memilih robot yang paling sesuai berdasarkan kondisi operasional saat itu.Beberapa parameter yang dapat digunakan antara lain:Jarak menuju lokasi pickup.Status baterai.Kapasitas muatan.Posisi AMR saat ini.Kondisi jalur.Target waktu penyelesaian tugas.Dengan sistem tersebut, distribusi pekerjaan menjadi lebih seimbang dan potensi konflik antar-AMR dapat dikurangi. Untuk mengetahui implementasinya lebih lanjut, Anda dapat melihat solusi AMR Warehouse Automation dari MISEL yang dirancang untuk mendukung otomatisasi perpindahan material di area produksi.Pantau Posisi dan Status AMR secara Real-TimeMonitoring real-time membantu tim produksi mengetahui kondisi setiap AMR tanpa harus melakukan pengecekan langsung di area pabrik. Informasi ini memudahkan perusahaan mengambil tindakan lebih cepat ketika terjadi hambatan atau keterlambatan pengiriman material.Dashboard monitoring sebaiknya menampilkan:Posisi AMR pada area kerja.Status tugas yang sedang dijalankan.Level baterai.Antrean pekerjaan.Waktu tunggu.Alarm atau error yang terjadi.Data tersebut dapat ditampilkan melalui sistem HMI, SCADA atau platform monitoring yang terintegrasi dengan sistem otomasi pabrik. Dengan pemantauan yang lebih baik, perusahaan dapat menjaga operasional AMR tetap stabil sekaligus mempercepat penanganan ketika terjadi gangguan.Atur Jadwal Charging agar AMR Tetap Siap saat Jam SibukKetersediaan AMR sangat dipengaruhi oleh pengelolaan baterai. Jika terlalu banyak robot melakukan charging pada waktu yang sama, kapasitas pengiriman material dapat berkurang ketika produksi sedang padat.Beberapa strategi yang dapat diterapkan meliputi:Charging secara bergantian.Menjadwalkan charging di luar jam sibuk.Menentukan batas minimum baterai sebelum charging.Memprioritaskan AMR yang menangani tugas penting.Pengaturan charging yang baik membantu memastikan jumlah AMR yang siap beroperasi tetap mencukupi selama proses produksi berlangsung. Apabila Anda ingin memahami penyebab baterai AMR cepat habis beserta strategi pengisian dayanya, baca juga artikel Baterai AMR Cepat Habis Saat Jam Sibuk? Atur Pengisian Daya agar Alur Material Tetap LancarEvaluasi Kinerja AMR dari Data Operasional HarianEvaluasi rutin diperlukan untuk mengetahui apakah operasional AMR sudah berjalan sesuai target. Data harian dapat digunakan untuk mengidentifikasi hambatan sekaligus menentukan perbaikan yang perlu dilakukan.Beberapa KPI yang dapat dipantau meliputi jumlah tugas yang diselesaikan, waktu tunggu, waktu idle, frekuensi error, serta keterlambatan pengiriman material. Berikut contoh evaluasi operasional AMR dapat dilihat pada tabel berikut.KPISebelum PengaturanTarget Setelah PengaturanTujuan EvaluasiJumlah tugas per shiftBelum konsistenMeningkat sesuai kapasitasMengukur produktivitas AMRWaktu tungguTinggiLebih rendahMengukur efisiensi distribusiWaktu idleTinggiLebih stabilMenyeimbangkan pembagian tugasFrekuensi errorSering terjadiMenurunMengukur stabilitas operasionalKeterlambatan pengirimanBerulangSesuai targetMenjaga kelancaran produksiEvaluasi secara berkala membantu perusahaan mengoptimalkan operasional AMR sekaligus mendukung peningkatan produktivitas pabrik.Sebelum menerapkan operasional AMR di area produksi, masih banyak pertanyaan yang sering diajukan oleh perusahaan. Berikut beberapa di antaranya.FAQ Seputar Operasional AMR di PabrikSetelah memahami cara mengatur operasional AMR, masih ada beberapa pertanyaan yang sering muncul terkait penerapannya di area produksi. Berikut beberapa pertanyaan yang paling sering diajukan beserta jawabannya.1. Apa yang perlu disiapkan sebelum AMR digunakan di area produksi?Perusahaan perlu menyiapkan layout pabrik, jalur operasional, titik pickup dan delivery, area charging, aturan keselamatan, serta integrasi dengan sistem produksi agar AMR dapat bekerja secara optimal.2. Bagaimana cara menentukan jalur AMR yang aman di pabrik?Jalur sebaiknya memiliki ruang yang cukup, minim hambatan, serta tidak mengganggu pergerakan operator maupun forklift. Jalur tersebut juga perlu diuji sebelum digunakan secara penuh.3. Apakah AMR bisa digunakan untuk beberapa titik pickup dan delivery?Bisa. AMR dapat melayani beberapa titik pickup dan delivery selama sistem navigasi dan pembagian tugas telah dikonfigurasi sesuai kebutuhan operasional.4. Bagaimana cara mencegah AMR berhenti terlalu lama di jalur sempit?Perusahaan dapat menyediakan area tunggu, menggunakan jalur alternatif, mengatur prioritas tugas, serta memantau kondisi jalur melalui sistem monitoring.5. Apakah AMR bisa terhubung dengan PLC, HMI, atau SCADA?Bisa. AMR dapat diintegrasikan dengan PLC, HMI, maupun SCADA sehingga pertukaran data antara robot dan sistem otomasi dapat berlangsung secara real-time.6. Apa tanda operasional AMR sudah berjalan efisien?Operasional AMR dapat dikatakan efisien apabila waktu tunggu menurun, keterlambatan pengiriman berkurang, frekuensi error lebih rendah, dan distribusi material berjalan sesuai target produksi.KesimpulanOperasional AMR akan bekerja lebih efektif apabila dirancang sejak awal sesuai dengan kebutuhan pabrik. Pengaturan rute, titik pickup dan delivery, prioritas tugas, monitoring, serta jadwal charging membantu menjaga pengiriman material tetap lancar sekaligus mengurangi risiko antrean di area produksi.Evaluasi operasional secara berkala juga penting untuk mengetahui kinerja AMR dan memastikan sistem terus berkembang mengikuti perubahan kebutuhan produksi.Optimalkan Operasional AMR Bersama MISELPT Mitrainti Sejahtera Eletrindo siap membantu perusahaan merancang operasional Autonomous Mobile Robot (AMR) seperti Forklift AMR dan Transfer AMR sesuai dengan layout pabrik, workflow produksi, dan kebutuhan pengiriman material. Hubungi tim MISEL untuk mendiskusikan solusi AMR Warehouse Automation yang sesuai dengan kebutuhan perusahaan Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Cara Menghubungkan AMR dengan Barcode dan SCADA agar Pergerakan Material per Batch Lebih Mudah Dilacak
Posted on 2026-07-08 by Misel Editor
Pergerakan material di pabrik akan lebih mudah dilacak apabila Automated Mobile Robot (AMR) diintegrasikan dengan barcode, QR code, atau RFID, kemudian dihubungkan ke PLC, sensor, HMI, dan SCADA.Di lingkungan manufaktur modern, perpindahan bahan baku, work in process (WIP), hingga produk jadi tidak hanya dituntut cepat, tetapi juga akurat. Kesalahan seperti pallet tertukar, batch dikirim ke line yang salah, atau status material yang tidak diperbarui dapat mengganggu proses produksi dan menyulitkan investigasi ketika terjadi masalah.Oleh karena itu, integrasi AMR dengan sistem identifikasi material menjadi salah satu langkah penting untuk meningkatkan traceability. Artikel ini membahas cara menghubungkan AMR dengan barcode dan SCADA agar alur perpindahan material lebih mudah dipantau dan dikelola.AMR Membantu Traceability Ketika Terhubung dengan Data MaterialAMR mampu memindahkan material secara otomatis, tetapi robot tidak dapat mengetahui identitas material yang dibawanya tanpa dukungan data. Oleh sebab itu, setiap pallet, trolley, atau kontainer perlu memiliki identitas digital berupa barcode, QR code, atau RFID yang terhubung ke sistem.Informasi yang umumnya dicatat meliputi:Kode materialNomor batch atau lotJumlah materialLokasi pengambilan (pickup)Lokasi tujuan (drop-off)Waktu pengambilan dan pengirimanStatus inspeksi atau quality approvalLine produksi atau work orderDengan informasi tersebut, sistem dapat merekam seluruh perjalanan material sejak keluar dari gudang hingga tiba di area produksi. Riwayat perpindahan juga dapat ditelusuri kembali apabila diperlukan untuk audit maupun investigasi kualitas.Mengapa Pergerakan Material Perlu Dilacak per Batch?Pelacakan berdasarkan batch memberikan visibilitas yang lebih baik terhadap aliran material di dalam pabrik. Hal ini sangat penting pada industri seperti makanan dan minuman, farmasi, kimia, maupun manufaktur lain yang membutuhkan kontrol kualitas secara konsisten.Beberapa manfaat utama sistem traceability antara lain:Mengurangi risiko salah kirim material.Mempercepat proses investigasi ketika terjadi masalah pada batch tertentu.Mendukung penerapan FIFO maupun FEFO.Mengurangi pencatatan manual yang berpotensi menimbulkan kesalahan.Memberikan visibilitas status pengiriman secara real-time.Mempermudah evaluasi performa logistik internal.Tanpa sistem traceability, perusahaan umumnya hanya mengetahui bahwa material telah dipindahkan, tetapi sulit memastikan dari batch mana material berasal, kapan dipindahkan, maupun ke line produksi mana material digunakan.Tentukan Material yang Perlu Dilacak Oleh AMRTidak semua material harus langsung dimasukkan ke dalam sistem traceability. Implementasi sebaiknya dimulai dari material yang memiliki pengaruh besar terhadap kualitas produk maupun kelancaran produksi.Jenis MaterialData yang DicatatBahan bakuKode material, batch, jumlah, status qualityMaterial kemasanBatch, work order, tujuan lineWork in Process (WIP)Nomor lot, proses asal, waktu transferProduk jadiKode produk, batch, jumlahPallet atau kontainerID aset dan lokasi terakhirSebagai tahap awal, perusahaan dapat memprioritaskan bahan baku dan material kemasan yang paling sering digunakan. Setelah sistem berjalan stabil, cakupan traceability dapat diperluas ke WIP, produk jadi, maupun aset logistik lainnya.Gunakan Barcode, QR Code, atau RFID untuk Mengidentifikasi MaterialAMR membutuhkan media identifikasi agar sistem dapat mengenali material yang sedang dipindahkan. Teknologi yang digunakan dapat disesuaikan dengan kondisi operasional di lapangan.TeknologiKelebihanPertimbanganBarcodeMurah dan mudah diterapkanMembutuhkan posisi scan yang tepatQR CodeMenyimpan data lebih banyakMemerlukan kualitas cetak yang baikRFIDDapat dibaca tanpa kontak langsungInvestasi perangkat lebih tinggiBagi sebagian besar perusahaan, barcode atau QR code sudah cukup untuk membangun sistem traceability dengan biaya yang lebih efisien. RFID lebih sesuai apabila proses membutuhkan pembacaan otomatis pada jarak tertentu atau volume perpindahan material sangat tinggi.Yang tidak kalah penting, setiap label harus memiliki ID unik, sehingga sistem dapat membedakan antara kode material dan nomor batch.Hubungkan Data Material dengan Task AMRSetelah identitas material berhasil dibaca, data tersebut perlu dikaitkan dengan tugas yang dijalankan AMR. Dengan demikian, robot tidak hanya memindahkan pallet, tetapi juga memastikan material yang dibawa sesuai dengan kebutuhan produksi.Alur sederhananya adalah sebagai berikut:Sistem menerima permintaan material.Material dan batch dipilih sesuai kebutuhan produksi.AMR menerima tugas menuju lokasi pickup.Barcode, QR code, atau RFID dipindai.Sistem memvalidasi kecocokan data dengan task AMR.AMR mengirim material ke lokasi tujuan.Status pengiriman diperbarui secara otomatis.Melalui mekanisme tersebut, setiap perpindahan material memiliki riwayat yang jelas dan mudah ditelusuri apabila terjadi kendala.Apabila perusahaan ingin mengembangkan sistem otomasi perpindahan material yang lebih terintegrasi, Anda juga dapat mempelajari solusi AGV & AMR Warehouse System untuk mendukung proses intralogistik dan warehouse automation.Integrasikan AMR dengan PLC, HMI, Sensor, dan SCADAAgar proses berjalan lebih optimal, AMR sebaiknya tidak bekerja sebagai sistem yang berdiri sendiri. Integrasi dengan PLC, HMI, sensor, dan SCADA memungkinkan seluruh proses perpindahan material dipantau dalam satu sistem.Contoh implementasinya meliputi:PLC mengirimkan sinyal ketika material perlu dipasok.Sensor memastikan pallet berada di posisi yang benar.HMI menampilkan status pengiriman kepada operator.SCADA memonitor posisi AMR, alarm, histori task, dan status delivery secara real-time.Dengan integrasi tersebut, supervisor dapat mengetahui kondisi operasional secara lebih cepat dan mengambil keputusan berdasarkan data yang tersedia.Buat Aturan Validasi agar Material Tidak Terkirim ke Line yang SalahSelain membaca identitas material, sistem juga perlu melakukan validasi sebelum AMR menjalankan tugasnya. Langkah ini membantu memastikan bahwa material yang dikirim benar-benar sesuai dengan kebutuhan produksi dan meminimalkan risiko kesalahan distribusi.Beberapa aturan validasi yang dapat diterapkan meliputi:Kode material sesuai dengan permintaan line produksi.Nomor batch berstatus approved atau released.Batch tidak berstatus hold, reject, atau expired.Lokasi tujuan sesuai dengan work order yang sedang berjalan.Jumlah material sesuai dengan kebutuhan produksi.Area tujuan tidak sedang dalam kondisi maintenance atau tidak dapat diakses.Apabila salah satu validasi tidak terpenuhi, sistem dapat menghentikan proses pengiriman dan memberikan notifikasi kepada operator untuk dilakukan pemeriksaan lebih lanjut.Siapkan Skenario Jika Barcode Tidak Terbaca atau Data Tidak SesuaiPada kondisi tertentu, barcode atau QR code dapat mengalami kerusakan akibat debu, goresan, lipatan, maupun kualitas cetak yang kurang baik. Oleh karena itu, sistem perlu memiliki prosedur penanganan agar operasional tetap berjalan tanpa mengorbankan akurasi data.Alur penanganan yang dapat diterapkan antara lain:AMR menghentikan proses di titik yang aman.Sistem mengirimkan notifikasi kepada operator.Operator melakukan pembersihan atau pemindaian ulang barcode.Jika tetap gagal, operator dapat memasukkan ID material secara manual sesuai hak akses yang dimiliki.Material yang belum dapat diverifikasi dipindahkan ke area hold untuk pemeriksaan lebih lanjut.Seluruh tindakan manual dicatat sebagai histori sistem untuk keperluan audit.Prosedur ini membantu menjaga kualitas data sekaligus memastikan material yang belum tervalidasi tidak langsung masuk ke proses produksi.Tambahkan Analitik untuk Meningkatkan Efisiensi OperasionalSetelah sistem traceability berjalan dengan baik, perusahaan dapat memanfaatkan data yang terkumpul untuk melakukan evaluasi operasional. Informasi mengenai waktu pengiriman, jumlah tugas, maupun histori perpindahan material dapat digunakan sebagai dasar pengambilan keputusan.Beberapa metrik yang dapat dipantau antara lain:Waktu rata-rata pengiriman material.Jumlah pengiriman yang berhasil dan gagal.Area yang paling sering mengalami antrean.Frekuensi perpindahan setiap batch.Tingkat kepatuhan terhadap FIFO atau FEFO.Data tersebut membantu perusahaan mengidentifikasi bottleneck, mengevaluasi performa AMR, hingga merencanakan penambahan armada apabila kapasitas produksi meningkat.Ukur Keberhasilan Traceability dari Data yang Lebih Mudah DicariKeberhasilan integrasi AMR tidak hanya diukur dari jumlah robot yang beroperasi, tetapi juga dari peningkatan efisiensi proses logistik secara keseluruhan.IndikatorSebelum IntegrasiSetelah IntegrasiPelacakan riwayat materialManualMelalui dashboard berdasarkan batchRisiko salah kirimLebih tinggiBerkurang karena validasi otomatisStatus pengirimanKonfirmasi manualReal-timeWaktu pencarian dataRelatif lamaLebih cepatKepatuhan FIFO/FEFOBergantung operatorDibantu sistemEvaluasi KPI secara berkala membantu perusahaan mengetahui apakah implementasi yang dilakukan benar-benar memberikan dampak terhadap efisiensi operasional dan kualitas proses produksi.FAQ Seputar Integrasi AMR dengan Barcode dan SCADASebelum menerapkan integrasi AMR, barcode, dan SCADA, berikut beberapa pertanyaan yang paling sering diajukan beserta jawabannya untuk membantu Anda memahami penerapan sistem traceability material dengan lebih baik.1. Apakah AMR dapat membaca barcode secara langsung?Bisa. AMR dapat dilengkapi barcode scanner atau kamera vision system untuk membaca barcode maupun QR code. Pada beberapa implementasi, proses pemindaian juga dapat dilakukan melalui stasiun scan di area pickup atau drop-off.2. Apakah AMR harus selalu terhubung dengan SCADA?Tidak selalu. AMR tetap dapat beroperasi menggunakan fleet management system. Namun, integrasi dengan SCADA memudahkan perusahaan memantau posisi robot, status tugas, alarm, dan perpindahan material dalam satu dashboard.3. Apa manfaat menghubungkan AMR dengan barcode?Integrasi barcode membantu memastikan identitas material sesuai dengan tugas AMR, mengurangi risiko salah kirim, mempercepat proses pelacakan batch, serta mempermudah audit operasional.4. Bagaimana jika barcode rusak atau tidak terbaca?Sistem sebaiknya menyediakan prosedur pemindaian ulang, notifikasi kepada operator, input manual dengan otorisasi tertentu, serta area hold hingga identitas material berhasil diverifikasi.5. Industri apa saja yang cocok menggunakan sistem ini?Sistem traceability berbasis AMR dapat diterapkan pada berbagai industri, seperti makanan dan minuman, farmasi, logistik, otomotif, elektronik, hingga manufaktur umum yang membutuhkan pelacakan material secara akurat.6. Apakah implementasi traceability harus dilakukan sekaligus?Tidak. Implementasi dapat dimulai dari satu area produksi atau satu jenis material terlebih dahulu. Setelah proses berjalan stabil, cakupan sistem dapat diperluas secara bertahap sesuai kebutuhan operasional.KesimpulanMenghubungkan AMR dengan barcode dan SCADA memungkinkan perusahaan membangun sistem traceability yang lebih akurat dan efisien. Setiap perpindahan material dapat tercatat secara otomatis, divalidasi sebelum dikirim, serta dipantau secara real-time sehingga risiko salah kirim maupun kesalahan pencatatan dapat diminimalkan.Dengan dukungan PLC, HMI, sensor, dan sistem monitoring yang terintegrasi, perusahaan juga memperoleh visibilitas yang lebih baik terhadap alur material sekaligus data yang dapat digunakan untuk meningkatkan efisiensi operasional secara berkelanjutan.Tingkatkan Traceability Material Bersama MISELImplementasi traceability akan memberikan hasil yang optimal apabila dirancang sesuai dengan alur produksi dan kebutuhan operasional perusahaan. PT Mitrainti Sejahtera Eletrindo siap membantu merancang solusi integrasi AMR, barcode, PLC, HMI, SCADA, hingga sistem otomasi industri lainnya agar proses perpindahan material menjadi lebih akurat, aman, dan mudah dipantau. Hubungi tim MISEL untuk mendiskusikan solusi yang paling sesuai dengan kebutuhan manufaktur Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel