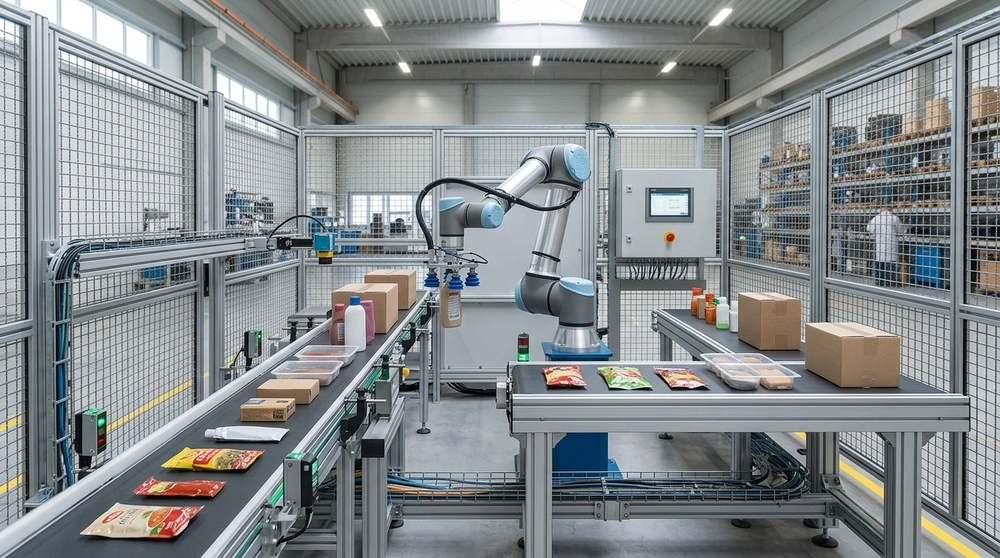
Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!
Posted on 2026-08-26 by Misel Editor
Jika lini produksi sering berganti ukuran atau jenis kemasan, pilih robot packaging yang mampu menangani variasi SKU secara fleksibel. Periksa apakah jangkauan, payload, gripper, vision system, cycle time, dan proses changeover dapat menyesuaikan ukuran, bentuk, berat, serta orientasi setiap produk. Jadi, pemilihannya harus berdasarkan seluruh variasi kemasan yang akan diproses, bukan hanya satu produk acuan.Lini dengan sedikit variasi produk mungkin dapat berjalan dengan konfigurasi robot yang relatif tetap. Namun, semakin banyak SKU yang memiliki ukuran, bentuk, posisi, dan pola penempatan berbeda, semakin penting kemampuan sistem untuk beradaptasi tanpa perubahan mekanis atau programming yang terlalu panjang.Karena itu, pemilihan robot sebaiknya dimulai dari pemetaan seluruh variasi produk yang benar-benar akan melewati packaging cell. Data tersebut kemudian digunakan untuk menentukan robot, gripper, sensor atau vision, conveyor, serta metode changeover yang sesuai.Catatan: Pemilihan dan integrasi robot packaging perlu mempertimbangkan karakter produk, payload aktual, jangkauan, cycle time, end-of-arm tooling, keselamatan mesin, serta peralatan lain dalam lini. Validasi konfigurasi dan pengujian sebaiknya dilakukan oleh personel atau system integrator yang memahami aplikasi robot industri serta persyaratan proses terkait.Pertimbangkan 6 Faktor saat Memilih Robot PackagingRobot packaging untuk berbagai produk perlu dinilai berdasarkan variasi nyata yang akan ditangani, bukan hanya kebutuhan satu SKU. Enam faktor berikut dapat digunakan sebagai dasar sebelum menentukan konfigurasi robot.1. Sesuaikan dengan Ukuran Produk dan KemasanUkuran produk memengaruhi posisi pengambilan, jarak perpindahan, ruang yang dibutuhkan gripper, dan jangkauan robot. Karena itu, petakan produk terkecil hingga kemasan terbesar, termasuk kemungkinan perubahan posisi ketika produk berada di conveyor, tray, atau kardus.Robot dengan payload cukup belum tentu memiliki jangkauan dan area kerja yang cocok untuk seluruh format. Periksa apakah robot masih dapat mengambil dan menempatkan produk pada seluruh titik yang dibutuhkan tanpa mendekati batas geraknya secara berlebihan.2. Periksa Bentuk dan Kondisi PermukaanBentuk serta permukaan produk menentukan bagaimana gripper melakukan kontak. Botol yang kaku, pouch yang fleksibel, tray, dan kardus tidak selalu dapat ditangani dengan prinsip gripping yang sama. Kebutuhan vacuum handling dapat berbeda antara kemasan fleksibel seperti film dan material berpori seperti kardus.3. Hitung Berat Produk beserta GripperPayload tidak cukup dihitung dari berat produk saja. Beban pada robot juga dipengaruhi oleh gripper dan komponen end-of-arm tooling yang ikut dibawa selama pergerakan.Karena itu, saat membandingkan pilihan robot, perhitungan beban harus menggunakan konfigurasi aktual yang akan terpasang pada ujung robot, bukan hanya berat produk secara terpisah.4. Kenali Variasi Orientasi ProdukPeriksa apakah produk selalu datang dengan posisi yang sama atau dapat berputar, bergeser, bahkan tercampur orientasinya. Produk yang sudah terarah oleh guide mekanis mungkin cukup dideteksi dengan sensor sederhana, sedangkan variasi posisi yang lebih kompleks dapat membutuhkan vision system.5. Sesuaikan dengan Target Kecepatan ProduksiKecepatan robot harus dinilai berdasarkan cycle time keseluruhan, bukan angka kecepatan robot secara terpisah. Waktu mendeteksi produk, mengambil, memindahkan, melepaskan, menunggu conveyor, serta pola penempatan semuanya memengaruhi kapasitas aktual packaging cell.Hitung kebutuhan setiap SKU karena produk dengan pola multipack, posisi pengambilan berbeda, atau jarak penempatan lebih jauh dapat menghasilkan cycle time yang berbeda. Jika produk tercepat menjadi acuan, pastikan konfigurasi robot, gripper, vision, dan conveyor mampu mengejar kebutuhan tersebut secara bersamaan.6. Tentukan Kebutuhan Pergantian GripperTentukan sejak awal apakah seluruh SKU masih dapat ditangani satu gripper atau membutuhkan beberapa end effector. Satu gripper lebih sederhana untuk changeover, tetapi hanya efektif jika rentang ukuran, bentuk, dan permukaan produknya masih kompatibel.Untuk memetakan kebutuhan awal, gunakan matriks berikut sebelum memilih konfigurasi robot.Data yang dicatatContoh variasiPengaruh terhadap sistemUkuranKecil hingga besarJangkauan dan posisi pengambilanBentukBotol, pouch, tray, kardusJenis dan titik kontak gripperBeratRingan hingga beratPayload robot dan toolingOrientasiSeragam atau acakKebutuhan sensor dan visionKecepatanBerbeda pada setiap SKUCycle time dan kapasitas cellFormat kemasanSatuan atau multipackProgram dan pola penempatanUntuk memahami penggunaan robot pada tahapan packaging secara lebih luas, baca juga pembahasan mengenai penerapan robot dalam proses packaging.Pilih Gripper yang SesuaiGripper menentukan apakah satu robot benar-benar dapat menangani variasi produk yang direncanakan. Pemilihannya perlu mengikuti bentuk, permukaan, kekakuan, berat, serta area produk yang aman untuk dijepit atau dihisap.1. Gunakan Satu Gripper untuk Beberapa FormatSatu gripper dapat dipertimbangkan jika beberapa SKU masih memiliki karakteristik yang cukup dekat. Vacuum area gripper, mechanical gripper dengan rentang bukaan tertentu, atau soft gripper dapat digunakan sesuai karakter produk dan hasil pengujian.2. Gunakan Sistem Pergantian GripperTool changing lebih tepat ketika satu desain gripper akan menghasilkan terlalu banyak kompromi. Misalnya, pouch membutuhkan permukaan suction yang berbeda dari kardus besar atau wadah kaku yang perlu dijepit.Pada kondisi tersebut, hitung bukan hanya kemampuan masing-masing gripper, tetapi juga waktu pergantiannya. Tujuannya agar fleksibilitas SKU tidak dibayar dengan downtime changeover yang terlalu panjang.Atur Posisi Produk sebelum DiambilProduk perlu berada pada posisi yang dapat dikenali robot sebelum proses pick dilakukan. Untuk aliran sederhana, conveyor guide dan sensor dapat menjaga atau mendeteksi posisi. Pada produk yang datang dengan orientasi lebih beragam, vision system dapat membantu mencari posisi aktual dan menentukan koordinat pengambilan.OMRON menyebut vision-guided packaging sebagai salah satu pendekatan untuk menangani perubahan SKU dan proses sorting serta placement. Pada kasus Mackle Petfoods tahun 2025, robot parallel, vision system, dan PLC digunakan bersama untuk menangani pouch pada lini packaging otomatis.Konsep tersebut dapat dipelajari lebih lanjut melalui artikel mengenai vision system untuk membaca posisi produk.Siapkan Changeover Antar ProdukChangeover yang baik harus menentukan bagian mana yang berubah ketika SKU berganti. Jangan hanya menyiapkan program robot baru jika perubahan produk juga membutuhkan penyesuaian gripper, conveyor guide, vision recipe, pola penempatan, atau mesin packaging berikutnya.Periksa Integrasi Lini PackagingRobot packaging fleksibel tetap bergantung pada mesin sebelum dan sesudahnya. Conveyor harus memasok produk sesuai kebutuhan cycle, sedangkan wrapping machine, case packer, inspection system, atau proses downstream harus mampu menerima variasi format yang sama.Karena itu, evaluasi sinyal antarperalatan, sensor keberadaan produk, interlock, buffer, recipe, dan urutan start-stop sebagai satu sistem. Robot yang cepat tidak akan mempercepat lini apabila harus terus menunggu produk atau mesin berikutnya belum siap.Uji Semua Variasi ProdukKonfigurasi robot sebaiknya diuji menggunakan SKU yang mewakili kondisi paling menantang, bukan hanya produk yang paling mudah ditangani. Sertakan produk terkecil, terbesar, terberat, tercepat, serta format dengan permukaan atau orientasi paling sulit.Periksa apakah robot dapat mengambil produk tanpa merusaknya, menjangkau seluruh posisi, mempertahankan cycle time, melakukan placement dengan benar, dan berpindah recipe atau gripper sesuai target changeover.FAQ Seputar Robot Packaging FleksibelBeberapa pertanyaan berikut dapat membantu memperjelas keputusan ketika lini menangani banyak SKU dan format kemasan.1. Apakah satu robot dapat menangani semua ukuran kemasan?Tidak selalu. Kemampuan satu robot bergantung pada jangkauan, payload, gripper, area kerja, dan cycle time untuk seluruh variasi produk. Semua format perlu dipetakan dan diuji sebelum satu robot ditetapkan untuk beberapa SKU.2. Apakah setiap pergantian produk memerlukan gripper baru?Tidak. Satu gripper dapat menangani beberapa produk jika rentang ukuran, bentuk, permukaan, dan beratnya masih sesuai. Tool change lebih relevan jika karakter produk membutuhkan metode gripping yang berbeda.3. Kapan robot packaging membutuhkan vision system?Vision system semakin relevan ketika posisi atau orientasi produk tidak selalu sama, terdapat beberapa SKU yang harus dikenali, atau robot perlu menentukan titik pick berdasarkan posisi aktual produk.4. Apa yang menentukan lamanya changeover?Changeover dipengaruhi oleh jumlah perubahan yang diperlukan, seperti recipe robot, setting conveyor, gripper, vision, guide, serta mesin packaging lainnya. Semakin banyak perubahan manual, semakin besar potensi waktu setup.5. Bagaimana menghitung payload jika gripper sering diganti?Hitung setiap kombinasi produk dan gripper yang akan digunakan. Konfigurasi dengan beban terbesar perlu dibandingkan dengan kapasitas robot sambil mempertimbangkan ketentuan load dan tooling dari produsen robot.KesimpulanMemilih robot packaging untuk lini dengan banyak SKU perlu dimulai dari variasi produk, bukan hanya spesifikasi robot. Petakan ukuran, bentuk, berat, orientasi, target kecepatan, gripper, serta kebutuhan changeover seluruh SKU, kemudian evaluasi vision, conveyor, dan mesin lain sebagai satu packaging cell. Dengan cara ini, fleksibilitas sistem dapat dinilai sebelum konfigurasi robot ditetapkan.Rancang Robot Packaging yang Siap Mengikuti Variasi ProdukPT Mitrainti Sejahtera Eletrindo dapat membantu merancang integrasi robot industri, gripper, vision system, conveyor, sensor, dan sistem kontrol berdasarkan variasi produk serta kebutuhan lini packaging. Dengan memetakan SKU dan proses changeover sejak awal, konfigurasi dapat disesuaikan dengan kebutuhan produksi yang sebenarnya. Hubungi MISEL untuk mendiskusikan rancangan otomasi lini packaging yang sesuai dengan proses Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiOMRON Robotics. (2025). Mackle Petfoods packs 135 pouches per minute with automated precision. OMRON Robotics. https://robotics.omron.com/case-studies/automated-packaging-solution-mackle-petfoods/
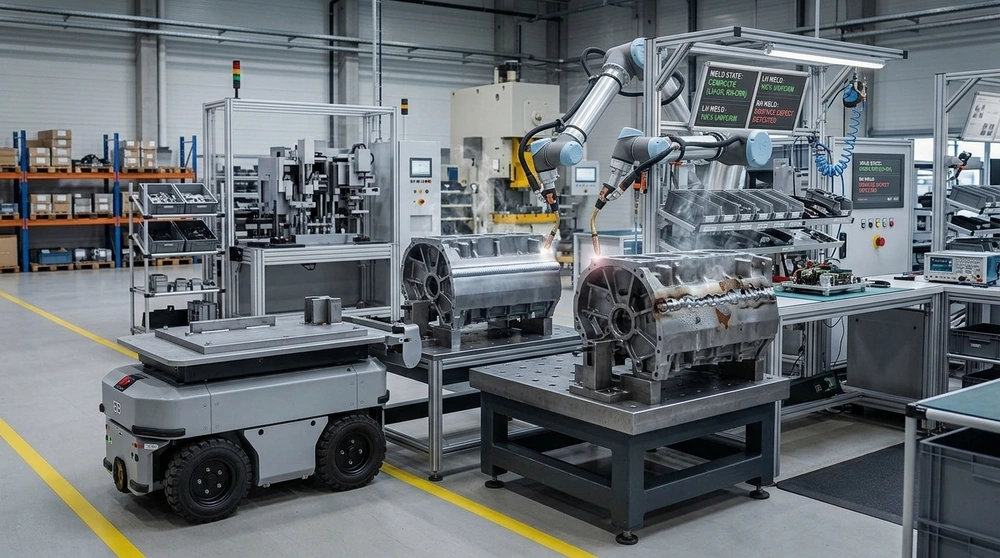
Jangan Salahkan Robotnya! Faktor Ini Bisa Mengacaukan Hasil Robot Welding
Posted on 2026-08-19 by Misel Editor
Jangan langsung menyalahkan robot ketika hasil robot welding berubah-ubah. Beberapa faktor yang menyebabkan gerakan robot bisa tetap sama, tetapi hasil las dapat terganggu oleh posisi komponen yang bergeser, sambungan yang tidak seragam, fixture kurang stabil, permukaan material kotor, parameter pengelasan yang tidak sesuai, atau suplai kawat yang tidak lancar. Karena itu, seluruh welding cell perlu diperiksa sebelum program robot diubah.Robot dapat mengulang jalur yang telah diprogram, tetapi proses pengelasan tetap bergantung pada kondisi benda kerja dan sistem pendukungnya. Jika posisi sambungan berubah beberapa milimeter, kawat tidak keluar stabil, atau fixture tidak mengunci komponen pada posisi yang sama, torch dapat mengikuti jalur yang benar menurut program tetapi tidak lagi berada pada posisi ideal terhadap sambungan.Untuk menemukan sumber masalah, pemeriksaan perlu dimulai dari kondisi yang paling mudah berubah dari satu siklus ke siklus berikutnya. Pola cacat kemudian dapat digunakan untuk menentukan apakah masalah lebih mungkin berasal dari komponen, fixture, welding equipment, parameter, atau baru kemudian program robot.Catatan: Troubleshooting robot welding melibatkan robot industri, sumber daya pengelasan, listrik, panas, gas, dan komponen bergerak. Pemeriksaan, penyesuaian, dan pengujian pada welding cell harus mengikuti prosedur keselamatan, manual peralatan, welding procedure yang berlaku, serta dilakukan oleh personel yang kompeten.6 Penyebab Hasil Robot Welding Tidak KonsistenEnam faktor berikut perlu diperiksa ketika jalur gerak robot terlihat berulang, tetapi bentuk atau kualitas hasil las berubah antar produk.1. Posisi Komponen BerubahPerubahan posisi benda kerja dapat membuat jalur robot tidak lagi tepat mengikuti sambungan. Robot mungkin tetap bergerak menuju koordinat yang sama, tetapi posisi aktual joint telah bergeser akibat toleransi komponen, proses sebelumnya, atau perubahan saat clamping.Jika ingin memahami terlebih dahulu bagaimana robot mempertahankan gerakan pengelasan yang berulang, baca juga pembahasan mengenai cara robot welding menjaga konsistensi gerakan.2. Kondisi Sambungan Tidak SeragamCelah, sudut, posisi tepi, dan dimensi sambungan yang berubah dapat membuat kondisi aktual berbeda dari kondisi saat program robot dibuat. Akibatnya, penetrasi, posisi bead, atau bentuk las dapat berubah meskipun robot menjalankan trajectory yang sama.3. Fixture Tidak Menahan Komponen dengan StabilFixture berfungsi menjaga benda kerja berada pada posisi yang dapat diulang setiap siklus. Jika locator, clamp, stopper, atau bagian fixture mulai longgar atau aus, komponen dapat bergeser sehingga posisi sambungan terhadap torch ikut berubah.Gejalanya dapat terlihat ketika produk pertama menghasilkan las normal, tetapi hasil mulai bergeser setelah beberapa siklus atau hanya terjadi pada fixture tertentu. Pemeriksaan sebaiknya mencakup kondisi clamp, titik kontak, locator, kekencangan, serta repeatability posisi benda kerja.4. Permukaan Material KotorMinyak, grease, kelembapan, karat, cat, coating, dan kotoran pada area sambungan dapat memengaruhi kualitas proses las. Karena itu, kondisi permukaan perlu diperiksa ketika cacat hanya muncul pada batch material tertentu atau setelah perubahan proses penyimpanan dan persiapan material.Dalam panduan troubleshooting pengelasannya, Miller Electric mencantumkan permukaan benda kerja yang kotor sebagai salah satu kemungkinan penyebab porosity dan incomplete fusion. Panduan tersebut menyarankan pembersihan grease, minyak, kelembapan, karat, cat, coating, dan kotoran sebelum pengelasan.5. Parameter Las Tidak SesuaiParameter robot welding perlu sesuai dengan material, ketebalan, jenis sambungan, kawat, dan proses yang digunakan. Perubahan pada voltage, wire feed speed, travel speed, sudut torch, atau contact-tip-to-work distance dapat mengubah panas yang masuk maupun pembentukan weld bead.6. Suplai Kawat Tidak LancarWire feeding yang tidak stabil dapat membuat busur dan suplai filler berubah selama robot bergerak. Pemeriksaan perlu mencakup spool, drive roll, wire guide, liner, contact tip, dan jalur kawat menuju torch.Kenali Pola Perubahan Hasil LasPola munculnya masalah dapat mempersempit area pemeriksaan. Jangan hanya melihat bentuk cacatnya; perhatikan juga kapan masalah mulai terjadi, pada produk mana, dan apakah muncul terus-menerus atau hanya sesekali.Pola masalahFaktor yang perlu diperiksaJalur las bergeserPosisi komponen, fixture, atau titik referensiHasil berbeda antarprodukDimensi, posisi, dan celah sambunganBusur tidak stabilKebersihan material, wire feeding, dan gas pelindungMasalah muncul setelah beberapa siklusContact tip, liner, drive roll, atau fixture yang mulai berubahPenetrasi atau bentuk las berubahParameter pengelasan dan kecepatan gerakTabel tersebut bukan diagnosis final, tetapi dapat membantu menentukan pemeriksaan pertama sebelum teknisi melakukan pengujian lebih lanjut.Periksa Sistem Sebelum Mengubah Program RobotProgram robot sebaiknya tidak langsung diubah ketika hasil las mulai berbeda. Jika sumber masalah sebenarnya berada pada benda kerja atau welding equipment, koreksi trajectory hanya dapat menutupi masalah sementara dan berpotensi membuat program tidak lagi sesuai ketika kondisi komponen kembali normal.Urutan pemeriksaan awal dapat dilakukan sebagai berikut:Bandingkan posisi dan dimensi benda kerja dengan komponen acuan.Periksa joint gap, alignment, dan kondisi area sambungan.Pastikan fixture mengunci komponen secara konsisten.Periksa kebersihan material serta kondisi gas pelindung sesuai proses yang digunakan.Periksa spool, drive roll, liner, contact tip, dan kelancaran wire feeding.Bandingkan parameter aktual dengan setting atau welding procedure acuan.Jika seluruh kondisi tersebut sesuai tetapi jalur tetap menyimpang, lanjutkan pemeriksaan reference point, TCP, teaching point, atau program robot.Gunakan Sampel Acuan untuk Membandingkan HasilSampel acuan membantu membedakan antara kondisi normal dan perubahan proses. Gunakan komponen dengan posisi, dimensi, fixture setup, parameter, dan hasil las yang sebelumnya telah diterima sebagai pembanding terhadap produk bermasalah.Pemeriksaan tidak hanya dilakukan pada weld bead. Bandingkan posisi joint sebelum pengelasan, kondisi clamp, gap, material, setting pengelasan, dan consumable yang digunakan. Jika terdapat variasi posisi yang memang sulit dihilangkan dari proses sebelumnya, teknologi sensing dapat dipertimbangkan sesuai kebutuhan aplikasi.Pembahasan dasarnya dapat dipelajari melalui artikel robot vision untuk memeriksa posisi benda kerja.Catat Perubahan pada Setiap Siklus ProduksiPencatatan membantu mencari hubungan antara waktu munculnya cacat dan perubahan proses. Tanpa histori, troubleshooting sering bergantung pada dugaan karena kondisi saat cacat terjadi sudah berbeda ketika pemeriksaan dilakukan.Data yang relevan untuk dicatat antara lain:nomor produk atau batch material;waktu atau siklus ketika cacat mulai ditemukan;fixture atau station yang digunakan;parameter welding yang aktif;pergantian contact tip, liner, wire, atau consumable lainnya;perubahan pada material dan joint;alarm atau kondisi abnormal pada welding cell.Catatan tersebut kemudian dapat dibandingkan dengan sampel normal sehingga tim lebih mudah menentukan faktor mana yang berubah sebelum masalah muncul.FAQ Seputar Hasil Robot WeldingBerikut beberapa pertanyaan yang sering muncul ketika robot menjalankan program yang sama, tetapi kualitas hasil pengelasan mulai berubah.1. Mengapa jalur robot sudah sama tetapi hasil las tetap berbeda?Karena posisi aktual sambungan dan kondisi pengelasan dapat berubah meskipun trajectory robot tetap sama. Periksa posisi benda kerja, joint gap, fixture, kondisi permukaan, parameter, wire feeding, dan gas pelindung sebelum menyimpulkan robot bermasalah.2. Apakah fixture dapat memengaruhi kualitas robot welding?Ya. Fixture yang tidak menempatkan dan menahan benda kerja secara berulang dapat mengubah posisi sambungan terhadap torch. Kondisi locator, clamp, stopper, dan titik kontak perlu diperiksa jika hasil mulai bergeser.3. Kapan program robot perlu diperiksa ulang?Program perlu diperiksa ketika kondisi benda kerja, fixture, material, welding equipment, consumable, dan parameter telah diverifikasi tetapi jalur aktual masih tidak sesuai. Pemeriksaan dapat mencakup teaching point, TCP, reference point, serta perubahan program yang pernah dilakukan.4. Seberapa sering contact tip dan wire feeder perlu diperiksa?Tidak ada satu interval yang tepat untuk semua welding cell. Frekuensinya perlu mengikuti manual peralatan, kondisi proses, jumlah siklus, jenis kawat, tingkat spatter, serta histori keausan consumable. Pemeriksaan juga perlu dilakukan lebih awal jika wire feeding mulai tidak stabil.5. Apakah robot vision dapat mengatasi perubahan posisi komponen?Robot vision dapat membantu mendeteksi posisi atau fitur benda kerja pada aplikasi yang sesuai, tetapi bukan pengganti fixture dan proses upstream yang baik. Pemilihannya perlu mempertimbangkan jenis joint, tingkat variasi, kebutuhan akurasi, lingkungan welding, serta kemampuan integrasi dengan robot.KesimpulanHasil robot welding yang tidak konsisten belum tentu berarti robot kehilangan repeatability atau programnya salah. Periksa lebih dahulu posisi benda kerja, kondisi sambungan, fixture, kebersihan material, parameter pengelasan, dan wire feeding sambil membandingkan pola cacat dengan sampel acuan. Program robot baru menjadi area pemeriksaan berikutnya ketika faktor proses dan peralatan pendukung telah diverifikasi.Evaluasi Welding Cell Sebelum Masalah Berulang di ProduksiPT Mitrainti Sejahtera Eletrindo dapat membantu mengevaluasi integrasi robot industri, fixture, welding equipment, sensor, dan sistem kontrol agar penyebab ketidakstabilan proses dapat ditelusuri dari keseluruhan welding cell. Evaluasi yang terarah membantu menentukan apakah perbaikan diperlukan pada proses pendukung, integrasi, atau program robot. Hubungi MISEL untuk mendiskusikan kebutuhan sistem robot welding sesuai proses produksi Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube MiselReferensiMiller Electric Mfg. LLC. (2025). Multiprocess welding: Owner’s manual OM-278174J. Miller Electric.https://www.millerwelds.com/files/owners-manuals/O278174J_MIL.pdf

Cara Menentukan Pola Susun JAKA Palletizing agar Pallet Lebih Stabil saat Masuk Gudang
Posted on 2026-07-22 by Misel Editor
Pola susun JAKA Palletizing harus dirancang berdasarkan ukuran, berat, kekuatan karton, serta tujuan perpindahan pallet setelah proses produksi. Pola susun yang tepat membantu menjaga kestabilan pallet saat dipindahkan menggunakan forklift atau AMR, mengurangi risiko karton penyok, dan membuat proses penyimpanan maupun distribusi menjadi lebih aman dan efisien.Di banyak pabrik makanan dan minuman, farmasi, rokok, maupun industri packaging, masalah pallet miring atau karton bergeser masih sering terjadi meskipun proses palletizing sudah menggunakan robot. Penyebabnya sering kali bukan berasal dari robot palletizing itu sendiri, melainkan dari pola susun yang belum disesuaikan dengan karakter produk dan alur material. Artikel ini membahas faktor-faktor yang perlu diperhatikan agar pola susun JAKA Palletizing menghasilkan pallet yang lebih stabil sejak selesai dipalletizing hingga masuk ke gudang.Pola Susun Pallet Perlu Disesuaikan dengan Bentuk dan Berat KartonPola susun pallet tidak dapat dibuat menggunakan satu template untuk semua produk. Bentuk, dimensi, berat, hingga kekuatan karton akan menentukan bagaimana robot palletizing menyusun setiap lapisan agar distribusi beban tetap merata.Robot mampu mengulang pola dengan tingkat presisi yang sangat tinggi. Namun apabila pola awal yang digunakan kurang tepat, hasil pallet tetap berisiko mengalami:karton bagian bawah penyokpallet miring saat dipindahkantumpukan bergeser ketika melewati jalan yang tidak ratawrapping menjadi kurang rapatproduk lebih mudah rusak selama distribusiKarena itu, sebelum membuat program robot palletizing untuk karton, engineer biasanya melakukan evaluasi terhadap karakteristik produk terlebih dahulu.Beberapa parameter yang umum diperhatikan antara lain:ParameterPengaruh terhadap pola susunDimensi kartonMenentukan jumlah karton setiap layerBerat kartonMenentukan distribusi bebanKekuatan kartonMenentukan tinggi maksimal palletBentuk produk di dalam kartonMempengaruhi orientasi kartonJenis palletMenentukan area penyusunanPada implementasi JAKA Palletizing untuk pabrik, proses ini biasanya dilakukan sebelum robot mulai beroperasi sehingga pola susun yang digunakan benar-benar sesuai dengan kebutuhan produksi.Kenali Karakter Karton Sebelum Menentukan Pola SusunKarakter karton menjadi dasar dalam menentukan pola palletizing. Karton dengan ukuran yang sama belum tentu memiliki kekuatan yang sama, terutama jika isi produk berbeda.1. Ukuran KartonUkuran karton menentukan jumlah karton yang dapat ditempatkan pada setiap layer pallet.Sebagai contoh:karton kecil memungkinkan jumlah susunan lebih banyakkarton besar membutuhkan pola yang berbeda agar tidak menyisakan ruang kosongkarton memanjang biasanya memerlukan orientasi tertentu agar pallet tetap stabilSemakin sedikit ruang kosong pada pallet, semakin baik distribusi bebannya.2. Berat Isi ProdukKarton berisi botol kaca tentu memiliki karakter berbeda dibanding karton berisi snack atau kemasan ringan.Produk dengan berat tinggi membutuhkan:distribusi beban yang lebih meratapola interlock yang lebih kuatjumlah layer yang lebih terbatasSebaliknya, produk ringan memungkinkan tinggi pallet yang lebih besar selama kekuatan karton masih memadai.3. Kekuatan KartonTidak semua karton memiliki daya tahan terhadap tekanan vertikal yang sama. Jika kekuatan karton rendah, tekanan dari lapisan atas dapat menyebabkan:penyok pada sudut kartondeformasi kemasanpallet menjadi tidak rataOleh karena itu, pengujian compression strength karton sering dilakukan sebelum menentukan tinggi pallet.4. Posisi LabelPada industri makanan, minuman, maupun farmasi, posisi label juga menjadi pertimbangan. Label barcode, nomor batch, atau informasi produk sebaiknya tetap mudah terlihat setelah pallet selesai disusun sehingga proses identifikasi di gudang dapat berjalan lebih cepat.5. Bentuk Produk di Dalam KartonIsi produk memengaruhi titik berat setiap karton.Misalnya:botol cair memiliki distribusi berat berbeda dibanding pouchproduk berbentuk silinder memiliki karakter berbeda dibanding kotak padatproduk yang mudah bergeser membutuhkan orientasi tertentu selama palletizingKarena itulah proses palletizing produk kemasan biasanya selalu diawali dengan analisis karakter produk.Tentukan Tujuan Pallet Setelah Selesai DisusunPola susun yang ideal juga bergantung pada tujuan pallet setelah keluar dari area palletizing. Pallet yang hanya disimpan di gudang internal memiliki kebutuhan berbeda dibanding pallet yang akan dikirim ke pelanggan.Secara umum terdapat beberapa skenario perpindahan pallet.Tujuan PalletKebutuhan SusunanRisiko Jika Tidak SesuaiGudang internalFokus efisiensi ruangPallet mudah bergeser saat stackingArea stagingStabil saat menunggu pengirimanKarton berubah posisiDistribusi jarak dekatStabil terhadap getaran ringanSudut karton rusakDistribusi jarak jauhPola interlock kuat + wrapping optimalPallet miring selama transportasiPada proses pola susun pallet produk jadi, engineer tidak hanya mempertimbangkan proses palletizing, tetapi juga seluruh perjalanan pallet hingga diterima oleh pelanggan.Sebagai contoh, pallet yang akan menempuh perjalanan antar kota tentu membutuhkan kestabilan lebih tinggi dibanding pallet yang hanya dipindahkan ke gudang dalam area pabrik.Atur Arah Karton agar Beban Pallet Lebih MerataArah peletakan karton memengaruhi distribusi beban pada seluruh pallet. Orientasi yang tepat membantu menjaga pusat gravitasi tetap berada di tengah sehingga pallet tidak mudah miring ketika dipindahkan.Beberapa pola yang umum digunakan antara lain:Column StackInterlock PatternBrick PatternPinwheel PatternMasing-masing memiliki kelebihan tersendiri tergantung karakter produk.Pada implementasi otomasi palletizing karton, parameter orientasi ini umumnya sudah diprogram pada robot sehingga setiap layer selalu memiliki posisi yang konsisten.Sesuaikan Tinggi Tumpukan dengan Kekuatan KartonTinggi tumpukan pallet harus disesuaikan dengan kemampuan karton menahan beban. Menambah jumlah layer memang dapat meningkatkan kapasitas per pallet, tetapi jika melebihi batas kekuatan karton, risiko kerusakan produk juga akan meningkat.1. Perhatikan Beban yang Diterima Karton Paling BawahLapisan karton paling bawah menerima tekanan dari seluruh karton di atasnya. Semakin tinggi pallet, semakin besar beban yang harus ditahan.Apabila batas kekuatan karton terlampaui, beberapa masalah yang dapat muncul antara lain:Karton penyok pada bagian sudut.Lapisan bawah berubah bentuk.Pallet menjadi miring.Wrapping tidak lagi mampu menjaga kestabilan tumpukan.Karena itu, tinggi pallet sebaiknya tidak hanya mengikuti kapasitas gudang, tetapi juga mempertimbangkan spesifikasi kemasan.2. Sesuaikan dengan Kapasitas Penyimpanan GudangSelain kekuatan karton, tinggi pallet juga perlu disesuaikan dengan:tinggi rak gudang;kapasitas forklift atau stacker;ukuran pintu loading dock;dimensi kendaraan pengiriman.Dengan mempertimbangkan seluruh faktor tersebut, kestabilan pallet di gudang dapat tetap terjaga tanpa mengurangi efisiensi penyimpanan.Gunakan Pola Susun yang Berbeda untuk Ukuran Karton yang BerbedaSetiap ukuran karton memerlukan pola susun yang berbeda. Menggunakan satu pola untuk seluruh produk justru dapat menciptakan ruang kosong, distribusi beban yang tidak merata, atau tumpukan yang kurang stabil.1. Sesuaikan Pola Berdasarkan Dimensi ProdukBerikut contoh penerapannya.Ukuran KartonPola Susun yang DisarankanHal yang Perlu DiperhatikanKarton kecilInterlock / Brick PatternMaksimalkan jumlah karton tanpa menyisakan celah.Karton sedangInterlockMenjaga distribusi beban tetap merata.Karton besarColumn Stack dengan penguatan wrappingHindari overhang di luar pallet.Karton tipisInterlock dengan tinggi terbatasKurangi tekanan pada lapisan bawah.Karton dengan berat tidak merataOrientasi khusus sesuai titik beratPastikan pusat gravitasi tetap seimbang.Pada praktiknya, engineer sering membuat beberapa recipe palletizing yang dapat dipilih sesuai jenis produk yang sedang diproduksi. Dengan begitu, robot palletizing untuk karton tidak perlu diprogram ulang setiap kali ukuran kemasan berubah.Pastikan Posisi Pallet Konsisten di Area Robot PalletizingPosisi pallet yang konsisten merupakan syarat agar robot dapat meletakkan karton secara presisi pada setiap siklus. Pergeseran beberapa milimeter saja dapat membuat susunan karton semakin melenceng pada lapisan berikutnya.1. Gunakan Referensi Posisi yang TetapArea palletizing umumnya dilengkapi dengan:pallet stopper;positioning guide;sensor keberadaan pallet;sistem deteksi posisi awal.Kombinasi komponen tersebut membantu memastikan robot selalu memulai proses dari titik referensi yang sama.2. Kalibrasi Area Kerja Secara BerkalaSelain memeriksa robot, area pallet juga perlu diperiksa secara berkala untuk memastikan:stopper tidak bergeser;pallet tidak rusak;sensor bekerja normal;posisi conveyor tetap sejajar.Bagi perusahaan yang ingin meningkatkan fleksibilitas lini produksi, solusi Mobile Palletizing Workstation memungkinkan sistem palletizing dipindahkan ke area yang membutuhkan tanpa mengurangi akurasi proses. MISEL juga telah membahas penerapannya pada sektor manufaktur melalui artikel Penerapan Mobile Pallet Workstation di Sektor Makanan & Minuman, yang dapat menjadi referensi sebelum melakukan implementasi.Uji Stabilitas Pallet Sebelum Masuk ke Gudang atau PengirimanPallet sebaiknya diperiksa terlebih dahulu sebelum dipindahkan ke gudang maupun area distribusi. Pemeriksaan sederhana ini dapat mencegah kerusakan yang baru diketahui ketika produk sudah berada di perjalanan.Checklist yang dapat digunakan meliputi:seluruh sisi pallet terlihat rata;tidak ada karton yang menonjol keluar;karton bagian bawah tidak penyok;wrapping terpasang dengan baik;pallet tidak bergoyang saat diuji secara perlahan;tidak terdapat celah besar antar karton.Pemeriksaan ini hanya membutuhkan waktu singkat, tetapi dapat mengurangi risiko kerusakan produk selama proses handling.Hubungkan Proses Palletizing dengan Alur Material BerikutnyaPallet hasil robot tidak berhenti pada proses palletizing saja. Setelah selesai disusun, pallet akan melewati proses wrapping, dipindahkan menggunakan forklift atau AMR, masuk ke staging area, lalu disimpan di gudang atau dikirim ke pelanggan.Karena itu, desain pola susun pallet produk jadi harus mempertimbangkan keseluruhan alur material.Sebagai contoh:Robot Palletizing → Wrapping → Conveyor → AMR/Forklift → Gudang → Loading DockApabila perusahaan menggunakan sistem perpindahan material otomatis, pola susun pallet juga harus sesuai dengan karakteristik kendaraan yang digunakan.Jika perusahaan berencana mengintegrasikan robot palletizing dengan sistem material handling otomatis, artikel AMR Sudah Digunakan tapi Gudang Tetap Macet? Ini Kesalahan Strategi yang Sering Terjadi dapat menjadi referensi untuk memahami pentingnya sinkronisasi antara palletizing dan sistem warehouse automation.Evaluasi Pola Susun dari Data Kerusakan dan Kelancaran HandlingPola susun tidak sebaiknya dianggap final setelah robot mulai beroperasi. Evaluasi rutin diperlukan untuk mengetahui apakah pola tersebut benar-benar memberikan hasil yang optimal di lapangan.Beberapa indikator yang dapat dipantau meliputi:jumlah karton penyok;pallet miring;waktu handling;komplain dari gudang;kerusakan selama pengiriman;gangguan saat proses wrapping.Masalah yang DitemukanKemungkinan PenyebabTindakan PerbaikanKarton penyok di bawahTumpukan terlalu tinggiKurangi jumlah layer.Pallet miringDistribusi beban tidak seimbangUbah orientasi karton.Karton bergeserPola susun kurang mengunciGunakan pola interlock.Wrapping sering rusakSisi pallet tidak rataPerbaiki posisi karton pada tiap layer.Handling forklift sulitOverhang melewati palletSesuaikan dimensi susunan.Evaluasi seperti ini membantu perusahaan terus menyempurnakan proses JAKA Palletizing untuk pabrik sehingga kualitas hasil pallet tetap konsisten meskipun terjadi perubahan ukuran produk.FAQ Seputar Pola Susun JAKA PalletizingSebelum memutuskan pola susun yang akan digunakan, masih ada beberapa pertanyaan yang sering diajukan oleh tim produksi maupun engineer. Berikut jawabannya.1. Apakah satu pola susun bisa dipakai untuk semua ukuran karton?Tidak. Setiap ukuran, berat, dan karakter karton membutuhkan pola susun yang berbeda agar distribusi beban tetap seimbang.2. Apa yang membuat pallet mudah miring setelah disusun?Penyebab paling umum adalah distribusi berat yang tidak merata, orientasi karton yang kurang tepat, atau tinggi tumpukan yang melebihi kemampuan karton.3. Bagaimana cara menentukan tinggi maksimal tumpukan karton?Tinggi tumpukan ditentukan berdasarkan kekuatan karton, berat produk, kapasitas pallet, serta metode penyimpanan dan pengiriman yang digunakan.4. Apakah JAKA Palletizing bisa digunakan untuk beberapa ukuran karton?Ya. Robot JAKA dapat menggunakan beberapa recipe palletizing sehingga mampu menangani berbagai ukuran karton tanpa perlu mengganti sistem secara keseluruhan.5. Apa yang perlu dicek sebelum pallet masuk ke gudang?Periksa kestabilan tumpukan, posisi karton, kondisi pallet, wrapping, dan distribusi beban agar aman saat dipindahkan.6. Apakah proses palletizing bisa dihubungkan dengan AMR atau conveyor?Bisa. Robot palletizing dapat diintegrasikan dengan conveyor, AMR, wrapping machine, hingga sistem otomasi lainnya sehingga perpindahan material berlangsung lebih efisien.KesimpulanPola susun JAKA Palletizing tidak hanya bertujuan menghasilkan pallet yang rapi, tetapi juga memastikan setiap pallet tetap stabil selama proses handling, penyimpanan, hingga distribusi. Oleh karena itu, pola susun perlu dirancang berdasarkan karakter karton, tujuan penggunaan pallet, tinggi tumpukan, orientasi karton, posisi pallet, dan alur material berikutnya.Dengan melakukan evaluasi secara berkala terhadap kerusakan karton, waktu handling, dan performa proses logistik, perusahaan dapat menentukan pola susun yang paling sesuai untuk meningkatkan efisiensi sekaligus mengurangi risiko kerusakan produk.Optimalkan Pola Susun Pallet Bersama Solusi JAKA Palletizing MISELPola susun yang tepat akan memberikan hasil maksimal jika didukung oleh sistem otomasi yang dirancang sesuai kebutuhan lini produksi. PT Mitrainti Sejahtera Eletrindo dapat membantu perusahaan merancang solusi JAKA Palletizing yang disesuaikan dengan ukuran karton, pola susun pallet, kebutuhan gripper, serta integrasi dengan conveyor, sensor, AMR, hingga sistem otomasi lainnya. Dengan pendekatan tersebut, proses palletizing menjadi lebih stabil, efisien, dan siap mendukung peningkatan produktivitas pabrik.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Cara Menentukan Konfigurasi Stasiun JAKA Palletizing Sesuai Ritme Produksi
Posted on 2026-06-24 by Misel Editor
Cara menentukan konfigurasi stasiun JAKA Palletizing perlu dilihat dari jumlah produk per menit, waktu mengisi satu palet, frekuensi penggantian palet, ukuran area, dan metode pemindahan palet. Produksi rendah dapat memakai satu posisi palet, sedangkan produksi lebih cepat dapat membutuhkan dua posisi atau sistem otomatis.Dalam sistem palletizing otomatis, konfigurasi stasiun yang kurang sesuai dapat membuat robot sering menunggu, produk menumpuk di conveyor, atau operator terlalu sering masuk ke area kerja. Artikel ini membahas cara memilih konfigurasi JAKA Palletizing berdasarkan ritme produksi, waktu siklus palletizing, ketersediaan ruang, conveyor, pallet dispenser, AMR, dan keselamatan area robot palletizing.Data yang Perlu Disiapkan Sebelum Menentukan Konfigurasi JAKA PalletizingSebelum memilih konfigurasi, perusahaan perlu mencatat kecepatan produk masuk, kapasitas setiap palet, waktu penggantian palet, jenis kemasan, serta luas area yang tersedia. Data ini membantu menentukan apakah stasiun cukup memakai satu posisi palet atau membutuhkan sistem yang lebih otomatis.Agar kebutuhan awal lebih mudah dipetakan, tabel berikut dapat digunakan untuk mencatat data operasional sebelum desain stasiun robot palletizing dibuat.Data OperasionalInformasi yang DicatatTujuanKecepatan produksiJumlah karton atau produk per menitMenentukan waktu siklus robotKapasitas paletJumlah produk dalam satu paletMenghitung frekuensi pergantian paletWaktu penggantian paletDurasi mengambil palet penuh dan menaruh palet kosongMenilai potensi robot berhentiUkuran produkPanjang, lebar, tinggi, dan beratMenentukan jangkauan serta pola susunUkuran paletPanjang, lebar, dan tinggiMenentukan luas area stasiunMetode pemindahanManual, hand pallet, forklift, conveyor, atau AMRMengatur akses pengambilan paletLuas areaPanjang dan lebar ruang tersediaMenentukan jumlah posisi paletPola produksiStabil, bergelombang, atau sering berganti produkMenyesuaikan fleksibilitas sistemKonfigurasi tidak sebaiknya dipilih hanya dari luas ruang. Area yang cukup besar belum tentu membutuhkan dua posisi palet apabila kecepatan produksi masih rendah.Hitung Ritme Produk yang Masuk ke Area PalletizingRitme produksi menunjukkan seberapa cepat robot harus mengambil dan menyusun produk agar tidak terjadi penumpukan di conveyor. Data ini menjadi dasar untuk menentukan kapasitas robot palletizing.1. Catat Jumlah Produk yang Masuk Setiap MenitData dapat diambil dari kapasitas mesin produksi, kecepatan conveyor, output per shift, jumlah karton selesai dikemas, atau data PLC. Semakin akurat data masuk, semakin tepat konfigurasi yang dipilih.2. Hitung Waktu Maksimal untuk Satu Siklus RobotSatu siklus robot mencakup bergerak menuju produk, mengambil produk, membawa ke palet, menempatkan produk, lalu kembali ke posisi pengambilan. Jika produk masuk 10 karton per menit, rata-rata satu karton tersedia setiap 6 detik.Artinya, robot perlu memiliki waktu siklus yang mampu mengikuti ritme tersebut. Jika tidak, sistem perlu mempertimbangkan pengambilan beberapa karton sekaligus atau konfigurasi stasiun yang lebih mendukung.3. Perhatikan Lonjakan ProduksiJangan hanya memakai rata-rata harian. Perusahaan perlu mencatat kondisi ketika mesin berjalan pada kecepatan tertinggi, produksi dikejar menjelang pergantian shift, beberapa lini mengirim produk bersamaan, atau produk menumpuk setelah mesin kembali berjalan.Konfigurasi yang mampu menangani rata-rata produksi belum tentu mampu menghadapi lonjakan. Karena itu, gunakan ritme produksi tertinggi yang masih rutin terjadi sebagai acuan.Tentukan Waktu yang Dibutuhkan untuk Mengisi Satu PaletWaktu pengisian palet menunjukkan seberapa sering palet penuh harus dikeluarkan dan diganti dengan palet kosong. Semakin cepat palet penuh, semakin besar kebutuhan konfigurasi yang dapat menjaga robot tetap bekerja.Rumus sederhana:Waktu mengisi satu palet = Jumlah produk per palet ÷ Jumlah produk per menitContoh:Kapasitas satu palet: 80 karton.Kecepatan produksi: 10 karton per menit.Waktu mengisi palet: 80 ÷ 10 = 8 menit.Artinya, palet perlu diganti sekitar setiap 8 menit.1. Hitung Kapasitas Berdasarkan Pola SusunJumlah produk per palet dipengaruhi oleh ukuran karton, ukuran palet, jumlah produk per lapisan, jumlah lapisan, batas tinggi, batas berat, dan kestabilan susunan.2. Bandingkan Waktu Pengisian dan Waktu Penggantian PaletJika palet penuh dalam 8 menit, tetapi proses mengambil palet penuh dan menaruh palet kosong membutuhkan 3 menit, robot dapat berhenti cukup lama jika hanya ada satu posisi palet.Tabel berikut membantu melihat potensi waktu berhenti saat palet diganti.KomponenWaktuWaktu mengisi satu palet8 menitMengambil palet penuh2 menitMenempatkan palet kosong1 menitTotal penggantian palet3 menitPada satu posisi palet, jeda 3 menit dapat membuat produk menumpuk di conveyor apabila mesin produksi tetap berjalan.3. Masukkan Waktu Pemeriksaan OperatorWaktu penggantian dapat bertambah karena operator perlu memeriksa kestabilan susunan, memasang label, membungkus palet, memindahkan pelindung, mengonfirmasi data produksi, atau menunggu forklift tersedia.Gunakan Satu Posisi Palet untuk Produksi dengan Ritme yang Tidak Terlalu TinggiSatu posisi palet dapat digunakan apabila pergantian palet tidak menyebabkan penumpukan produk atau penghentian lini yang terlalu lama. Konfigurasi ini lebih sederhana dan membutuhkan area lebih kecil.1. Kondisi yang Sesuai untuk Satu Posisi PaletKonfigurasi ini cocok untuk produksi relatif rendah, waktu mengisi palet cukup lama, pergantian palet cepat, conveyor memiliki ruang penyangga, penghentian robot singkat masih dapat diterima, dan area kerja terbatas.2. Cara Kerja Satu Posisi PaletRobot menyusun produk pada satu palet sampai penuh. Setelah palet penuh terdeteksi, robot berhenti atau menunggu, operator mengambil palet penuh, palet kosong ditempatkan, sensor memastikan posisinya, lalu robot kembali bekerja.3. Perhatikan Risiko Penumpukan ProdukSaat palet diganti, produk dari mesin dapat berhenti di conveyor, menumpuk pada area tunggu, menekan produk di depannya, mengganggu pengemasan, atau memaksa mesin produksi berhenti.4. Siapkan Area Penyangga pada ConveyorConveyor penyangga dapat menampung produk sementara selama robot berhenti. Kapasitasnya perlu disesuaikan dengan kecepatan produk masuk, lama penggantian palet, ukuran karton, dan jarak antarkarton.Contoh: jika produk masuk 10 karton per menit dan penggantian palet membutuhkan 2 menit, conveyor perlu menyediakan ruang untuk setidaknya 20 karton.Gunakan Dua Posisi Palet agar Robot Tetap Bekerja Saat Palet DigantiDua posisi palet memungkinkan robot berpindah ke palet berikutnya ketika palet pertama penuh dan sedang dikeluarkan. Konfigurasi ini membantu mengurangi waktu berhenti robot pada produksi yang lebih cepat.1. Cara Kerja Dua Posisi PaletRobot menyusun produk pada posisi pertama. Setelah penuh, robot berpindah ke posisi kedua. Operator atau forklift mengambil palet pertama dan menaruh palet kosong, sementara robot tetap bekerja di posisi kedua.2. Kondisi yang Sesuai untuk Dua Posisi PaletKonfigurasi ini cocok jika produk masuk terus-menerus, mesin tidak boleh sering berhenti, penggantian palet cukup lama, produksi berjalan beberapa shift, area stasiun cukup luas, atau forklift tidak selalu tersedia tepat waktu.3. Tentukan Posisi Palet agar Masih Berada dalam Jangkauan RobotKedua palet harus berada dalam jangkauan lengan robot, area kerja yang aman, posisi gerak yang tidak terlalu panjang, dan lokasi yang mudah diakses forklift.4. Hindari Perpotongan Jalur Robot dan ForkliftSaat robot bekerja pada palet kedua, forklift dapat mengambil palet pertama. Area perlu dipisahkan dengan safety fence, sensor area, light curtain, scanner keselamatan, pintu interlock, atau marka lantai.5. Pertimbangkan Pola Produk yang Berbeda pada Dua PaletDua posisi palet juga dapat digunakan untuk memisahkan Produk A dan Produk B, produk berdasarkan kode, produk cacat, atau tujuan pengiriman berbeda. Syaratnya, sistem kontrol harus mampu memilih palet yang benar.Tambahkan Pallet Dispenser Jika Penyediaan Palet Kosong Menjadi HambatanPallet dispenser otomatis dapat digunakan untuk menyediakan palet kosong ketika frekuensi pergantian sudah terlalu tinggi untuk ditangani manual. Sistem ini membantu mengurangi ketergantungan pada operator.1. Cara Kerja Pallet DispenserPallet dispenser menyimpan beberapa palet kosong, lalu melepaskannya satu per satu menuju posisi palletizing. Sistem dapat terhubung dengan conveyor palet, sensor posisi, PLC, robot, safety system, dan alarm persediaan palet.2. Kondisi yang Membutuhkan Pallet DispenserPallet dispenser dapat dipertimbangkan jika palet berganti sangat sering, operasional berjalan terus-menerus, operator tidak selalu berada di area, palet kosong sering terlambat, pabrik ingin mengurangi pengangkatan manual, dan tersedia ruang untuk penyimpanan palet.3. Pastikan Kondisi Palet SeragamPalet kosong perlu diperiksa dari sisi ukuran, ketebalan, kondisi papan, bagian yang patah, posisi kaki palet, serta adanya paku atau bagian menonjol. Palet yang rusak atau tidak seragam dapat tersangkut di dispenser atau membuat posisi susunan tidak tepat.4. Gunakan Sensor untuk Memantau Persediaan PaletSensor dapat memberi peringatan ketika persediaan hampir habis, palet gagal keluar, dua palet keluar bersamaan, posisi palet tidak tepat, atau palet tersangkut.Sesuaikan Conveyor dengan Kecepatan Robot PalletizingConveyor robot palletizing harus mampu membawa, mengatur jarak, dan menahan produk sesuai waktu siklus JAKA Palletizing. Conveyor yang tidak sinkron dapat membuat robot sering menunggu atau produk menumpuk.1. Gunakan Conveyor sebagai Penyangga ProdukConveyor dapat menyimpan produk sementara ketika robot mengganti posisi, palet diganti, robot berhenti sesaat, atau produk masuk lebih cepat daripada waktu siklus robot.2. Atur Jarak AntarpaketJarak antarpaket perlu cukup untuk membaca sensor, menghentikan produk, mengambil satu produk, mencegah produk bertabrakan, dan menjaga waktu siklus tetap stabil.3. Gunakan Stopper untuk Menahan Produk di Titik PengambilanStopper membantu memastikan produk berhenti pada posisi yang sama sebelum diambil robot. Posisi pengambilan yang konsisten akan membuat proses palletizing lebih stabil.4. Tambahkan Mekanisme Pengatur Arah Jika DiperlukanProduk dapat diarahkan dengan side guide, roller, stopper, pusher, mekanisme pemutar, atau vision sensor. Mekanisme ini membantu menjaga orientasi produk sebelum masuk ke area pengambilan.5. Sinkronkan Conveyor dengan PLC dan RobotPLC dapat mengatur urutan produk masuk, sensor mendeteksi keberadaan produk, stopper menahan produk, robot menerima sinyal pengambilan, lalu stopper membuka untuk produk berikutnya.Selain konfigurasi posisi palet, pengaturan sistem juga perlu menyesuaikan ukuran dan arah karton yang masuk melalui conveyor. Pembahasan terkait variasi produk dapat dipelajari melalui artikel efisiensi palletizing dengan JAKA Cobot.Atur Akses Operator, Forklift, atau AMR di Sekitar StasiunJalur pengambilan palet harus dipisahkan dari area gerak robot agar pemindahan palet tidak mengganggu produksi maupun keselamatan pekerja. Hal ini penting dalam integrasi robot palletizing dengan sistem transportasi material.1. Tentukan Metode Pengambilan Palet PenuhPalet dapat dipindahkan menggunakan hand pallet, forklift, conveyor palet, Forklift AMR, atau Transfer AMR. Metode ini akan memengaruhi layout stasiun palletizing dan kebutuhan akses di sekitarnya.2. Sediakan Ruang untuk ManuverArea pengambilan perlu mempertimbangkan lebar kendaraan, radius putar, arah masuk, arah keluar, posisi garpu, tinggi muatan, dan jarak aman dari robot.3. Hindari Jalur Saling BerpotonganJalur forklift atau AMR tidak sebaiknya melewati area ayunan lengan robot, titik pengambilan produk, area operator, jalur evakuasi, atau pintu safety fence.4. Gunakan Sistem Permintaan Pengambilan PaletKetika palet penuh, sistem dapat mengirim sinyal melalui signal tower, audible alarm, HMI, dashboard produksi, atau sistem fleet management AMR.5. Integrasikan Forklift AMR untuk Pengambilan OtomatisForklift AMR dapat mengambil palet penuh dan menggantinya dengan palet kosong jika posisi palet konsisten, jalur aman, sistem robot dan AMR terhubung, serta tersedia sensor untuk memastikan palet siap.Untuk pemilihan tipe AMR, perusahaan dapat membaca panduan memilih AMR Latent Lift, Forklift, atau Transfer AMR.Lengkapi Stasiun dengan Sistem Keselamatan yang SesuaiSistem keselamatan perlu disesuaikan dengan konfigurasi stasiun, terutama jika operator atau forklift harus masuk ke dekat posisi palet. Keselamatan area robot palletizing harus dirancang sejak awal, bukan ditambahkan setelah layout selesai.1. Gunakan Safety Fence untuk Membatasi Area RobotSafety fence membantu mencegah orang masuk ke jangkauan robot saat sistem sedang bekerja. Area pagar perlu tetap mempertimbangkan akses maintenance dan pengambilan palet.2. Pasang Pintu dengan InterlockKetika pintu dibuka, robot dapat berhenti, gerakan berbahaya dinonaktifkan, alarm menyala, dan sistem menunggu konfirmasi sebelum kembali berjalan.3. Gunakan Light Curtain atau Safety ScannerPerangkat ini dapat mendeteksi orang atau kendaraan yang masuk ke area tertentu. Penggunaannya dapat dipertimbangkan pada area pengambilan palet, pintu keluar palet, jalur operator, atau area tanpa pagar permanen.4. Pisahkan Zona Robot dan Zona Pengambilan PaletPada sistem dua posisi, robot dapat bekerja pada satu sisi ketika operator mengambil palet di sisi lain. Namun, sistem harus memastikan robot tidak masuk ke zona yang sedang diakses operator.5. Pasang Signal Tower dan AlarmSignal tower dapat menunjukkan kondisi robot beroperasi, palet hampir penuh, palet sudah penuh, sistem berhenti, terjadi kesalahan, atau area sedang diakses operator.Perbandingan Konfigurasi Stasiun JAKA PalletizingSetiap konfigurasi memiliki kebutuhan ruang, tingkat otomatisasi, dan potensi waktu berhenti yang berbeda. Tabel berikut dapat digunakan sebagai panduan awal sebelum simulasi layout dilakukan.KonfigurasiCocok untukKebutuhan RuangKeterlibatan OperatorPotensi Robot BerhentiSatu posisi paletProduksi rendah hingga sedangLebih kecilCukup tinggiLebih tinggi saat palet digantiDua posisi paletProduksi sedang hingga tinggiLebih besarSedangLebih rendahPallet dispenserProduksi tinggi berkelanjutanLebih besarLebih rendahRendah jika sistem stabilConveyor paletAlur otomatis antartitikBesar dan memanjangRendahRendahIntegrasi Forklift AMRPabrik dengan transportasi otomatisDisesuaikan jalur AMRRendahBergantung sinkronisasiContoh Pemilihan Konfigurasi Berdasarkan Ritme ProduksiKonfigurasi dapat dipilih dengan membandingkan waktu pengisian palet dan waktu yang dibutuhkan untuk mengganti palet. Semakin sering palet penuh, semakin besar kebutuhan sistem yang dapat mengurangi waktu berhenti robot.Tabel berikut dapat digunakan sebagai gambaran awal untuk memilih konfigurasi berdasarkan ritme produksi.Kondisi ProduksiKonfigurasi yang Dapat DipertimbangkanPalet penuh setiap 30–60 menitSatu posisi paletPalet penuh setiap 10–20 menitSatu posisi dengan conveyor penyangga atau dua posisiPalet penuh kurang dari 10 menitDua posisi paletProduksi berlangsung tanpa hentiDua posisi dengan pallet dispenserPemindahan palet ingin diotomatisasiConveyor palet atau Forklift AMRDua produk perlu dipisahkanDua posisi palet dengan program berbedaTabel tersebut merupakan panduan awal. Penentuan akhir tetap perlu melalui pengukuran waktu siklus, simulasi layout, dan pengujian sistem.Cara Mengetahui Konfigurasi JAKA Palletizing Sudah TepatKonfigurasi dapat dianggap tepat apabila robot mampu mengikuti ritme produksi, pergantian palet tidak menyebabkan produk menumpuk, dan pengambilan palet dapat dilakukan dengan aman.Untuk mengevaluasi hasil implementasi, indikator berikut dapat dipantau setelah sistem mulai berjalan.IndikatorKondisi yang DiharapkanPenumpukan produkJarang terjadiWaktu robot menungguRendahFrekuensi mesin berhentiTidak meningkat karena palletizingWaktu penggantian paletKonsistenPemanfaatan robotSeimbang dan tidak berlebihanAkses forkliftTidak mengganggu robotCampur tangan operatorSesuai kebutuhanKesalahan posisi paletRendahKeselamatan areaTidak ada akses ke zona aktif robotFAQ tentang Konfigurasi JAKA PalletizingBeberapa pertanyaan berikut sering muncul saat perusahaan mulai menentukan konfigurasi JAKA Palletizing untuk lini produksi.1. Apakah satu posisi palet cukup untuk semua lini produksi?Tidak selalu. Satu posisi cukup apabila waktu penggantian palet tidak menyebabkan penumpukan produk atau penghentian produksi yang berarti.2. Kapan dua posisi palet lebih tepat digunakan?Dua posisi lebih tepat ketika produk masuk terus-menerus dan robot perlu tetap bekerja saat palet penuh sedang dipindahkan.3. Apakah dua posisi palet selalu lebih efisien?Tidak selalu. Konfigurasi ini membutuhkan area lebih luas, sistem keselamatan tambahan, dan investasi lebih besar. Untuk produksi lambat, satu posisi bisa lebih sederhana.4. Apakah pallet dispenser wajib digunakan?Tidak. Pallet dispenser diperlukan jika penyediaan palet kosong sering menjadi hambatan atau frekuensi penggantian palet terlalu tinggi untuk dilakukan manual.5. Apakah JAKA Palletizing dapat diintegrasikan dengan AMR?Bisa. Forklift AMR atau Transfer AMR dapat digunakan untuk mengambil palet penuh dan mengirimkannya ke gudang atau proses berikutnya.6. Bagaimana jika ruang produksi terbatas?Perusahaan dapat mempertimbangkan satu posisi palet, mengatur ulang posisi conveyor, menggunakan mobile pallet workstation, atau melakukan simulasi layout untuk mengoptimalkan jangkauan robot.7. Apakah robot harus berhenti saat forklift mengambil palet?Tergantung konfigurasi dan sistem keselamatannya. Pada satu posisi palet, robot umumnya berhenti. Pada dua posisi, robot dapat bekerja di zona lain jika akses forklift dibatasi sistem keselamatan.KesimpulanKonfigurasi stasiun JAKA Palletizing perlu disesuaikan dengan kecepatan produksi, kapasitas palet, waktu penggantian, luas area, serta metode pemindahan palet. Satu posisi cocok untuk produksi rendah, sedangkan dua posisi atau sistem otomatis lebih sesuai untuk aliran produksi berkelanjutan.Jika produk sering menumpuk saat palet diganti, perusahaan perlu mempertimbangkan conveyor penyangga, dua posisi palet, atau pallet dispenser. Jika pemindahan palet juga menjadi hambatan, integrasi conveyor palet atau AMR dapat menjadi opsi lanjutan.Langkah yang dapat langsung dilakukan:Catat jumlah produk yang masuk setiap menit.Hitung waktu yang dibutuhkan untuk mengisi satu palet.Ukur waktu penggantian palet penuh dan palet kosong.Tentukan apakah conveyor dapat menampung produk saat robot berhenti.Bandingkan kebutuhan satu posisi dan dua posisi palet.Evaluasi kebutuhan pallet dispenser.Tentukan metode pengambilan palet.Buat simulasi layout dan jangkauan robot.Lengkapi area dengan sistem keselamatan.Uji konfigurasi menggunakan ritme produksi tertinggi.Rancang Stasiun JAKA Palletizing yang Sesuai Ritme Produksi Bersama MISELPT Mitrainti Sejahtera Eletrindo dapat membantu perusahaan merancang konfigurasi stasiun JAKA Palletizing berdasarkan ritme produksi dan kondisi area pabrik. Integrasi dapat mencakup robot, conveyor, pallet dispenser, PLC, HMI, sensor, safety system, serta AMR agar proses penyusunan dan pemindahan palet berjalan lebih lancar tanpa menghambat alur produksi.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Cara Mengatur JAKA Palletizing untuk Menangani Berbagai Ukuran Karton
Posted on 2026-06-17 by Misel Editor
Cara mengatur JAKA Palletizing untuk berbagai ukuran karton perlu dimulai dari pengaturan khusus untuk setiap produk. Pengaturan tersebut mencakup ukuran dan berat karton, titik pengambilan, kecepatan gerakan robot, alat penjepit, pola susun palet, serta konsistensi posisi karton sebelum diambil robot.Dalam satu lini produksi, perusahaan sering menangani banyak SKU dengan ukuran, berat, dan karakter kemasan berbeda. Tanpa pengaturan yang tepat, robot palletizing dapat salah mengambil karton, susunan palet tidak stabil, atau proses pergantian produk menjadi terlalu lama. Artikel ini membahas cara mengatur JAKA Palletizing agar proses palletizing karton otomatis berjalan lebih akurat dan konsisten.Data yang Perlu Disiapkan Sebelum Mengatur JAKA PalletizingPengaturan JAKA Palletizing sebaiknya dimulai dengan mencatat data setiap jenis karton, mulai dari ukuran, berat, kondisi permukaan, arah masuk, hingga jumlah produk yang akan disusun dalam satu palet. Data ini menjadi dasar pengaturan robot palletizing sebelum program dijalankan.Agar proses pendataan lebih mudah dilakukan, tabel berikut dapat digunakan sebagai acuan awal sebelum membuat pengaturan resep produk pada robot.Data ProdukInformasi yang DicatatTujuanUkuran kartonPanjang, lebar, tinggiMenentukan titik pengambilan dan pola susunBerat kartonBerat setiap kemasanMenyesuaikan kecepatan dan daya angkat robotKondisi permukaanRata, licin, berpori, tidak rataMenentukan jenis gripperArah masuk kartonSisi panjang atau pendekMenentukan orientasi pengambilanJumlah per lapisanJumlah karton dalam satu tingkatMembuat pola susun paletJumlah lapisanTotal lapisan per paletMenentukan tinggi akhir susunanUkuran paletPanjang dan lebar paletMenyesuaikan posisi penempatanKondisi isi produkPadat, cair, rapuh, mudah bergeserMenyesuaikan kecepatan perpindahanData yang tidak lengkap dapat membuat pengaturan robot kurang akurat. Dua karton dengan ukuran sama belum tentu dapat menggunakan program yang sama jika berat, permukaan, dan isi produknya berbeda.Untuk gambaran penerapan yang lebih luas, perusahaan juga dapat mempelajari efisiensi palletizing dengan JAKA Cobot.Kelompokkan Karton Berdasarkan Ukuran, Berat, dan Jenis KemasanPengelompokan karton membantu perusahaan menentukan produk mana yang dapat menggunakan pengaturan robot, alat penjepit, dan pola pengambilan yang sama. Cara ini dapat mempercepat pergantian produk pada robot palletizing.1. Kelompokkan Karton dengan Karakteristik yang MiripKarton dapat dikelompokkan menjadi karton kecil dan ringan, karton sedang, karton besar tetapi ringan, karton besar dan berat, karton licin, karton mudah penyok, atau karton dengan bentuk tidak beraturan. Beberapa produk dengan karakter serupa dapat memakai pengaturan dasar yang sama dengan sedikit penyesuaian.2. Pisahkan Karton yang Membutuhkan Penanganan KhususProduk perlu dibuatkan pengaturan terpisah jika karton mudah berubah bentuk, isi produk mudah pecah, berat tidak seimbang, permukaan sulit diisap, memiliki lubang pegangan, tidak boleh dimiringkan, atau memiliki bagian yang menonjol.3. Jangan Memaksakan Satu Pengaturan untuk Semua ProdukSatu pengaturan untuk terlalu banyak variasi karton dapat membuat posisi pengambilan tidak tepat, karton terlepas, kemasan penyok, susunan palet tidak rapi, dan waktu siklus menjadi lebih lama.Simpan Pengaturan Setiap Produk dalam Sistem RobotSetiap jenis karton sebaiknya memiliki pengaturan tersimpan agar operator tidak perlu mengatur ulang posisi robot dan pola palet setiap kali produk berganti. Sistem palletizing fleksibel membutuhkan data produk yang rapi dan mudah dipilih.1. Buat Satu Pengaturan untuk Setiap Kode ProdukPengaturan produk dapat mencakup nama produk, ukuran karton, berat, titik pengambilan, arah karton, titik penempatan, jumlah karton per lapisan, jumlah lapisan, kecepatan robot, jenis gripper, ukuran palet, dan daya isap atau tekanan penjepit.2. Hubungkan Pengaturan dengan Kode ProdukPengaturan dapat dipilih melalui HMI, barcode, QR code, sistem produksi, data dari PLC, atau pemilihan manual oleh operator. Penggunaan kode produk membantu mengurangi risiko salah memilih pola palletizing.3. Gunakan Nama Pengaturan yang Mudah DipahamiNama program sebaiknya mudah dibaca, bukan hanya kode teknis. Contohnya: “Produk A – Karton 40 × 30 cm – Palet 100 × 120 cm”.4. Batasi Akses Perubahan Parameter PentingParameter seperti titik pengambilan, batas kecepatan, kapasitas muatan, dan area kerja robot sebaiknya hanya diubah oleh teknisi berwenang. Tujuannya untuk mencegah kesalahan posisi dan menjaga keselamatan kerja.5. Catat Setiap Perubahan ProgramCatatan perubahan dapat memuat waktu perubahan, parameter yang diubah, nama personel, alasan perubahan, dan hasil pengujian. Dokumentasi ini membuat proses troubleshooting lebih mudah dilakukan.Sesuaikan Alat Penjepit Robot dengan Variasi KartonAlat penjepit atau gripper robot palletizing harus mampu mengambil berbagai ukuran karton tanpa membuat produk terlepas, penyok, atau rusak. Pemilihan gripper perlu melihat bentuk, berat, dan kondisi permukaan karton.1. Pahami Fungsi Alat Penjepit pada JAKA PalletizingAlat penjepit adalah bagian di ujung lengan robot yang digunakan untuk mengambil, membawa, dan meletakkan karton. Jenisnya perlu dipilih sesuai karakter produk.Tabel berikut dapat membantu membedakan pilihan alat pengambil berdasarkan cara kerja dan kebutuhan karton.Jenis Alat PengambilCara KerjaCocok untukVacuum atau pengisapMengangkat karton dengan daya isapKarton permukaan rataPenjepit sampingMenahan karton dari dua sisiKarton kuat dan tidak mudah penyokPenyangga bawahMenopang karton dari bawahProduk berat atau sulit diisapKombinasi pengisap dan penyanggaMengangkat sekaligus menopangVariasi ukuran dan berat lebih banyak2. Periksa Rentang Ukuran yang Dapat DitanganiPastikan gripper dapat menjangkau karton paling kecil, paling besar, paling ringan, paling berat, serta perbedaan titik tengah produk. Gripper yang terlalu besar bisa sulit mengambil karton kecil, sedangkan gripper terlalu kecil mungkin tidak stabil untuk karton besar.3. Sesuaikan Daya Pegang dengan Kondisi KemasanDaya isap atau tekanan penjepit harus cukup kuat untuk menahan produk, tetapi tidak boleh berlebihan hingga merusak karton. Periksa ketebalan karton, debu, kelembapan, berat isi, titik berat, dan kecepatan robot.4. Tentukan Produk yang Membutuhkan Pergantian AlatPergantian alat dapat diperlukan jika ukuran karton berbeda jauh, bentuk kemasan berubah, berat melebihi kapasitas alat, permukaan tidak cocok untuk vacuum, atau produk membutuhkan penopang tambahan.5. Periksa Kondisi Alat Penjepit Secara BerkalaBagian yang perlu diperiksa meliputi suction cup, selang vacuum, tekanan udara, sensor tekanan, baut, sambungan, permukaan penjepit, dan kabel sensor.Atur Posisi Karton agar Konsisten Sebelum Diambil RobotPosisi karton harus dibuat konsisten agar JAKA Palletizing dapat mengambil produk dari titik yang sama tanpa koreksi manual berulang. Robot penyusun karton di atas palet akan lebih stabil jika posisi awal karton sudah terkendali.1. Gunakan Pembatas pada ConveyorPembatas membantu menjaga karton tetap berada di jalur yang sama. Pembatas perlu dapat diatur, tidak terlalu sempit, tidak merusak sisi karton, dan tidak membuat produk tersangkut.2. Atur Jarak Antar KartonKarton yang terlalu rapat dapat menyulitkan robot mengambil satu produk tanpa menyentuh produk lain. Sebaliknya, jarak terlalu jauh dapat menambah waktu tunggu robot dan menurunkan output per menit.3. Pastikan Arah Karton Sesuai dengan ProgramRobot perlu mengetahui apakah karton masuk dengan sisi panjang, sisi pendek, label tertentu, atau bagian atas yang tidak boleh terbalik. Arah masuk harus sesuai dengan program palletizing yang aktif.4. Gunakan Sensor untuk Menentukan Titik PengambilanSensor pendeteksi ukuran karton dapat membantu mendeteksi kehadiran produk, posisi karton, jarak antarkarton, tinggi karton, dan produk yang tersangkut di conveyor.5. Tambahkan Mekanisme Pelurus Jika Karton Sering MiringMekanisme pelurus membantu mengoreksi karton yang bergeser atau berputar selama bergerak di conveyor. Kesalahan pengambilan tidak selalu berasal dari robot, tetapi bisa berasal dari posisi produk yang tidak konsisten.Gunakan Sensor atau Kamera untuk Mengenali Karton yang MasukSensor dan kamera industri dapat membantu JAKA Palletizing mengenali ukuran, posisi, arah, dan jenis karton sebelum proses pengambilan. Teknologi ini berguna untuk lini dengan banyak variasi produk.1. Gunakan Sensor untuk Pemeriksaan DasarSensor dapat digunakan untuk memastikan karton sudah tiba, mendeteksi tinggi produk, menghitung jumlah karton, menjaga jarak antar karton, dan menghentikan conveyor saat titik pengambilan penuh.2. Gunakan Vision Sensor untuk Variasi Produk yang Lebih TinggiVision sensor untuk palletizing dapat mendeteksi posisi karton yang bergeser, arah karton, perbedaan ukuran, kode produk, produk tidak sesuai, atau kemasan yang berubah bentuk.3. Hubungkan Identifikasi Produk dengan Program RobotSetelah produk terdeteksi, sistem dapat membaca kode produk, memilih program palletizing, menyesuaikan posisi pengambilan, menentukan pola palet, dan mengirim peringatan jika produk tidak dikenali.4. Hentikan Proses Jika Karton Tidak Sesuai dengan ProgramRobot sebaiknya tidak mengambil karton jika ukuran atau kode produk berbeda dari program aktif. Sistem dapat menghentikan conveyor, menyalakan alarm, memberi informasi pada HMI, atau mengalihkan produk ke jalur pemeriksaan.Pada lini dengan banyak variasi ukuran karton, kamera industri dapat membantu robot mengenali posisi dan jenis produk secara otomatis. Pembahasan lebih lengkap dapat diarahkan ke artikel apa itu robot vision dalam sistem otomasi industri.Buat Pola Susun Palet untuk Setiap Ukuran KartonSetiap ukuran karton membutuhkan pola susun yang mempertimbangkan ukuran palet, jumlah produk, batas tinggi, berat muatan, dan kestabilan selama pemindahan. Pengaturan pola susun palet tidak sebaiknya disamakan untuk semua SKU.1. Tentukan Jumlah Karton dalam Setiap LapisanHitung jumlah karton yang dapat ditempatkan dalam satu lapisan tanpa melewati sisi palet. Perhitungan perlu memperhatikan panjang dan lebar karton, ukuran palet, jarak antarkarton, toleransi posisi, dan arah susunan.2. Hindari Karton Menggantung di Luar PaletKarton yang menonjol dari sisi palet lebih berisiko terbentur, robek, bergeser, atau menyulitkan proses penyimpanan. Batas palet harus menjadi acuan utama.3. Gunakan Arah Susunan yang Membuat Karton Saling MengunciBeberapa lapisan dapat menggunakan arah karton berbeda untuk meningkatkan kestabilan. Misalnya, lapisan pertama memanjang, lapisan kedua diputar, lalu pola diulang secara berselang-seling.4. Tempatkan Produk Lebih Berat di Bagian BawahJika satu palet memuat beberapa jenis karton, produk berat sebaiknya berada di bawah. Susunan ini membantu menurunkan titik berat dan mengurangi risiko palet roboh.5. Periksa Lapisan Pertama dan Lapisan TerakhirLapisan pertama menentukan kestabilan dasar, sedangkan lapisan terakhir memengaruhi keamanan saat palet dipindahkan atau dibungkus.Tabel berikut dapat digunakan untuk mengevaluasi pola susun palet sebelum program dijalankan secara normal.Bagian yang DiperiksaPertanyaan PemeriksaanUkuran paletApakah semua karton berada di atas palet?Jarak antar kartonApakah jaraknya terlalu rapat atau renggang?Arah susunanApakah lapisan saling mengunci?Berat totalApakah masih sesuai kapasitas palet?Tinggi akhirApakah dapat melewati pintu dan rak?StabilitasApakah susunan bergeser saat dipindahkan?Posisi labelApakah label masih dapat dibaca jika diperlukan?6. Simpan Pola Palet sebagai Bagian dari Pengaturan ProdukSetiap kode produk sebaiknya memiliki data jumlah karton per lapisan, jumlah lapisan, posisi setiap karton, arah karton, tinggi susunan, jenis palet, dan batas berat.Atur Kecepatan Robot Berdasarkan Berat dan Kondisi KartonKecepatan JAKA Palletizing perlu disesuaikan dengan berat produk, kekuatan kemasan, kemampuan gripper, dan jarak perpindahan. Target cepat tidak boleh mengorbankan stabilitas susunan atau kondisi karton.1. Gunakan Gerakan Lebih Terkendali untuk Karton BeratKarton berat membutuhkan percepatan bertahap, perlambatan sebelum penempatan, jalur gerakan stabil, daya pegang cukup, dan pemeriksaan titik berat.2. Kurangi Gerakan Mendadak untuk Produk yang Mudah RusakGerakan terlalu cepat dapat membuat karton terlepas, produk bergeser, kemasan penyok, atau alat penjepit kehilangan daya pegang.3. Sesuaikan Kecepatan Pengambilan dan PenempatanRobot dapat bergerak lebih cepat saat tanpa muatan, melambat saat mendekati karton, stabil saat membawa produk, dan melambat kembali saat mendekati palet.4. Uji Waktu Siklus tanpa Mengorbankan StabilitasKecepatan robot yang terlalu tinggi belum tentu meningkatkan produktivitas jika kegagalan pengambilan, kerusakan karton, dan waktu berhenti robot ikut meningkat.Buat Prosedur Pergantian Produk yang Mudah Diikuti OperatorPergantian produk perlu mengikuti urutan yang jelas agar operator tidak melewatkan pemilihan program, pemeriksaan gripper, penggantian palet, dan uji awal. Prosedur ini penting untuk robot palletizing untuk berbagai SKU.1. Kosongkan Area dari Produk SebelumnyaPastikan tidak ada karton lama di conveyor, area pengambilan kosong, palet produk sebelumnya sudah dipindahkan, data produksi sebelumnya ditutup, dan sensor tidak mendeteksi produk tersisa.2. Pilih Program Produk yang SesuaiOperator perlu memeriksa nama produk, kode produk, ukuran karton, jenis palet, jumlah karton per lapisan, dan alat penjepit yang digunakan.3. Periksa Alat Penjepit dan SensorPastikan gripper terpasang benar, daya isap atau tekanan sesuai, sensor berfungsi, tidak ada kebocoran, posisi kabel aman, dan area kerja bersih.4. Jalankan Uji Pengambilan dengan Kecepatan RendahUji awal dapat dilakukan menggunakan beberapa karton untuk memeriksa titik pengambilan, posisi gripper, gerakan robot, titik penempatan, pelepasan karton, dan kestabilan susunan.5. Periksa Lapisan Pertama sebelum Produksi NormalLapisan pertama perlu dicek karena menjadi dasar seluruh susunan palet. Jika lapisan awal tidak rapi, lapisan berikutnya lebih berisiko bergeser.Checklist pergantian produk:Hentikan aliran karton produk sebelumnya.Kosongkan conveyor dan area pengambilan.Pindahkan palet produk sebelumnya.Pilih kode produk baru pada HMI.Periksa ukuran dan berat karton.Pastikan alat penjepit sudah sesuai.Siapkan jenis dan ukuran palet yang benar.Jalankan satu siklus dengan kecepatan rendah.Periksa susunan lapisan pertama.Aktifkan kecepatan produksi normal.Catat apabila ada perubahan parameter.Cara Mengetahui Pengaturan JAKA Palletizing Sudah TepatPengaturan dapat dianggap tepat apabila pergantian produk berlangsung konsisten, robot jarang gagal mengambil karton, susunan palet stabil, dan operator tidak perlu sering melakukan koreksi manual.Untuk menilai hasil pengaturan, beberapa indikator berikut dapat dipantau secara berkala.IndikatorKondisi yang DiharapkanWaktu pergantian produkKonsisten dan dapat diperkirakanKesalahan memilih programJarang terjadiKegagalan mengambil kartonRendahKarton rusak atau penyokTidak meningkatKetepatan posisi kartonKonsistenStabilitas susunan paletTetap terjagaPergantian alat penjepitHanya jika diperlukanCampur tangan operatorTerbatas pada pemeriksaanWaktu berhenti robotTidak meningkat setelah ganti produkFAQ tentang Pengaturan JAKA PalletizingBeberapa pertanyaan berikut sering muncul saat perusahaan ingin menggunakan robot palletizing untuk banyak jenis produk dalam satu lini produksi.1. Apakah satu JAKA Palletizing dapat menangani banyak ukuran karton?Bisa, selama ukuran dan berat karton masih berada dalam kapasitas robot, gripper, dan area kerja. Setiap jenis produk juga perlu memiliki pengaturan yang sesuai.2. Apakah alat penjepit harus diganti setiap kali ukuran karton berubah?Tidak selalu. Satu gripper dapat digunakan untuk beberapa ukuran karton apabila rentang ukuran, berat, dan kondisi permukaannya masih dapat ditangani dengan aman.3. Bagaimana jika posisi karton di conveyor sering berubah?Perusahaan dapat menggunakan pembatas, mekanisme pelurus, sensor, atau vision sensor untuk mendeteksi dan memperbaiki posisi karton sebelum diambil robot.4. Apakah operator perlu membuat pola palet dari awal ketika produk berganti?Tidak, jika pola setiap produk sudah disimpan dalam sistem. Operator cukup memilih program yang sesuai dan melakukan pemeriksaan awal.5. Apakah JAKA Palletizing dapat menangani karton yang mudah penyok?Dapat dipertimbangkan selama jenis alat penjepit, daya pegang, dan kecepatan robot disesuaikan dengan kekuatan kemasan. Pengujian produk tetap perlu dilakukan.6. Kapan perusahaan membutuhkan vision sensor?Vision sensor dapat digunakan ketika posisi karton sering berubah, variasi produk tinggi, atau perusahaan perlu memastikan karton yang masuk sesuai dengan program robot.7. Mengapa robot masih gagal mengambil karton meskipun programnya sudah benar?Penyebabnya dapat berasal dari posisi karton yang berubah, permukaan karton berdebu, tekanan vacuum menurun, gripper aus, atau perbedaan berat produk.KesimpulanJAKA Palletizing dapat digunakan untuk menangani berbagai ukuran karton apabila setiap produk memiliki pengaturan yang mencakup data karton, titik pengambilan, alat penjepit, kecepatan robot, dan pola susun palet. Posisi karton juga perlu dibuat konsisten agar pergantian produk tidak membutuhkan banyak koreksi manual.Jika lini produksi memiliki banyak SKU, perusahaan sebaiknya tidak hanya fokus pada robotnya. Periksa juga data produk, conveyor, sensor, gripper, program robot, pola palet, dan prosedur operator agar otomasi penyusunan karton berjalan stabil.Langkah yang dapat langsung dilakukan:Catat ukuran, berat, dan kondisi permukaan setiap karton.Kelompokkan produk dengan karakteristik serupa.Simpan pengaturan untuk setiap kode produk.Pastikan gripper mampu menangani variasi karton.Standarkan posisi produk pada conveyor.Gunakan sensor atau kamera jika posisi karton sering berubah.Buat pola susun untuk setiap ukuran karton.Sesuaikan kecepatan robot dengan berat produk.Buat checklist pergantian produk untuk operator.Pantau kegagalan pengambilan dan waktu berhenti robot.Integrasikan JAKA Palletizing Lebih Fleksibel Bersama MISELPT Mitrainti Sejahtera Eletrindo dapat membantu perusahaan merancang dan mengintegrasikan JAKA Palletizing berdasarkan variasi karton dan kebutuhan lini produksi. Sistem dapat mencakup pemrograman robot, pemilihan gripper, conveyor, PLC, HMI, sensor, vision sensor, serta pola susun palet agar proses pergantian produk berjalan lebih cepat dan konsisten.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Robot Palletizing Sudah Jalan, Tapi Masih Bergantung pada Operator? Ini yang Perlu Dibenahi
Posted on 2026-05-27 by Misel Editor
Cara mengurangi ketergantungan operator robot palletizing adalah dengan meningkatkan otomatisasi sistem, mengurangi input manual, serta mengintegrasikan robot dengan sistem produksi secara real-time. Tanpa integrasi dan sistem yang adaptif, robot palletizing akan tetap membutuhkan banyak intervensi operator meski sudah digunakan di area produksi.Banyak pabrik sudah menggunakan robot palletizing untuk mempercepat proses penyusunan produk dan mengurangi pekerjaan manual. Namun di lapangan, operator masih sering melakukan setting ulang, memantau robot terus-menerus, atau bahkan membantu proses saat terjadi perubahan produk. Kondisi ini membuat otomatisasi palletizing di pabrik belum berjalan sepenuhnya efektif karena sistem masih terlalu bergantung pada intervensi manusia.Kenapa Robot Palletizing Masih Bergantung pada Operator?Robot palletizing tidak akan benar-benar otomatis jika sistem pendukungnya belum dirancang untuk bekerja mandiri.1. Parameter dan Input Masih Harus Dimasukkan Secara ManualOperator masih harus mengatur ulang setting saat ukuran produk, pola pallet, atau jenis kemasan berubah. Proses ini memakan waktu dan meningkatkan risiko human error dalam pengaturan sistem. Akibatnya, efisiensi otomatisasi menjadi berkurang.2. Robot Tidak Bisa Menyesuaikan Kondisi Secara OtomatisBanyak robot palletizing hanya dapat bekerja dalam kondisi tertentu yang sudah ditentukan sebelumnya. Saat ada perubahan posisi produk atau variasi ukuran, sistem tidak mampu beradaptasi secara otomatis. Hal ini membuat operator harus sering melakukan intervensi agar proses tetap berjalan.Tanda-Tanda Robot Palletizing Belum Bisa Berjalan MandiriBanyak perusahaan menganggap kondisi ini normal, padahal sebenarnya masih bisa dioptimalkan.1. Operator Harus Sering Mengatur Ulang SistemFrekuensi setup yang terlalu tinggi menunjukkan tingkat otomatisasi masih rendah. Operator harus terus melakukan penyesuaian saat terjadi perubahan produksi atau pergantian produk. Dampaknya, waktu produksi terbuang hanya untuk proses setting.2. Robot Berhenti Saat Ada Perubahan ProdukSistem yang tidak fleksibel membuat robot berhenti ketika menghadapi variasi produk atau perubahan layout palletizing. Proses baru bisa berjalan kembali setelah operator melakukan penyesuaian manual. Kondisi ini menyebabkan downtime yang tidak perlu.3. Proses Tidak Bisa Ditinggal Tanpa PengawasanRobot yang masih membutuhkan pengawasan terus-menerus menunjukkan sistem belum stabil dan belum adaptif. Operator harus selalu siap mengatasi error kecil atau perubahan kondisi di lapangan. Akibatnya, manfaat otomatisasi menjadi tidak maksimal.Penyebab Utama Robot Masih Bergantung pada OperatorSebagian besar masalah robot palletizing masih manual sebenarnya berasal dari desain sistem dan integrasinya.1. Tidak Terhubung dengan Sistem ProduksiRobot tidak menerima data otomatis terkait jenis produk, jadwal produksi, atau perubahan proses. Akibatnya, operator harus memasukkan data secara manual setiap kali ada perubahan. Sistem seperti ini membuat proses menjadi lambat dan kurang efisien.Oleh karena itu, perusahaan perlu memahami berbagai kesalahan implementasi robot palletizing agar evaluasi tidak hanya berfokus pada robot, tetapi juga pada kesiapan sistem, pola kerja, sensor, dan integrasi dengan proses produksi.2. Tidak Menggunakan Sensor untuk Membaca Kondisi ProdukTanpa sensor, robot tidak dapat mendeteksi posisi atau kondisi produk secara otomatis. Sedikit perubahan posisi barang saja bisa menyebabkan error atau kegagalan proses palletizing. Hal ini meningkatkan ketergantungan pada operator untuk melakukan koreksi.3. Tidak Menggunakan Vision System untuk Variasi ProdukVision system membantu robot mengenali bentuk, ukuran, dan posisi produk secara otomatis. Jika sistem ini tidak digunakan, setiap variasi produk harus diatur ulang secara manual oleh operator. Dampaknya, fleksibilitas sistem menjadi sangat terbatas.4. Sistem Tidak Dirancang untuk Adaptif terhadap PerubahanBanyak sistem palletizing hanya dirancang untuk satu pola kerja tertentu tanpa mempertimbangkan perubahan di lapangan. Saat volume produksi berubah atau produk berganti, sistem menjadi sulit menyesuaikan diri. Akibatnya, robot sering berhenti dan membutuhkan bantuan operator.Cara Mengurangi Ketergantungan Operator pada Robot PalletizingSolusi utama harus fokus pada peningkatan otomatisasi dan integrasi sistem secara menyeluruh.1. Otomatisasi Input melalui HMI atau Sistem ProduksiData produksi dapat dikirim langsung ke robot melalui HMI atau sistem produksi tanpa input manual berulang. Dengan cara ini, perubahan parameter dapat dilakukan lebih cepat dan konsisten. Hasilnya, operator tidak perlu terus-menerus melakukan setup.2. Gunakan Sensor untuk Membaca Posisi dan Kondisi ProdukSensor membantu robot mengenali posisi produk secara otomatis sehingga proses lebih fleksibel. Sistem dapat menyesuaikan gerakan robot meski posisi barang sedikit berubah. Hal ini membantu mengurangi error dan intervensi manual.3. Gunakan Vision System untuk Menangani Variasi ProdukVision system memungkinkan robot mengenali berbagai jenis produk tanpa perlu setting ulang setiap saat. Teknologi ini sangat efektif untuk produksi dengan variasi ukuran atau bentuk kemasan yang berbeda. Akibatnya, proses menjadi lebih otomatis dan efisien.4. Integrasikan Robot dengan Sistem Produksi Secara Real-TimeIntegrasi real-time membuat robot menerima data langsung dari proses produksi. Robot dapat menyesuaikan pola kerja berdasarkan kondisi aktual di lapangan tanpa menunggu instruksi manual. Ini menjadi langkah penting dalam membangun sistem palletizing otomatis.Peran Integrasi Sistem dalam Membuat Robot Lebih MandiriIntegrasi adalah kunci utama untuk mengurangi ketergantungan operator dan meningkatkan stabilitas operasional.1. Integrasi dengan PLC untuk Kontrol OtomatisPLC memungkinkan robot palletizing bekerja mengikuti kondisi mesin dan conveyor secara otomatis. Dengan sinkronisasi ini, robot dapat berjalan tanpa terlalu banyak intervensi manual. Sistem menjadi lebih cepat dan konsisten.2. Integrasi dengan SCADA untuk MonitoringSCADA membantu perusahaan memantau performa robot dan sistem palletizing secara real-time. Data operasional dapat digunakan untuk identifikasi masalah dan evaluasi efisiensi proses. Visibility yang baik membantu pengambilan keputusan lebih cepat.3. Integrasi dengan Sistem Produksi untuk Update OtomatisRobot yang terhubung dengan sistem produksi dapat menerima update perubahan produk atau jadwal secara langsung. Hal ini membuat proses berjalan lebih fleksibel tanpa perlu setup berulang oleh operator. Hasilnya adalah sistem yang lebih adaptif dan efisien.Tabel Ringkasan Masalah dan SolusiUntuk memahami hubungan antara masalah yang sering terjadi dan solusi yang dapat diterapkan, berikut ringkasan beberapa faktor utama dalam optimasi sistem palletizing otomatis:MasalahDampakSolusiInput manualTidak efisienOtomatisasi sistemTidak adaptifSering berhentiGunakan sensor & visionTidak terintegrasiBergantung operatorIntegrasi sistemSetup berulangWaktu terbuangSistem fleksibelRobot Harus Bisa Jalan Sendiri, Bukan Bergantung OperatorRobot palletizing tidak akan memberikan efisiensi maksimal jika masih terlalu bergantung pada operator dalam menjalankan prosesnya. Agar sistem benar-benar otomatis, perusahaan perlu memastikan robot terintegrasi dengan sistem produksi, menggunakan sensor dan vision system, serta mampu beradaptasi terhadap perubahan kondisi di lapangan. Dengan pendekatan yang tepat, robot palletizing dapat bekerja lebih mandiri, stabil, dan minim human error.FAQ Seputar Robot Palletizing dan OtomatisasiBerikut beberapa pertanyaan yang sering muncul terkait otomatisasi robot palletizing di lingkungan manufaktur:1. Kenapa robot palletizing masih membutuhkan operator?Karena sistem belum sepenuhnya otomatis dan masih bergantung pada input manual.2. Apa tanda robot belum berjalan mandiri?Sering setting ulang, berhenti saat ada perubahan, dan butuh pengawasan terus.3. Bagaimana cara membuat robot lebih otomatis?Dengan integrasi sistem, penggunaan sensor, dan vision system.4. Apakah semua sistem palletizing bisa dibuat otomatis?Bisa, jika sistem dirancang untuk adaptif dan terintegrasi.5. Apa manfaat mengurangi ketergantungan operator?Proses lebih efisien, konsisten, dan minim human error.Tingkatkan Otomatisasi Palletizing agar Produksi Lebih EfisienJika robot palletizing di pabrik masih terlalu bergantung pada operator, kemungkinan besar sistemnya belum sepenuhnya terintegrasi dan adaptif. Dengan integrasi robot palletizing, sensor, vision system, serta sistem kontrol dari MISEL, proses dapat berjalan lebih otomatis, stabil, dan minim intervensi operator. Hubungi tim kami untuk menemukan solusi otomasi palletizing yang sesuai dengan kebutuhan produksi industri Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Sudah Pakai Robot Palletizing, Tapi Produksi Tidak Naik? Ini Masalah yang Sering Terjadi
Posted on 2026-05-20 by Misel Editor
Penyebab robot palletizing tidak meningkatkan output produksi biasanya karena robot hanya mempercepat satu proses, sementara masalah utama ada pada alur produksi secara keseluruhan. Jika bottleneck tetap terjadi di proses lain dan sistem tidak terintegrasi, produksi tidak akan meningkat meskipun robot sudah digunakan.Banyak pabrik mulai menggunakan robot palletizing untuk mempercepat proses penyusunan produk dan mengurangi pekerjaan manual. Namun setelah implementasi berjalan, hasil yang diharapkan sering tidak tercapai robot terlihat aktif, tetapi output produksi tetap stagnan. Kondisi ini biasanya bukan karena kemampuan robot kurang baik, melainkan karena sistem produksi belum dirancang untuk mendukung kinerja robot secara optimal.Kenapa Sudah Pakai Robot Palletizing Tapi Produksi Tidak Naik?Robot palletizing hanya akan efektif jika seluruh alur produksi sudah berjalan seimbang dan saling mendukung.1. Robot Bekerja Cepat, Tapi Proses Sebelumnya Lebih LambatDalam banyak kasus, bottleneck justru terjadi sebelum area palletizing. Robot mampu menyusun produk dengan cepat, tetapi supply produk dari line produksi datang terlalu lambat atau tidak stabil. Akibatnya, robot sering idle dan tidak bisa bekerja secara maksimal.Kondisi seperti ini termasuk salah satu jebakan proyek robot palletizing yang perlu diantisipasi sejak tahap perencanaan agar otomasi tidak hanya terlihat aktif, tetapi benar-benar berdampak pada output produksi.2. Robot Sering Menunggu Karena Produk Tidak SiapProduksi yang tidak stabil membuat robot harus menunggu produk datang sebelum bisa bekerja kembali. Hal ini menunjukkan adanya ketidakseimbangan flow produksi antar proses. Dampaknya, kapasitas robot tinggi tetapi utilisasinya rendah.Tanda-Tanda Robot Palletizing Belum Memberikan Dampak ke ProduksiBanyak perusahaan tidak menyadari sistem palletizing belum optimal karena robot tetap terlihat aktif di area produksi.1. Produk Menumpuk Sebelum Masuk ke Area RobotPenumpukan produk menunjukkan aliran produksi tidak berjalan seimbang. Produk datang terlalu cepat dibanding kapasitas proses berikutnya atau terjadi delay pada area tertentu. Kondisi ini membuat area kerja menjadi tidak efisien dan meningkatkan risiko gangguan operasional.2. Robot Tidak Bekerja Secara Konsisten Sepanjang WaktuRobot terlihat aktif pada waktu tertentu tetapi sering berhenti atau menunggu dalam periode cukup lama. Tingginya waktu tunggu menjadi tanda bahwa supply produk atau koordinasi sistem belum stabil. Akibatnya, produktivitas robot palletizing tidak optimal.3. Produksi Tetap Sama Meskipun Sudah Pakai RobotIni menjadi indikator paling jelas bahwa robot belum menyentuh titik masalah utama produksi. Otomasi memang terjadi di area palletizing, tetapi bottleneck tetap ada di proses lain. Akibatnya, produksi tidak naik setelah pakai robot.Masalah Utama yang Membuat Produksi Tidak Naik Setelah Pakai RobotSebagian besar masalah robot palletizing di pabrik sebenarnya berasal dari sistem produksi, bukan dari robot itu sendiri.1. Tidak Ada Keseimbangan Antar Proses ProduksiSetiap proses memiliki kapasitas yang berbeda, tetapi tidak disesuaikan secara menyeluruh. Robot palletizing mungkin bekerja lebih cepat dibanding proses sebelumnya atau sesudahnya. Hal ini menyebabkan flow produksi menjadi tidak sinkron.2. Area Penyangga (Buffer) Tidak Dirancang dengan BaikBuffer berfungsi sebagai area transisi agar aliran produk tetap stabil sebelum diproses robot. Jika area penyangga terlalu kecil atau tidak ada sama sekali, produk akan mudah menumpuk atau justru terlambat masuk ke sistem palletizing. Dampaknya adalah waktu tunggu yang lebih tinggi.3. Robot Tidak Terhubung dengan Conveyor atau Sistem ProduksiRobot yang bekerja sendiri tanpa koordinasi dengan conveyor atau sistem produksi tidak dapat merespons kondisi aktual di lapangan. Akibatnya, proses menjadi lambat dan tidak sinkron. Integrasi robot palletizing dengan produksi sangat penting untuk menjaga stabilitas operasional.4. Tidak Dilakukan Analisis Bottleneck Sejak AwalBanyak perusahaan langsung memasang robot tanpa mengetahui titik hambatan utama produksi. Akibatnya, otomasi diterapkan di area yang bukan menjadi penyebab utama rendahnya output. Hal ini membuat investasi robot tidak memberikan dampak signifikan.Cara Supaya Robot Palletizing Benar-Benar Bisa Meningkatkan ProduksiAgar produktivitas benar-benar meningkat, optimasi sistem palletizing harus dilakukan secara menyeluruh.1. Pastikan Alur Produksi Sudah StabilRobot membutuhkan supply produk yang konsisten agar dapat bekerja optimal. Jika flow produksi masih fluktuatif, robot akan lebih sering menunggu dibanding bekerja. Stabilitas alur produksi menjadi fondasi utama keberhasilan otomasi.2. Sesuaikan Kapasitas Robot dengan Proses SebelumnyaKecepatan robot harus disesuaikan dengan kemampuan proses lain di line produksi. Dengan kapasitas yang seimbang, waktu tunggu dapat dikurangi dan flow produksi menjadi lebih lancar. Pendekatan ini membantu meningkatkan efisiensi secara keseluruhan.3. Hubungkan Robot dengan Sistem Produksi Secara Real-TimeRobot perlu menerima data langsung dari sistem produksi agar dapat bekerja berdasarkan kondisi aktual. Integrasi real-time membantu robot merespons perubahan lebih cepat dan menjaga sinkronisasi antar proses. Hasilnya adalah operasional yang lebih stabil dan produktif.4. Evaluasi Bottleneck Secara MenyeluruhFokus utama harus diarahkan pada titik yang paling menghambat produksi, bukan hanya area yang mudah diotomasi. Analisis bottleneck membantu perusahaan menentukan area prioritas yang benar-benar berdampak pada output. Dengan cara ini, investasi otomasi menjadi lebih efektif.Peran Integrasi Sistem dalam Meningkatkan ProduksiTanpa integrasi, robot palletizing hanya mempercepat sebagian kecil proses tanpa memberikan dampak besar pada keseluruhan produksi.1. Integrasi dengan PLC untuk Sinkronisasi Mesin dan RobotPLC memungkinkan robot palletizing bekerja mengikuti kondisi mesin secara otomatis. Robot dapat menerima sinyal produksi secara langsung sehingga respon menjadi lebih cepat dan akurat. Hal ini membantu menjaga flow produksi tetap sinkron.2. Integrasi dengan SCADA untuk Monitoring PerformaSCADA memudahkan perusahaan memantau performa robot dan line produksi secara real-time. Data ini membantu analisis bottleneck, identifikasi downtime, dan evaluasi efisiensi operasional. Visibility yang baik menjadi dasar perbaikan berkelanjutan.3. Integrasi dengan Sistem Produksi untuk Koordinasi Antar ProsesSistem produksi yang terhubung membuat seluruh proses berjalan lebih selaras. Robot dapat mengikuti jadwal produksi dan kebutuhan aktual secara otomatis tanpa terlalu banyak intervensi manual. Hasilnya adalah koordinasi produksi yang lebih stabil.Tabel Ringkasan Masalah dan SolusiUntuk memahami hubungan antara masalah yang sering terjadi dan solusi yang dapat diterapkan, berikut ringkasan beberapa faktor utama dalam optimasi sistem palletizing:MasalahDampakSolusiProses tidak seimbangRobot menungguSeimbangkan alur produksiTidak ada bufferPenumpukan produkTambahkan area penyanggaTidak terintegrasiTidak sinkronIntegrasi sistemSalah fokusProduksi tidak naikAnalisis bottleneckKesimpulan: Robot Saja Tidak Cukup untuk Menaikkan ProduksiRobot palletizing tidak akan otomatis meningkatkan output jika sistem produksi secara keseluruhan masih memiliki bottleneck dan alur kerja yang tidak seimbang. Agar produksi benar-benar meningkat, perusahaan perlu memastikan robot terhubung dengan sistem produksi, memiliki koordinasi antar proses yang baik, dan didukung flow produksi yang stabil. Dengan pendekatan sistem yang tepat, robot palletizing dapat memberikan dampak nyata terhadap efisiensi dan produktivitas pabrik.FAQ Seputar Robot Palletizing di PabrikBerikut beberapa pertanyaan yang sering muncul terkait penggunaan robot palletizing di lingkungan manufaktur:1. Kenapa produksi tidak naik setelah pakai robot palletizing?Karena masalah utama sering ada di proses lain, bukan di bagian palletizing.2. Apa tanda sistem palletizing belum optimal?Robot sering menunggu, produk menumpuk, dan produksi tidak berubah.3. Apakah harus ganti robot jika hasil tidak maksimal?Tidak, biasanya cukup perbaiki sistem dan integrasi.4. Apa yang paling penting dalam sistem palletizing?Keseimbangan antar proses dan koordinasi sistem.5. Kapan perlu evaluasi sistem palletizing?Saat produksi tidak meningkat meskipun robot sudah digunakan.Tingkatkan Produktivitas dengan Sistem Palletizing yang TerintegrasiJika robot palletizing di pabrik masih belum memberikan dampak signifikan terhadap produksi, kemungkinan besar masalahnya ada pada sistem dan koordinasi prosesnya. Dengan integrasi robot palletizing, sistem conveyor, serta kontrol berbasis PLC dan SCADA dari MISEL, produksi dapat meningkat secara nyata karena seluruh proses berjalan lebih seimbang dan terkoordinasi. Hubungi tim MISEL untuk menemukan solusi otomasi yang sesuai dengan kebutuhan produksi industri Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel

Investasi Robot Sudah Jalan Tapi ROI Tidak Tercapai? Ini Kesalahan Perencanaan yang Sering Terjadi di Awal Proyek
Posted on 2026-04-21 by Misel Editor
RFOI robot industri tidak tercapai biasanya bukan karena teknologinya gagal, tetapi karena kesalahan perencanaan di awal—mulai dari asumsi yang tidak realistis, sistem yang belum siap, hingga tidak adanya indikator keberhasilan yang jelas. Tanpa perencanaan berbasis data, investasi otomasi sulit memberikan hasil optimal.Banyak perusahaan sudah menggelontorkan investasi besar untuk robot industri dengan harapan efisiensi meningkat dan biaya turun. Namun setelah implementasi berjalan, hasilnya tidak sesuai ekspektasi payback lama, biaya tetap tinggi, dan performa tidak stabil. Di titik ini, sering muncul pertanyaan: kenapa otomasi tidak menguntungkan? Jawabannya, hampir selalu kembali ke satu hal perencanaan awal yang tidak matang.Kesalahan Perencanaan yang Membuat ROI Robot Tidak TercapaiKesalahan ini sering terjadi sejak tahap awal proyek, sebelum robot bahkan mulai dioperasikan.1. Fokus ROI Hanya pada Pengurangan Tenaga KerjaBanyak perhitungan ROI hanya mempertimbangkan pengurangan manpower tanpa melihat faktor lain. Padahal, peningkatan kualitas, konsistensi output, dan pengurangan defect juga berkontribusi besar terhadap ROI. Akibatnya, potensi manfaat robot tidak dihitung secara menyeluruh sejak awal.2. Tidak Menghitung Biaya Integrasi dan Penyesuaian SistemPerusahaan sering hanya menghitung harga robot tanpa memasukkan biaya integrasi, modifikasi layout, dan training. Hal ini membuat total cost implementasi jauh lebih besar dari estimasi awal. Contoh praktisnya adalah kebutuhan tambahan seperti sistem kontrol, sensor, atau safety yang tidak dianggarkan.3. Target Produktivitas Ditentukan Tanpa Data Real ProduksiEstimasi produktivitas sering dibuat terlalu optimistis tanpa mempertimbangkan kondisi aktual di lapangan. Ini menyebabkan gap antara target dan realisasi yang cukup besar. Insight pentingnya, data historis produksi harus menjadi dasar utama dalam perencanaan.4. Sistem Lama Tidak Siap Terintegrasi dengan RobotMesin, flow produksi, dan sistem kontrol lama sering menjadi bottleneck bagi robot. Akibatnya, robot tidak bisa bekerja secara optimal meski secara teknis mampu. Hal ini menunjukkan bahwa kesiapan sistem existing adalah faktor kunci dalam keberhasilan otomasi.5. Tidak Ada KPI yang Jelas untuk Mengukur KeberhasilanTanpa KPI, perusahaan tidak memiliki parameter objektif untuk menilai hasil proyek. Ini membuat evaluasi menjadi subjektif dan sulit menentukan langkah perbaikan. Contohnya, tidak adanya target spesifik seperti peningkatan output atau pengurangan downtime.Kenapa Kesalahan Ini Sering Terjadi di Level Manajemen?Banyak keputusan investasi diambil di level strategis, tetapi tidak selalu didukung oleh analisis teknis yang mendalam.1. Keputusan Investasi Didorong oleh Tren, Bukan Kebutuhan SistemPerusahaan sering mengikuti tren otomasi tanpa melakukan readiness assessment terlebih dahulu. Hal ini menyebabkan investasi tidak sesuai dengan kebutuhan aktual. Insight pentingnya, otomasi harus didorong oleh kebutuhan operasional, bukan sekadar mengikuti kompetitor.2. Kurangnya Kolaborasi antara Tim Teknik dan ManajemenAda gap antara ekspektasi bisnis dan realita teknis di lapangan. Tim manajemen menginginkan hasil cepat, sementara tim teknik memahami kompleksitas implementasi. Tanpa kolaborasi yang baik, perencanaan menjadi tidak realistis.3. Tidak Dilakukan Feasibility Study Secara MendalamProyek langsung dijalankan tanpa validasi awal yang cukup. Akibatnya, banyak risiko baru muncul setelah implementasi berjalan. Feasibility study seharusnya digunakan untuk mengidentifikasi potensi masalah sejak awal.Dampak Finansial Jika ROI Tidak TercapaiKetika investasi robot tidak memberikan hasil yang diharapkan, dampaknya tidak hanya operasional tetapi juga strategis.1. Payback Period Lebih Lama dari PerencanaanModal yang diinvestasikan membutuhkan waktu lebih lama untuk kembali. Hal ini dapat mengganggu cash flow dan perencanaan investasi berikutnya. Insight pentingnya, payback period yang meleset sering berasal dari estimasi awal yang tidak akurat.2. Biaya Operasional Justru MeningkatBiaya maintenance, training, dan inefficiency menambah beban operasional, bahkan sering diperparah oleh downtime yang muncul akibat sistem yang belum stabil. Padahal kondisi seperti ini bisa ditekan dengan cara prediktif berbasis sensor dan sistem monitoring. 3. Kepercayaan terhadap Proyek Otomasi MenurunKegagalan awal dapat menimbulkan resistensi terhadap inovasi berikutnya. Hal ini menghambat transformasi digital dalam jangka panjang. Padahal, masalah utamanya bukan pada teknologi, tetapi pada perencanaan.ROI yang gagal bukan hanya masalah angka, tetapi juga berdampak pada arah strategi bisnis ke depan.Cara Merencanakan Investasi Robot agar ROI Lebih TerukurAgar investasi robot benar-benar memberikan hasil yang optimal, perencanaan harus dilakukan secara menyeluruh dan berbasis data, bukan hanya berdasarkan tren atau asumsi. Langkah-langkahnya antara lain:Lakukan feasibility study berbasis data produksi Analisis kebutuhan nyata di lapangan, seperti volume produksi, bottleneck, dan proses yang paling membutuhkan otomatisasi. Ini penting untuk memastikan investasi memang relevan.Hitung total cost of ownership (TCO), bukan hanya harga robot Perhitungkan semua biaya, termasuk integrasi sistem, instalasi, training, maintenance, hingga downtime. Dengan begitu, gambaran biaya menjadi lebih realistis.Tentukan KPI sejak awal proyek Tetapkan indikator keberhasilan seperti peningkatan output, pengurangan downtime, atau peningkatan kualitas. KPI ini akan menjadi acuan untuk mengukur apakah investasi berhasil.Pastikan kesiapan sistem existing sebelum integrasi Evaluasi kondisi sistem saat ini agar siap menerima teknologi baru. Jika tidak, robot justru bisa menciptakan bottleneck baru dalam proses.Gunakan simulasi atau pilot project sebelum implementasi penuh Uji coba dalam skala kecil membantu mengidentifikasi risiko lebih awal dan memastikan sistem berjalan sesuai harapan sebelum diterapkan secara luas.ROI dari investasi robot hanya dapat dicapai jika perencanaan dilakukan secara menyeluruh, mencakup analisis kebutuhan, perhitungan biaya total, kesiapan sistem, serta pengujian berbasis data sebelum implementasi penuh.Perbandingan Perencanaan yang Salah vs yang Tepat dalam Investasi RobotUntuk memahami bagaimana perencanaan mempengaruhi keberhasilan investasi robot, berikut perbandingan antara pendekatan yang tidak tepat dengan yang sudah dirancang secara optimal:AspekPerencanaan Tidak TepatPerencanaan TepatFokus ROIHanya manpowerMulti faktor (output, kualitas, efisiensi)Perhitungan BiayaParsialTotal coast (TCO)Target ProduksiAsumsiData realKesiapan SistemDiabaikanDievaluasiRisiko ImplementasiTinggiTerkontrolTips TambahanInsight berikut sering menjadi pembeda antara proyek yang berhasil dan yang gagal.1. Jangan Jadikan Robot sebagai Solusi untuk Sistem yang Belum StabilRobot akan mempercepat proses yang ada, bukan memperbaiki sistem yang bermasalah. Jika sistem belum stabil, masalah akan semakin terlihat setelah otomasi. Ini sering menjadi penyebab utama investasi robot tidak balik modal.2. ROI Bisa Datang dari Quality Improvement, Bukan Hanya OutputBanyak perusahaan melewatkan potensi pengurangan defect dan peningkatan konsistensi. Padahal, kualitas yang lebih baik dapat mengurangi biaya rework dan scrap. Insight ini sering menjadi hidden value dari otomasi.3. Mulai dari Area dengan Impact Tinggi, Bukan Sekadar Mudah DiimplementasikanMemilih area dengan dampak besar akan memberikan hasil yang lebih cepat terlihat. Hal ini penting untuk membangun kepercayaan terhadap proyek otomasi. Strategi prioritas yang tepat menentukan keberhasilan jangka panjang.FAQ (People Also Ask)Berikut beberapa pertanyaan yang sering muncul terkait investasi robot industri:1. Kenapa ROI robot industri tidak tercapai?Karena kesalahan perencanaan dan asumsi yang tidak realistis sejak awal proyek.2. Apa faktor paling penting dalam investasi robot?Perencanaan berbasis data dan kesiapan sistem menjadi faktor utama keberhasilan.3. Apakah robot selalu menguntungkan untuk pabrik?Tidak, jika tidak direncanakan dengan tepat, robot bisa menjadi beban biaya.4. Bagaimana cara memastikan ROI tercapai?Dengan feasibility study, KPI yang jelas, dan integrasi sistem yang matang.KesimpulanInvestasi robot bukan hanya soal teknologi, tetapi soal perencanaan sistem dan strategi bisnis. Tanpa pendekatan yang tepat, robot hanya menjadi aset mahal tanpa kontribusi signifikan. Namun dengan perencanaan berbasis data dan integrasi yang matang, robot dapat memberikan ROI yang nyata dan berkelanjutan.Maksimalkan ROI Robot Anda dengan Perencanaan yang Tepat Sejak AwalJika investasi robot belum memberikan hasil yang diharapkan, saatnya mengevaluasi kembali perencanaan proyek Anda. MISEL membantu perusahaan dalam feasibility study, integrasi sistem, hingga implementasi industrial robotics agar investasi otomasi lebih terukur dan memberikan ROI yang nyata. Hubungi tim MISEL untuk diskusi lebih lanjut dan temukan strategi terbaik untuk kebutuhan industri Anda.ADDRESSRuko Pengampon Square Blok D-31Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa TimurPHONEWhatsApp: +628170006907T.(031) 355 1715F.(031) 355 3995Email: [email protected]: Youtube Misel