Pallet Jack AMR vs Stacking Forklift AMR, Jangan Salah Pilih Robot Pemindah Pallet!
Pallet Jack AMR lebih sesuai untuk pemindahan pallet dengan pengangkatan rendah, sedangkan Stacking Forklift AMR digunakan ketika pekerjaan membutuhkan pengangkatan ke posisi lebih tinggi. Perbedaannya perlu dilihat dari seluruh proses, mulai dari pengambilan pallet hingga penempatan di tujuan.
Aspek | Pallet Jack AMR | Stacking Forklift AMR |
|---|---|---|
Fungsi utama | Memindahkan pallet dengan pengangkatan rendah | Memindahkan dan mengangkat pallet ke posisi lebih tinggi |
Kebutuhan yang sesuai | Transfer pallet dekat lantai, seperti antararea produksi atau staging | Penempatan pallet pada ketinggian yang didukung model |
Pemeriksaan utama | Pallet, posisi pengambilan, beban, dan ruang manuver | Pallet, tinggi penempatan, kapasitas saat mengangkat, dan ruang manuver |
Di gudang, pekerjaan memindahkan pallet tidak selalu memiliki kebutuhan yang sama. Ada pallet yang cukup dipindahkan antarlokasi, sementara lainnya harus ditempatkan pada conveyor atau rak tertentu.
Kesalahan memilih jenis AMR dapat menyebabkan unit tidak mampu mengambil atau menempatkan pallet sesuai kebutuhan. Karena itu, pemilihan robot pemindah pallet perlu dimulai dari kondisi pekerjaan, bukan hanya kapasitas angkat yang tercantum.
Catatan: Kemampuan mengangkat, kapasitas beban, dan kebutuhan ruang setiap AMR mengikuti spesifikasi model. Kesesuaian unit perlu diperiksa melalui dokumentasi produsen, penilaian keselamatan, dan pengujian menggunakan pallet serta rute aktual.
Perbedaan Fungsi Pallet Jack AMR dan Stacking Forklift AMR
Perbedaan utama kedua jenis AMR terletak pada kebutuhan pengangkatan pallet. Pallet Jack AMR umumnya digunakan untuk memindahkan muatan dengan pengangkatan rendah, sedangkan Stacking Forklift AMR mendukung pekerjaan yang memerlukan penempatan lebih tinggi.
Untuk transfer pallet antararea produksi atau staging, pilihan Pallet Jack AMR dapat menjadi bahan evaluasi awal. Namun, kemampuan mengambil pallet tetap bergantung pada desain garpu dan kondisi pengambilan.
Sementara itu, pilihan Stacking Forklift AMR lebih relevan ketika pallet harus diangkat menuju posisi tertentu. Tinggi angkat dan kapasitas yang tersedia tetap harus diperiksa berdasarkan model.
Berikut perbandingan fungsi keduanya.
Jenis AMR | Fungsi utama | Kebutuhan pengangkatan | Contoh pekerjaan | Batas yang perlu diperiksa |
|---|---|---|---|---|
Pallet Jack AMR | Transfer pallet | Rendah | Pemindahan antararea staging | Ketinggian pengangkatan, akses pallet, dan kondisi lantai |
Stacking Forklift AMR | Transfer dan penumpukan pallet | Lebih tinggi sesuai model | Penempatan pada rak atau posisi transfer tertentu | Tinggi angkat, kapasitas pada ketinggian tersebut, dan ruang kerja |
Tidak semua Stacking Forklift AMR dapat melayani rak tinggi. Begitu pula, Pallet Jack AMR belum tentu cocok untuk seluruh pallet yang ditempatkan dekat lantai.
Cocokkan Jenis AMR dengan Lokasi Pengambilan dan Penempatan Pallet
Jenis AMR perlu dipilih berdasarkan posisi pallet saat diambil dan lokasi penempatannya. Perhatikan ketinggian, bentuk penopang, serta ruang yang tersedia pada kedua titik tersebut.
1. Pemindahan Pallet dari Lantai ke Lantai
Untuk pemindahan pallet antarlokasi dengan kebutuhan pengangkatan rendah, Pallet Jack AMR dapat dipertimbangkan.
Namun, periksa apakah garpu dapat masuk ke bagian bawah pallet pada posisi pengambilan. Pastikan pula unit mampu meletakkan pallet pada kondisi lantai yang digunakan.
Jika pallet ditempatkan pada dudukan khusus, tinggi dan bentuk dudukan tersebut juga perlu diperiksa.
2. Pemindahan Pallet ke Conveyor atau Posisi yang Lebih Tinggi
Saat pallet harus diangkat ke conveyor atau rak yang tinggi, kapasitas angkat jadi poin utama. Stacking Forklift AMR bisa jadi pilihan kalau tinggi jangkauannya pas. Tapi pastikan juga garpunya punya cukup ruang untuk maju-mundur saat menaruh pallet. Ingat, tidak semua conveyor bisa langsung terima barang dari AMR tinggi, struktur penopang, dan proses serah terimanya harus benar-benar pas.
Gunakan matriks berikut untuk memetakan kebutuhan pekerjaan.
Skenario pekerjaan | Posisi awal | Posisi tujuan | Kategori yang dievaluasi | Penyesuaian pendukung |
|---|---|---|---|---|
Transfer antar lokasi | Lantai | Lantai | Pallet Jack AMR | Area pengambilan dan staging |
Transfer ke conveyor | Lantai | Conveyor | Stacking Forklift AMR jika perlu pengangkatan lebih tinggi | Ketinggian dan mekanisme transfer |
Penempatan pada rak | Lantai | Posisi rak | Stacking Forklift AMR | Tinggi angkat, kapasitas, dan akses rak |
Pengambilan dari dudukan | Dudukan pallet | Lantai atau area lain | Sesuai tinggi dan akses | Penyesuaian dudukan dan jalur garpu |
Matriks tersebut digunakan untuk mempersempit pilihan kategori. Keputusan akhir tetap mengikuti spesifikasi unit dan pengujian.
Periksa Kompatibilitas dan Kondisi Pallet saat Pengambilan Otomatis
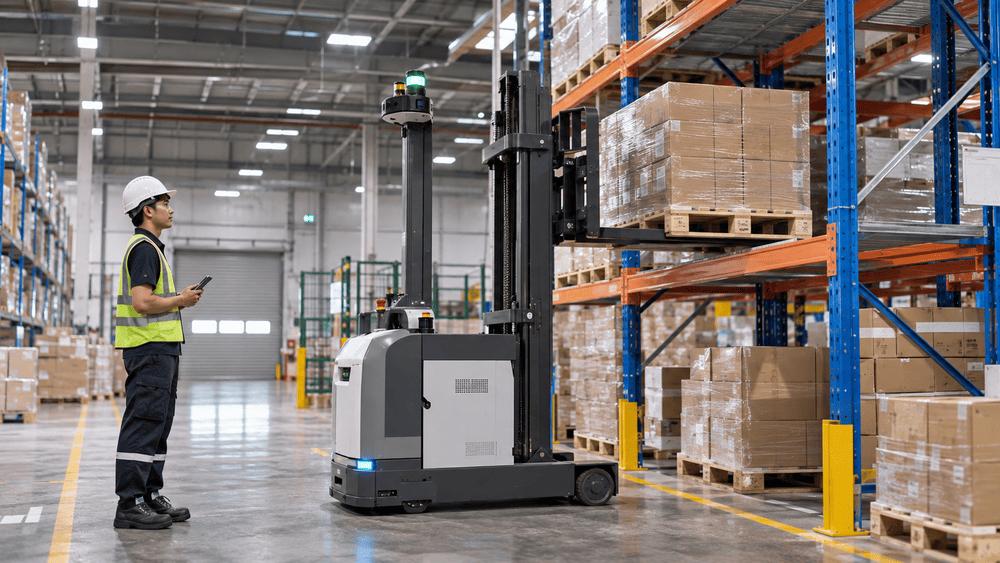
Pallet yang dapat dipindahkan forklift manual belum tentu langsung sesuai dengan forklift AMR. Perbedaan desain garpu, posisi pengambilan, dan kondisi pallet dapat memengaruhi proses otomatis.
Kompatibilitas pallet AMR perlu diperiksa dari dua sisi, yaitu kesesuaian mekanis dan kemampuan sistem mengenali posisi pallet.
1. Cocokkan Pallet dengan Garpu dan Mekanisme Unit
Periksa ukuran bukaan pallet, arah masuk garpu, dan struktur bagian bawahnya. Panjang serta lebar garpu harus sesuai dengan ruang yang tersedia.
Papan pallet yang rusak atau kaki penopang yang menghalangi jalur garpu dapat mengganggu pengambilan.
Jangan langsung menganggap seluruh pallet dua arah atau empat arah kompatibel. Kesesuaiannya bergantung pada konstruksi pallet dan desain unit yang digunakan.
2. Evaluasi Posisi Pallet saat Menunggu Pengambilan
Pallet dapat bergeser atau berubah orientasi selama aktivitas gudang. Perubahan tersebut perlu diperhitungkan karena AMR harus mendekati pallet dari posisi yang sesuai.
Selain itu, barang yang menonjol atau material yang menutup bukaan garpu dapat menghambat pengambilan.
Sebelum pengujian, periksa beberapa kondisi berikut:
Ukuran dan struktur pallet.
Arah masuk garpu yang tersedia.
Kondisi bukaan serta bagian bawah pallet.
Kerusakan papan atau penopang.
Posisi dan orientasi pallet saat menunggu pengambilan.
Barang atau material yang menghalangi pendekatan.
Penelitian Tsiogas et al. (2021) mengenai deteksi pallet dan strategi docking pada kendaraan otomatis membahas pentingnya mengenali posisi pallet serta menyelaraskan kendaraan sebelum pengambilan. Prinsip tersebut dapat menjadi pertimbangan saat mengevaluasi proses otomatis, tetapi bukan bukti kemampuan model AMR tertentu.
Evaluasi Beban dan Ruang Manuver pada Kondisi Aktual
Kapasitas muatan dan kebutuhan ruang harus diperiksa saat AMR membawa pallet, bukan hanya ketika kendaraan berjalan tanpa beban.
Berat barang, berat pallet, distribusi muatan, dan dimensi keseluruhan memengaruhi kesesuaian unit. Ruang untuk mengambil dan meletakkan pallet juga dapat berbeda dari ruang perjalanan.
1. Periksa Beban pada Ketinggian dan Konfigurasi yang Dibutuhkan
Hitung total berat pallet dan barangnya, lalu cocokkan dengan kapasitas unit saat posisi diangkat.
Khusus Stacking Forklift AMR, ingat bahwa kapasitas maksimal tidak berlaku di semua ketinggian makin tinggi diangkat, kapasitasnya bisa makin turun tergantung posisi pusat beban (load center). Pastikan juga susunan barang stabil dan tidak menutupi sensor atau mengganggu ruang gerak armada.
2. Periksa Ruang Pendekatan, Berbelok, dan Penempatan
AMR membutuhkan ruang untuk mendekati pallet, menyelaraskan garpu, mengangkat muatan, dan keluar dari lokasi pengambilan. Lorong yang cukup untuk perjalanan lurus belum tentu menyediakan ruang memadai saat kendaraan harus berbelok atau mengambil pallet dari samping. Periksa area staging, persimpangan, tiang bangunan, dan barang yang menonjol dari pallet.
Pembahasan mengenai checklist gudang sebelum memasang AMR dan cobot dapat digunakan sebagai bacaan tambahan ketika meninjau kesiapan area kerja.
Penelitian Zhang et al. (2025) membahas pengendalian lintasan forklift otomatis sekaligus ketepatan posisi garpu saat mengambil pallet. Kajian tersebut menunjukkan bahwa kemampuan mengikuti rute dan ketepatan pengambilan perlu dievaluasi sebagai dua kebutuhan yang saling berkaitan.
Uji Seluruh Alur sebelum Menentukan Pilihan
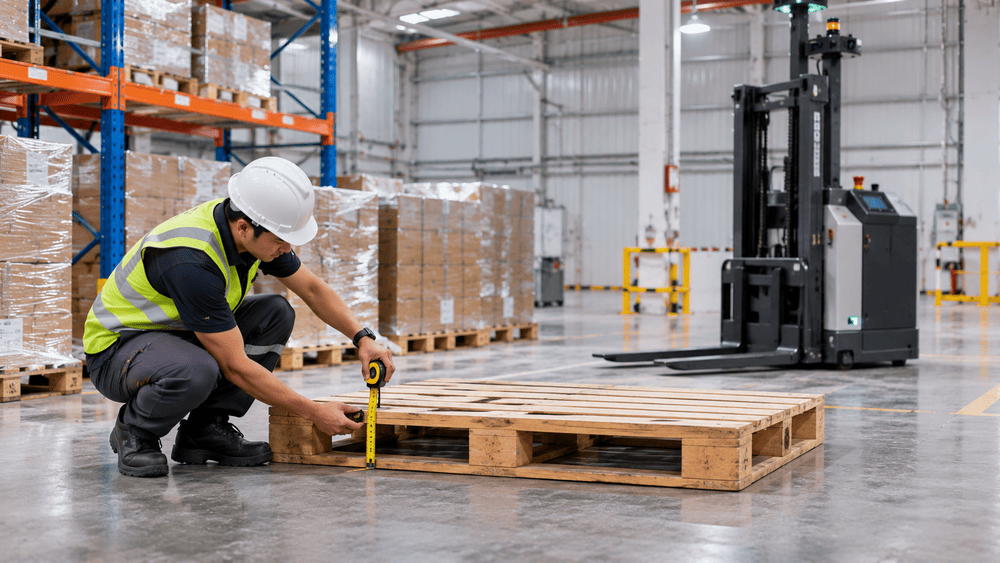
Pengujian sebaiknya mencakup satu pekerjaan lengkap, mulai dari mengambil pallet, membawanya melalui rute, hingga meletakkannya di tujuan. Gunakan pallet dan muatan yang mewakili kondisi operasional sebenarnya.
Jangan hanya menguji kendaraan saat berjalan tanpa beban. Periksa pula respons sistem ketika posisi pallet berubah, jalur terhalang, atau lokasi tujuan sedang terisi.
Berikut contoh tabel untuk mencatat hasil pengujian.
Skenario uji | Kondisi pallet dan muatan | Hasil pengambilan | Hasil perjalanan | Hasil penempatan | Tindak lanjut |
|---|---|---|---|---|---|
Operasi normal | Pallet standar dan muatan aktual | Dicatat | Dicatat | Dicatat | Evaluasi hasil |
Posisi pallet bergeser | Orientasi berbeda | Dicatat | Dicatat | Dicatat | Periksa deteksi dan pendekatan |
Muatan maksimum yang direncanakan | Sesuai batas model | Dicatat | Dicatat | Dicatat | Verifikasi kapasitas |
Lokasi tujuan terisi | Pallet tidak dapat ditempatkan | Dicatat | Dicatat | Dicatat | Periksa respons sistem |
Kajian Köhne et al. (2026) menyoroti tantangan penanganan muatan otomatis, termasuk keandalan deteksi, kemampuan menyesuaikan diri dengan lingkungan, dan integrasi sistem. Hal tersebut mendukung pentingnya pengujian pada kondisi operasional yang beragam.
Hasil pengujian dapat digunakan untuk menilai apakah unit sudah sesuai atau masih memerlukan perubahan pada pallet, area staging, maupun perangkat pendukung.
Rangkum Pilihan dan Penyesuaian yang Diperlukan
Setelah seluruh pemeriksaan dilakukan, tentukan kategori AMR berdasarkan pekerjaan yang harus diselesaikan. Jangan memilih hanya dari satu keunggulan, seperti tinggi angkat atau kapasitas maksimum.
Gunakan matriks berikut sebagai alat bantu sebelum berkonsultasi dengan penyedia sistem.
Pekerjaan | Kategori kandidat | Syarat kecocokan | Penyesuaian yang mungkin diperlukan | Verifikasi berikutnya |
|---|---|---|---|---|
Transfer pallet dekat lantai | Pallet Jack AMR | Garpu, pallet, dan posisi transfer sesuai | Penataan staging | Uji pengambilan dan penempatan |
Penempatan pada posisi lebih tinggi | Stacking Forklift AMR | Tinggi angkat dan kapasitas sesuai | Penyesuaian rak atau penopang | Uji pengangkatan aktual |
Transfer dengan ruang terbatas | Sesuai kebutuhan pengangkatan | Ruang manuver mencukupi | Perubahan layout | Simulasi dan uji rute |
Pengambilan pallet dengan posisi bervariasi | Sesuai konfigurasi deteksi | Posisi pallet dapat dikenali | Pengaturan staging atau sensor | Uji variasi posisi |
Matriks ini bukan rekomendasi model secara otomatis. Hasilnya perlu dicocokkan dengan spesifikasi unit dan kondisi fasilitas.
Untuk memperluas pertimbangan, Anda juga dapat membaca panduan memilih AMR berdasarkan jenis pekerjaan sebelum menentukan kategori yang akan dievaluasi.
FAQ tentang Pallet Jack AMR dan Stacking Forklift AMR
Berikut beberapa pertanyaan yang sering muncul saat perusahaan membandingkan kedua jenis robot pemindah pallet.
1. Apakah Stacking Forklift AMR Selalu Lebih Tepat karena Dapat Mengangkat Lebih Tinggi?
Tidak selalu. Jika pekerjaan hanya memerlukan transfer pallet dengan pengangkatan rendah, Pallet Jack AMR mungkin sudah sesuai. Pemilihan tetap bergantung pada kondisi pallet, ruang manuver, dan kebutuhan penempatan.
2. Apakah Pallet yang Sudah Digunakan Harus Diganti?
Tidak selalu. Pallet yang tersedia masih dapat digunakan jika ukuran, struktur, dan kondisinya sesuai dengan mekanisme AMR. Kesesuaian tersebut perlu dibuktikan melalui pemeriksaan dan pengujian pengambilan.
3. Apakah Satu Jenis AMR Dapat Menggantikan Seluruh Pekerjaan Forklift Manual?
Belum tentu. Setiap AMR memiliki batas tugas, kapasitas, dan kondisi penggunaan. Pekerjaan tertentu mungkin memerlukan jenis unit lain atau penyesuaian proses.
4. Apakah Kedua Jenis AMR Dapat Digunakan dalam Satu Sistem?
Bisa, selama pembagian tugas dan lokasi serah terima direncanakan dengan baik. Sistem juga perlu mengatur koordinasi agar pemindahan pallet tidak terhambat ketika beberapa unit bekerja.
Kesimpulan
Pemilihan Pallet Jack AMR atau Stacking Forklift AMR perlu dimulai dari pekerjaan yang dilakukan, bukan sekadar kemampuan mengangkat. Periksa posisi awal dan tujuan pallet, kompatibilitas garpu, berat muatan, serta ruang manuver.
Setelah itu, lakukan pengujian satu alur lengkap untuk mengetahui apakah unit dapat mengambil, membawa, dan menempatkan pallet sesuai kebutuhan. Hasil pemeriksaan membantu menentukan kategori AMR serta penyesuaian fasilitas yang diperlukan.
Konsultasikan Pilihan Forklift AMR untuk Gudang Anda dengan MISEL
Jika perusahaan Anda sedang mempertimbangkan robotic otomasi Pallet Jack AMR atau Stacking Forklift AMR, konsultasikan kebutuhan pemindahan pallet dengan MISEL. Siapkan foto dan ukuran pallet, berat muatan, tinggi pengambilan dan penempatan, serta layout rute yang digunakan. Informasi tersebut dapat membantu tim MISEL mengevaluasi pilihan unit, kebutuhan integrasi, dan ruang lingkup pengujian sesuai kondisi operasional.
ADDRESS
Ruko Pengampon Square Blok D-31
Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa Timur
PHONE
WhatsApp: +628170006907
T.(031) 355 1715
F.(031) 355 3995
Email: [email protected]
Youtube: Youtube Misel
Referensi:
Köhne, P., Schaper, M., Lübbehusen, J., Küster, B., Stonis, M., & Overmeyer, L. (2026). Methods for autonomous load handling with forklifts: A state-of-the-art review. The International Journal of Advanced Manufacturing Technology. https://doi.org/10.1007/s00170-026-17516-9
Tsiogas, E., Kleitsiotis, I., Kostavelis, I., Kargakos, A., Giakoumis, D., Bosch-Jorge, M., Ros, R. J., Tarazon, R. L., Likothanassis, S., & Tzovaras, D. (2021). Pallet detection and docking strategy for autonomous pallet truck AGV operation. 2021 IEEE/RSJ International Conference on Intelligent Robots and Systems, 3444–3451. https://doi.org/10.1109/IROS51168.2021.9636270
Zhang, H., Lan, B., Dong, Y., Tian, G., Lam, K. M., & Shi, L. (2025). Path following of autonomous forklifts via nonlinear model predictive control. IEEE/ASME Transactions on Mechatronics, 30(4), 3180–3187. https://doi.org/10.1109/TMECH.2025.3573067
Related Blog
- 9 Factors in Using AGVs for Your Company Operations
- Different Types of Automated Guided Vehicles (AGVs)
- Boost Production of Your Assembly Lines with Automated Guided Vehicles (AGV)
- Apa itu AGV (Automated Guided Vehicle)?
- Mengetahui hal-hal Penting Mengenai AGV
- Penerapan Konsep Lean Manufacturing dengan Sistem Gudang AGV
- Apa Perbedaan AGV dan AMR?
- Solusi Cerdas AGV Dalam Meningkatkan Efisiensi Operasional di Gudang
- Kenapa AMR Sering Gagal Navigasi? Ini Penyebab dan Solusinya
- AMR Sudah Digunakan Tapi Gudang Tetap Macet? Ini Kesalahan Strategi yang Sering Terjadi
- AMR Sudah Jalan Tapi Flow Produksi Tetap Tidak Efisien? Ini Kesalahan Desain Sistem yang Sering Tidak Disadari
- AMR Sudah Berjalan Tapi Performa Tidak Konsisten? Ini Masalah Sistem yang Membuat Operasional Tidak Stabil
- Kenapa Robot AMR di Pabrik Belum Bisa Bekerja Maksimal? Ini Penyebab yang Sering Terjadi
- AMR Sudah Jalan di Pabrik, Tapi Banyak Proses Jadi Tidak Sinkron? Ini Penyebabnya
- Berapa Unit AMR yang Dibutuhkan Pabrik? Cara Menghitungnya dari Jarak Angkut dan Frekuensi Pengiriman
- Baterai AMR Cepat Habis Saat Jam Sibuk? Atur Pengisian Daya agar Alur Material Tetap Lancar
- Cara Menghubungkan AMR dengan Barcode dan SCADA agar Pergerakan Material per Batch Lebih Mudah Dilacak
- Cara Mengatur Operasional AMR di Pabrik agar Pengiriman Material Tetap Lancar
- Cara Menghubungkan JAKA Palletizing dan AMR agar Produk Jadi Lebih Cepat Masuk Gudang
- Apa Itu Karakuri AMR? Kenali Cara Sederhana Mengotomatiskan Pemindahan Material
- Bukan Sekadar Angkut Barang! Begini Karakuri dan AMR Mendukung Aliran Material di Pabrik
- Pallet Jack AMR vs Stacking Forklift AMR, Jangan Salah Pilih Robot Pemindah Pallet!