Robot Articulated untuk Bongkar Muat Komponen
Sebelum menggunakan robot articulated untuk loading unloading, kesiapan mesin produksi perlu diperiksa melalui lima aspek berikut:
Akses robot perlu diperiksa agar lintasan masuk dan keluar komponen tidak terhalang bagian mesin.
Gripper dan penjepit mesin harus mampu memegang serta menempatkan komponen sesuai kebutuhan proses.
Komunikasi robot dan mesin harus memiliki konfirmasi status sebelum setiap tindakan dijalankan.
Pengamanan operator perlu mencakup risiko saat produksi, perawatan, dan penanganan gangguan.
Waktu siklus perlu dihitung berdasarkan keseluruhan proses kerja robot dan mesin.
Mesin produksi yang sebelumnya dilayani operator belum tentu siap menerima komponen dari robot. Pintu mesin, posisi penjepit, dan sistem kontrol mungkin memerlukan penyesuaian agar proses bongkar muat berjalan sesuai urutan.
Pemeriksaan awal membantu perusahaan mengetahui bagian mesin yang masih dapat digunakan dan bagian yang perlu dimodifikasi. Hasilnya juga menjadi dasar dalam menentukan perangkat pendukung serta kebutuhan pengujian integrasi.
Catatan: Integrasi robot industri memerlukan penilaian risiko dan pemeriksaan teknis pada mesin aktual. Perubahan sistem kontrol, pengamanan, atau mekanisme mesin harus mengikuti petunjuk produsen dan standar keselamatan yang berlaku. Pengujian perlu dilakukan oleh tenaga teknis yang kompeten sebelum sistem digunakan untuk produksi.
Periksa Akses Robot ke Posisi Komponen di Dalam Mesin
Jangkauan lengan robot saja tidak cukup; pastikan seluruh lintasan masuk dan keluar komponen bebas dari hambatan mesin. Perhatikan lebar bukaan pintu, kedalaman penjepit, serta ruang yang dibutuhkan gripper untuk mengubah arah komponen agar gerakan tidak mentok di area sempit.
Sebelum menentukan konfigurasi, periksa beberapa hal berikut:
Ukuran bukaan pintu dan ruang kerja di dalam mesin.
Posisi serta kedalaman penjepit komponen.
Lintasan robot saat memasukkan dan mengeluarkan komponen.
Dimensi gripper beserta komponen yang dibawa.
Ruang untuk kabel, selang, dan bagian robot yang bergerak.
Meski robot articulated memiliki banyak sumbu gerak yang fleksibel, seluruh alur geraknya tetap wajib diuji. Langkah ini penting untuk memastikan gerakan robot tidak mentok ke bagian mesin atau melebihi batas jangkauannya.
Setiap jenis robot industri memiliki kemampuan gerak yang berbeda. Untuk memahami kesesuaiannya dengan kebutuhan produksi, Anda dapat membaca perbandingan SCARA, Cartesian, dan articulated robot.
Anda dapat meninjau pilihan robot articulated untuk loading dan unloading sebagai referensi awal sebelum menentukan kebutuhan jangkauan dan konfigurasi.
Cocokkan Gripper dengan Komponen dan Penjepit Mesin
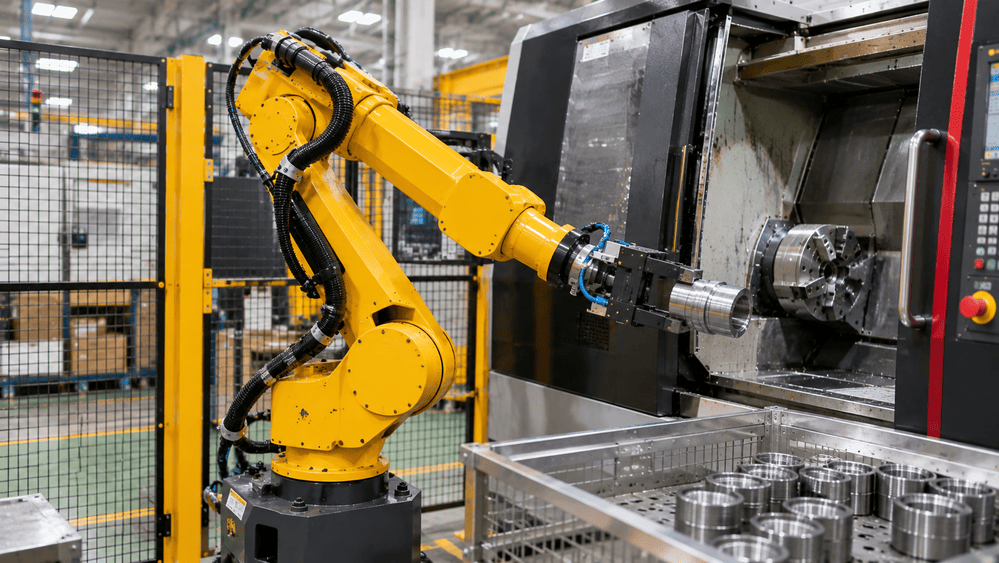
Sesuaikan gripper dengan bentuk, berat, titik jepit, serta ruang gerak saat penjepit mesin membuka dan menutup. Pastikan total beban gripper dan komponen tidak melebihi kapasitas robot, lalu gunakan bentuk pegangan dan perlindungan khusus jika kondisi komponen basah, panas, atau berserpihan setelah diproses.
Gunakan tabel berikut untuk mencatat kebutuhan penanganan sebelum memilih gripper untuk machine tending.
Kondisi komponen | Titik pegangan | Orientasi pemasangan | Kendala | Kebutuhan pengujian |
|---|---|---|---|---|
Permukaan rata | Area yang tidak mengganggu proses | Mengikuti posisi penjepit | Komponen bergeser | Uji kestabilan pegangan |
Bentuk tidak beraturan | Bagian yang dapat dijepit stabil | Memerlukan pengaturan sudut | Ruang pegangan terbatas | Uji orientasi saat pemindahan |
Permukaan basah atau berminyak | Area dengan kontak memadai | Sesuai arah pemasangan | Risiko tergelincir | Uji pegangan pada kondisi aktual |
Komponen dengan serpihan proses | Area yang tidak terganggu serpihan | Mengikuti posisi pelepasan | Gangguan pada gripper | Uji pengambilan setelah proses |
1. Pastikan Komponen Dapat Dipegang dan Dilepas dengan Benar
Pastikan gripper dapat mencengkeram komponen dengan stabil agar tidak bergeser, berputar, atau terlepas saat robot berganti arah. Selain itu, pastikan sistem memiliki sensor atau konfirmasi yang jelas saat mengambil dan melepas komponen, lalu uji secara langsung menggunakan sampel aktual hasil proses mesin.
2. Pastikan Pemindahan ke Penjepit Mesin Tidak Mengganggu Posisi Komponen
Ketika komponen dipasang, pegangan harus berpindah dari gripper ke penjepit mesin dengan urutan yang tepat. Robot tidak boleh melepas komponen sebelum posisi dan penjepitannya terkonfirmasi.
Periksa pula apakah gripper memiliki ruang untuk keluar setelah komponen dijepit. Posisi akhir harus memenuhi toleransi pemasangan yang ditentukan oleh proses produksi.
Pastikan Robot dan Mesin Saling Mengonfirmasi Status
Robot dan mesin harus bertukar sinyal informasi agar seluruh urutan gerakan seperti pintu, penjepit, dan siklus mesin berjalan aman. Contohnya, robot hanya boleh masuk saat mesin selesai beroperasi, dan mesin baru bisa memulai siklus berikutnya setelah robot keluar dan penjepitan terkonfirmasi.
Penelitian Park et al. (2023) membahas pengembangan sistem machine tending melalui integrasi antarmuka robot dan mesin. Kajian tersebut relevan untuk memahami pentingnya komunikasi antarsistem, meskipun kemampuan kontrol setiap mesin dapat berbeda.
Berikut contoh urutan komunikasi yang perlu disesuaikan dengan konfigurasi aktual.
Tahapan | Konfirmasi yang diperlukan | Pemberi status | Jika tidak terkonfirmasi |
|---|---|---|---|
Proses selesai | Mesin siap untuk bongkar muat | Kontrol mesin | Robot menunggu |
Akses mesin | Pintu terbuka dan akses diizinkan | Sensor dan kontrol mesin | Robot tidak memasuki mesin |
Pengambilan komponen | Komponen berhasil dipegang | Sensor gripper | Urutan tidak dilanjutkan |
Pemasangan komponen | Posisi dan penjepitan sesuai | Sensor atau kontrol penjepit | Proses mesin tidak dimulai |
Robot keluar | Robot berada di posisi aman | Kontrol robot | Mesin menunggu |
Bentuk sinyal dan perangkat komunikasi mengikuti kemampuan kontrol mesin yang digunakan. Pada mesin lama, integrasi mungkin memerlukan penambahan antarmuka atau perubahan program kontrol.
Evaluasi Pengamanan dan Akses Operator pada Seluruh Kondisi Kerja
Pengamanan perlu mencakup gerakan robot dan seluruh mekanisme mesin yang terhubung. Risiko tidak hanya muncul saat produksi berjalan, tetapi juga ketika operator melakukan setup, pembersihan, atau menangani gangguan.
Contohnya, komponen dapat tersangkut pada penjepit sehingga operator perlu membuka area mesin. Sistem harus memiliki prosedur yang mencegah gerakan berbahaya selama penanganan tersebut.
Pemeriksaan pengamanan sebaiknya mencakup:
Titik akses operator: Lokasi yang digunakan saat produksi dan perawatan.
Area gerak berbahaya: Lintasan robot, penjepit, pintu otomatis, dan mekanisme mesin.
Perangkat pengamanan: Kebutuhan pelindung fisik, interlock, atau perangkat keselamatan lainnya.
Penghentian sistem: Kondisi yang mengharuskan robot dan mesin berhenti dengan aman.
Pemulihan gangguan: Prosedur pemeriksaan sebelum sistem dijalankan kembali.
Penilaian risiko harus dilakukan terhadap keseluruhan workstation, bukan robot secara terpisah. Pengamanan juga perlu mempertimbangkan aktivitas operator ketika sistem tidak menjalankan produksi normal.
Hitung Waktu Siklus Robot dan Mesin sebagai Satu Proses
Waktu siklus harus dihitung dari seluruh kegiatan bongkar muat dan proses mesin. Kecepatan gerak robot saja belum cukup untuk memperkirakan jumlah komponen yang dapat diproduksi.
Mulailah dengan mencatat waktu membuka akses, mengambil komponen, memasang komponen baru, melakukan penjepitan, dan memulai proses berikutnya.
Penelitian Wirefa dan Risfendra (2025) mengevaluasi hubungan kecepatan robot enam sumbu dengan waktu siklus dan ketepatan penempatan pada dummy CNC. Hasil penelitian tersebut mendukung pentingnya mempertimbangkan waktu dan akurasi secara bersamaan, tetapi tidak dapat langsung dijadikan patokan untuk seluruh mesin produksi.
Berikut contoh pencatatan aktivitas untuk mengevaluasi waktu siklus robot dan mesin.
Aktivitas | Durasi hasil pengamatan | Ketergantungan | Peluang penyesuaian |
|---|---|---|---|
Membuka akses mesin | Diukur saat pengujian | Proses mesin selesai | Evaluasi mekanisme pintu |
Mengambil komponen | Diukur saat pengujian | Penjepit sudah dilepas | Evaluasi lintasan robot |
Memasang komponen baru | Diukur saat pengujian | Area pemasangan tersedia | Evaluasi orientasi komponen |
Menjepit komponen | Diukur saat pengujian | Komponen sudah diposisikan | Evaluasi waktu konfirmasi |
Memulai proses mesin | Diukur saat pengujian | Robot keluar dan kondisi aman | Evaluasi urutan kontrol |
Beberapa aktivitas mungkin dapat berlangsung bersamaan, sedangkan aktivitas lainnya harus menunggu tahapan sebelumnya. Perbedaan tersebut perlu diperhitungkan agar estimasi output tidak terlalu tinggi.
Selain durasi rata-rata, catat juga waktu menunggu dan gangguan yang terjadi selama pengujian. Data tersebut membantu mengetahui apakah hambatan berasal dari gerakan robot, mekanisme mesin, atau pertukaran status.
Rangkum Bagian Mesin yang Memerlukan Penyesuaian
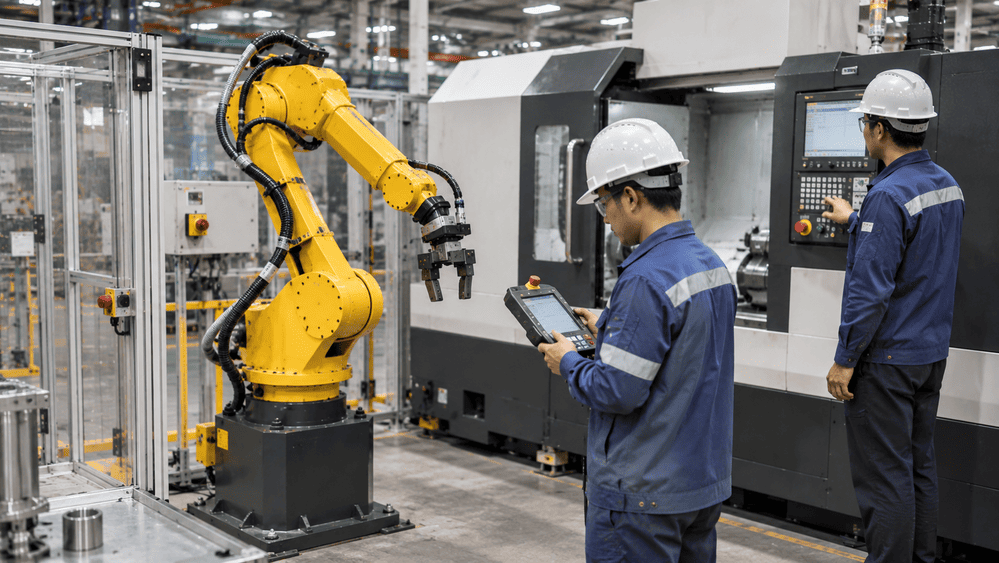
Setelah lima pemeriksaan selesai, rangkum kondisi mesin untuk menentukan ruang lingkup integrasi. Bedakan bagian yang sudah dapat digunakan, memerlukan penyesuaian, dan masih membutuhkan verifikasi.
Tabel berikut dapat digunakan sebagai format evaluasi awal sebelum berkonsultasi dengan penyedia sistem integrasi.
Aspek pemeriksaan
Kondisi aktual
Status kesiapan
Penyesuaian yang diperlukan
Bukti atau pengujian berikutnya
Akses robot
Catat ukuran bukaan dan hambatan
Siap / Penyesuaian / Verifikasi
Perubahan akses jika diperlukan
Pengukuran dan simulasi lintasan
Gripper dan penjepit
Catat bentuk dan posisi komponen
Siap / Penyesuaian / Verifikasi
Konfigurasi gripper atau fixture
Uji pengambilan dan pemasangan
Komunikasi kontrol
Catat sinyal yang tersedia
Siap / Penyesuaian / Verifikasi
Antarmuka atau program kontrol
Uji pertukaran status
Pengamanan
Catat akses operator dan potensi bahaya
Siap / Penyesuaian / Verifikasi
Perangkat dan prosedur keselamatan
Penilaian risiko dan validasi
Waktu siklus
Catat durasi setiap aktivitas
Siap / Penyesuaian / Verifikasi
Penyesuaian urutan kerja
Pengukuran siklus gabungan
Klasifikasi tersebut merupakan alat bantu untuk menyusun kebutuhan integrasi, bukan metode penilaian resmi MISEL. Hasil akhirnya tetap harus ditentukan melalui pemeriksaan dan pengujian teknis.
FAQ tentang Robot Articulated untuk Loading Unloading
Beberapa pertanyaan berikut dapat membantu memperjelas kebutuhan sebelum merencanakan otomasi bongkar muat komponen.
1. Apakah Mesin Lama Dapat Diintegrasikan dengan Robot Articulated?
Bisa, jika kondisi mekanis, akses, dan sistem kontrol memungkinkan integrasi. Usia mesin bukan satu-satunya pertimbangan. Kelayakan modifikasi dan kebutuhan pengamanan tetap harus diperiksa.
2. Apakah Satu Robot Dapat Melayani Beberapa Mesin?
Bisa, selama jangkauan robot, tata letak mesin, dan waktu proses memungkinkan. Urutan pelayanan serta ketersediaan komponen juga perlu diperhitungkan agar robot tidak menjadi hambatan produksi.
3. Apakah Pintu Manual Harus Diganti Seluruhnya?
Tidak selalu. Kebutuhan perubahan pintu mengikuti desain mesin dan hasil evaluasi teknis. Pada beberapa konfigurasi, diperlukan mekanisme akses otomatis yang sesuai dengan sistem kontrol dan pengamanan.
4. Apakah Loading Unloading Otomatis Memungkinkan Produksi Tanpa Operator?
Tidak otomatis. Meskipun pemindahan komponen dilakukan robot, proses produksi masih dapat membutuhkan operator untuk pasokan material, inspeksi, perawatan, dan penanganan gangguan.
Kesimpulan
Integrasi robot articulated untuk loading unloading perlu dimulai dari pemeriksaan kondisi mesin yang sudah digunakan. Perhatikan akses robot, kemampuan gripper, komunikasi kontrol, pengamanan, dan waktu siklus gabungan.
Dokumentasikan kondisi mesin dan komponen, lalu tentukan bagian yang dapat digunakan atau perlu disesuaikan. Hasil pemeriksaan tersebut membantu memperjelas kebutuhan perangkat dan pengujian sebelum memilih konfigurasi robot.
Konsultasikan Integrasi Robot Articulated dengan MISEL
Jika perusahaan Anda berencana menerapkan otomasi loading unloading mesin, konsultasikan kebutuhan integrasinya dengan MISEL. Siapkan foto dan dimensi akses mesin, gambar komponen, informasi sistem kontrol, serta data waktu proses. Informasi tersebut membantu tim teknis mengevaluasi kebutuhan robot articulated, perangkat pendukung, dan ruang lingkup penawaran sesuai kondisi produksi.
ADDRESS
Ruko Pengampon Square Blok D-31
Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa Timur
PHONE
WhatsApp: +628170006907
T.(031) 355 1715
F.(031) 355 3995
Email: [email protected]
Youtube: Youtube Misel
Referensi:
Park, et al. (2023). Development of digital twin for plug-and-produce of a machine tending system through ISO 21919 interface. Kyung Hee University Research Portal. https://khu.elsevierpure.com/en/publications/development-of-digital-twin-for-plug-and-produce-of-a-machine-ten/
Wirefa, & Risfendra. (2025). Effect of 6-axis robot speed on cycle time and accuracy as pick and place media on dummy CNC. Journal of Industrial and Electrical Engineering. https://jiaee.ppj.unp.ac.id/index.php/jiaee/article/view/65
Related Blog
- 10 Things About Robotic Palletizing
- Robotics Manufacturing Solutions
- Why Robotic Packaging Automation is the Solution?
- Apa itu Industrial Robotics?
- Bagaimana Robotics Digunakan di Perindustrian?
- Mengenal Teori Dasar Industrial Robotics
- Jenis-Jenis Industrial Robotics
- Jenis-Jenis Industrial Robotics yang Ada
- Mengenal Industrial Robotics Lebih Dalam
- Apa Itu SCARA Robot dan Aplikasinya di Dunia Industri
- Manufacturer SCARA Robot dan Jenis-Jenisnya
- Apakah Keuntungan Menggunakan SCARA Robot?
- Memanfaatkan Robot Industri AI di Bidang Manufaktur
- Analisa Robot dengan Patlite untuk Produktivitas Industri
- TM Series Collaborative Robot: Solusi Harmoni Manusia dan Mesin
- Inilah Definisi, Fungsi dan Keuntungan Collaborative Robot (CoBot)
- Awas! 5 Mitos tentang CoBot Ini Dipastikan Salah
- Penasaran dengan Prinsip COBOT? Cek Disini
- COBOT dan Jenis-Jenisnya yang Perlu Diketahui
- Sejarah dan Evolusi Robot Industri: Mesin Industri yang Membentuk Masa Depan
- Ini Dia Contoh Rangkaian Pneumatik Sederhana Berbagai Industri
- Mengenal Jenis-Jenis Conveyor dan Kegunaannya
- Revolusi Industri Farmasi dengan Inovasi SCARA ROBOT
- Navigasi Keamanan Kerja dengan Robotic Arms
- 3 Jenis Industrial Robotics Mitsubishi
- Manfaat Industrial Robotics bagi Pabrik Modern
- Aplikasi Robot Paralel pada Sektor Industri Makanan dan Minuman
- Efisiensi Palletizing dengan JAKA Cobot
- Ini Dia Perbandingan Parallel Robot dengan Serial Robot
- Panduan Memilih SCARA Robot Terbaik untuk Meningkatkan Efisiensi Produksi
- SCARA Robots vs Articulated Robots: Mana yang Terbaik?
- Mengenal Jenis-Jenis Robot yang Digunakan pada Industri Logistik
- Peran Collaborative Robots terhadap Dinamika Industri Manufaktur
- Manfaat Palletizer Industrial Robot untuk Efisiensi Produksi
- Perbedaan Antara Robotic Arc Welding dan Spot Welding
- Apa itu Robotic Welding dan Bagaimana Cara Kerjanya?
- Peran Robot dalam Packaging dan Pengolahan Makanan
- Polishing Robot: Otomatisasi Proses Finishing
- Robot Screwdriving: Solusi Otomasi untuk Perakitan yang Lebih Cepat
- Apa Itu Robot Vision? Teknologi, Cara Kerja, dan Manfaatnya
- Definisi dan Aplikasi Robot Inspeksi dalam Industri Modern
- Bagaimana Robot Welding Memastikan Hasil Las yang Konsisten dan Presisi?
- Cara Memilih Robot Pick & Place yang Sesuai dengan Kebutuhan Produksi Anda
- Keunggulan Robot Welding dalam Menghadapi Industri 4.0
- Robot Palletizing Cerdas untuk Produksi Besar: Tingkatkan Efisiensi Tanpa Mengorbankan Ruang
- Polishing Robot: Solusi Konsistensi Finishing Produk di Industri Logam dan Plastik
- Robot Pick and Place: Solusi Produksi Cepat dan Akurat di Lini Manufaktur
- Cara Menggunakan Robot Pick and Place untuk Mempercepat Produksi di Pabrik
- Langkah Nyata Menuju Digitalisasi Pabrik di Indonesia: Tantangan dan Solusi
- Kebutuhan Robot Otomasi Terus Naik, Inilah yang Dicari Manufaktur untuk Tingkatkan Produktivitas
- Kolaborasi Cobot & Automated Guided Robot dalam Meningkatkan Safety dan Produktivitas Pabrik
- 7 "Jebakan" yang Sering Bikin Proyek Robot Palletizing Gagal dan Cara Menghindarinya
- Bagaimana AI Membuat Robot Industri Menjadi 'Pintar'?
- 7 Kesalahan Umum Implementasi Robot Palletizing dan Cara Mencegahnya
- Roadmap 6 Bulan Beralih dari Palletizing Manual ke Robot di Pabrik Manufaktur
- Checklist Gudang yang Wajib Dipenuhi Sebelum Memasang AMR dan Cobot
- Strategi Hybrid Otomasi: Kolaborasi AMR, Forklift, dan Robot Palletizing di Pabrik dengan Ruang Terbatas
- Investasi Robot Sudah Jalan Tapi Produktivitas Tidak Naik? Masalahnya Sering Ada di Tahap Integrasi
- Efisiensi Energi Menjadi Pertimbangan Utama dalam Pengembangan Robot Industri
- Perubahan Desain Layout Pabrik Akibat Penerapan Robot Industri yang Semakin Fleksibel
- Peran Robot Pick-and-Place dalam Meningkatkan Efisiensi Produksi Farmasi
- Kenapa Robot SCARA Banyak Digunakan di Lini Produksi Berkecepatan Tinggi?
- Kenapa Banyak Pabrik Mulai Beralih ke Robot SCARA untuk Meningkatkan Produktivitas
- Kenapa Proses Produksi yang Cepat dan Repetitif Justru Paling Sering Menyebabkan Error?
- AMR Sudah Dipakai Tapi Alur Material Tetap Macet? Cara Mendiagnosis Bottleneck Gudang Secara Sistematis
- Cobot Sering Berhenti Mendadak di Tengah Shift? Ini Penyebabnya yang Bukan Salah Robot
- Cobot Sudah Dipasang Tapi Produktivitas Tidak Naik? Ini Kesalahan Desain Kolaborasi yang Sering Tidak Disadari
- Investasi Robot Sudah Jalan Tapi ROI Tidak Tercapai? Ini Kesalahan Perencanaan yang Sering Terjadi di Awal Proyek
- Sudah Pakai Robot Palletizing, Tapi Produksi Tidak Naik? Ini Masalah yang Sering Terjadi
- Robot Palletizing Sudah Jalan, Tapi Masih Bergantung pada Operator? Ini yang Perlu Dibenahi
- Cara Mengatur JAKA Palletizing untuk Menangani Berbagai Ukuran Karton
- Cara Menentukan Konfigurasi Stasiun JAKA Palletizing Sesuai Ritme Produksi
- Cara Menentukan Pola Susun JAKA Palletizing agar Pallet Lebih Stabil saat Masuk Gudang
- Jangan Salahkan Robotnya! Faktor Ini Bisa Mengacaukan Hasil Robot Welding
- Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!
- Robot Delta untuk Proses Sorting dan Packaging: Cocok untuk Produk Seperti Apa?
- Jangan Asal Pasang SCARA Robot! Salah Posisi Bisa Membuat Produk Tidak Terjangkau
- Robot Articulated untuk Bongkar Muat Komponen
- 5 Hal yang Sering Terlewat saat Memilih Robot Delta untuk Conveyor Bergerak