Robot SCARA untuk Aplikasi Perekat pada Komponen
Penggunaan robot SCARA untuk aplikasi perekat perlu mempertimbangkan lima faktor berikut agar proses dispensing sesuai dengan kebutuhan komponen produksi.
Jalur perekat dan gerakan robot: pastikan seluruh area aplikasi dapat dijangkau nozzle.
Karakter perekat: sesuaikan sistem dispensing dengan sifat dan kebutuhan material.
Posisi komponen: jaga posisi benda kerja dan jarak nozzle tetap konsisten.
Sinkronisasi proses: sesuaikan gerakan robot dengan jumlah perekat yang dikeluarkan.
Pemeriksaan hasil: periksa bentuk jalur dan uji kekuatan sambungan secara terpisah.
Dalam proses produksi, perekat perlu diaplikasikan pada lokasi dan jumlah yang sesuai. Perubahan posisi komponen atau pengeluaran material yang tidak stabil dapat memengaruhi hasilnya.
Robot SCARA dapat digunakan untuk menjalankan gerakan dispensing secara berulang. Namun, pemilihan robot saja belum cukup. Sistem pengeluaran perekat, penempatan komponen, dan metode pemeriksaan juga perlu direncanakan.
Catatan: Pengaturan dispensing harus diuji menggunakan perekat dan komponen aktual. Tidak ada satu nilai kecepatan, tekanan, atau jarak nozzle yang dapat diterapkan untuk seluruh aplikasi.
1. Cocokkan Jalur Perekat dengan Kemampuan Gerak Robot SCARA
Sebelum memilih robot, tentukan dulu jalur lem yang mau dibuat pada komponen. Perhatikan bentuk lintasan, luas area, dan posisi nozzle-nya saat bekerja.
Robot SCARA biasanya cocok untuk gerakan mendatar yang berulang-ulang. Namun, tidak semua bentuk komponen bisa dijangkau dengan mudah. Misal, kalau jalur lem ada di permukaan rata tapi sudutnya banyak, pastikan robot bisa melewati seluruh lintasan tanpa mentok ke dudukan (fixture) atau bagian komponen lainnya.
Untuk kebutuhan tersebut, pilihan robot SCARA untuk aplikasi perekat dapat menjadi salah satu bahan evaluasi awal. Kesesuaian konfigurasi tetap perlu diperiksa berdasarkan bentuk dan jalur aplikasi komponen.
Sebelum menentukan robot, siapkan informasi berikut:
Gambar dan ukuran komponen.
Bentuk jalur serta titik awal dan akhir dispensing.
Tinggi permukaan tempat perekat diaplikasikan.
Arah pendekatan nozzle.
Potensi hambatan gerakan di sekitar area kerja.
Informasi ini membantu menentukan kebutuhan jangkauan robot dan posisi pemasangan perangkat dispensing.
Jika masih mempertimbangkan jenis robot yang akan digunakan, pahami juga perbedaan SCARA robot dan articulated robot sebelum menentukan konfigurasi yang sesuai dengan jalur aplikasi perekat.
2. Sesuaikan Sistem Dispensing dengan Karakter Perekat
Jenis perekat memengaruhi cara material dikeluarkan melalui nozzle. Perekat yang lebih kental, misalnya, dapat membutuhkan pengaturan berbeda dari material yang lebih mudah mengalir.
Selain viskositas, periksa kebutuhan pencampuran, jumlah material, serta kondisi pengerasan perekat. Beberapa material memerlukan sistem pencampuran sebelum diaplikasikan, sementara material lain dapat digunakan langsung.
Penelitian Taets et al. (2025) membahas pengaruh karakter perekat dan kondisi proses terhadap hasil dispensing. Karena itu, pengaturan sebaiknya ditentukan melalui pengujian material yang benar-benar digunakan.
Berikut informasi yang dapat disiapkan sebelum memilih sistem dispensing.
Informasi material | Kebutuhan proses | Perangkat yang dievaluasi | Data yang diperlukan |
|---|---|---|---|
Jenis dan viskositas perekat | Pengeluaran material stabil | Pompa atau dispenser | Data teknis perekat |
Kebutuhan pencampuran | Pencampuran sesuai petunjuk material | Mixer dan nozzle pencampur | Rasio serta waktu penggunaan |
Jumlah perekat | Volume sesuai kebutuhan jalur | Pengatur aliran dan nozzle | Target jumlah material |
Waktu pengerasan | Proses sesuai waktu produksi | Perangkat pendukung proses | Kondisi dan waktu pengerasan |
Pengaturan untuk satu jenis perekat tidak otomatis sesuai ketika material diganti. Perbedaan karakter material dapat mengubah aliran dan bentuk jalur yang dihasilkan.
Karena itu, evaluasi dispenser sebaiknya dilakukan bersama dengan pengujian perekat dan komponen aktual.
3. Jaga Posisi Komponen dan Jarak Nozzle Tetap Konsisten
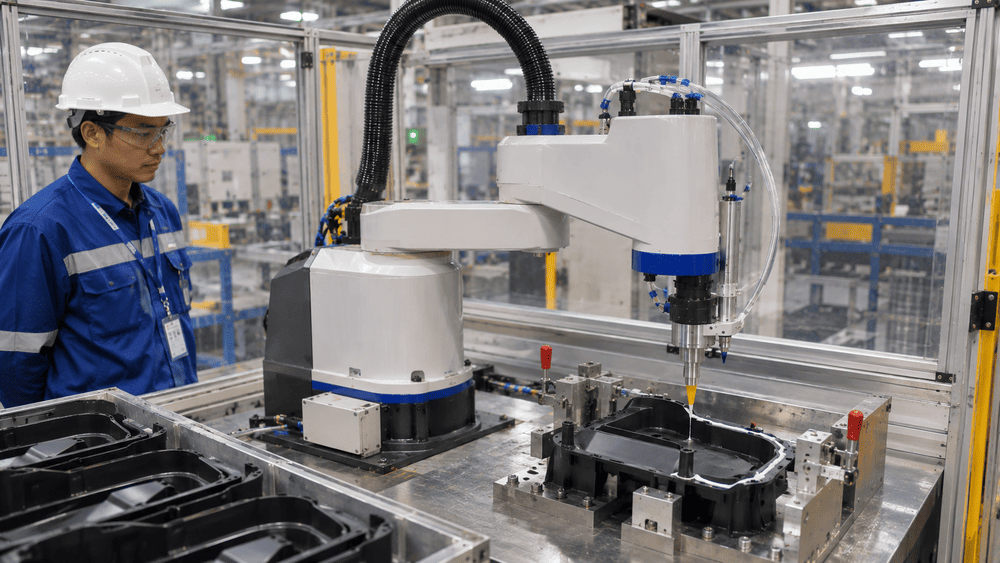
Robot dapat mengulangi lintasan yang sama, tetapi hasil dispensing masih dapat berubah apabila posisi komponen bergeser.
Untuk mengurangi variasi tersebut, komponen biasanya ditempatkan menggunakan fixture atau dudukan khusus. Fixture membantu mempertahankan posisi benda kerja selama proses aplikasi.
Selain posisi horizontal, tinggi permukaan komponen juga perlu diperhatikan. Perbedaan ketinggian dapat mengubah jarak antara ujung nozzle dan permukaan aplikasi.
Jarak tersebut merupakan salah satu parameter yang dievaluasi dalam penelitian Taets et al. (2025). Meskipun konfigurasi robot dalam penelitian berbeda, prinsip pemeriksaan jarak nozzle tetap relevan untuk proses dispensing.
Sebelum produksi massal dimulai, periksa kestabilan penjepitan, posisi komponen, variasi tinggi permukaan, dan posisi nozzle pada beberapa sampel untuk mengantisipasi toleransi ukuran. Langkah ini memastikan bahwa variasi komponen yang ada masih dapat ditangani secara optimal oleh fixture dan pengaturan robot.
4. Sinkronkan Gerakan Robot dengan Pengeluaran Perekat
Kecepatan robot dan debit perekat harus selaras agar jalurnya konsisten. Jika robot terlalu cepat, lem menjadi tipis dan tidak merata; sebaliknya jika terlalu lambat, lem akan menumpuk. Pastikan keseimbangan ini diperiksa di seluruh lintasan, terutama pada titik awal, tikungan, dan akhir jalur.
Sebagai contoh, robot mungkin perlu mengubah kecepatan saat melewati sudut komponen. Jika pengeluaran material tidak disesuaikan, jumlah perekat pada area tersebut dapat berbeda dari bagian lainnya.
Untuk mengevaluasinya, buat catatan pengujian sederhana.
Bagian jalur | Pengaturan yang diperiksa | Hasil yang diamati |
|---|---|---|
Awal aplikasi | Waktu mulai gerakan dan dispensing | Penumpukan atau keterlambatan material |
Lintasan lurus | Kecepatan robot dan aliran perekat | Keseragaman jalur |
Perubahan arah | Perlambatan dan pengeluaran material | Bentuk jalur pada sudut |
Akhir aplikasi | Waktu penghentian dispensing | Sisa material atau tetesan |
Catatan tersebut membantu teknisi mengetahui bagian proses yang perlu disesuaikan. Setiap perubahan pengaturan sebaiknya diuji kembali sebelum digunakan pada produksi rutin.
5. Tentukan Kriteria Pemeriksaan dan Uji Hasil pada Komponen Aktual
Konsistensi hasil dispensing perlu dinilai menggunakan kriteria yang jelas. Jalur yang terlihat rapi belum tentu memenuhi seluruh kebutuhan produk.
Pemeriksaan dapat dibagi menjadi dua bagian, yaitu kondisi jalur perekat setelah diaplikasikan dan kemampuan sambungan menjalankan fungsinya.
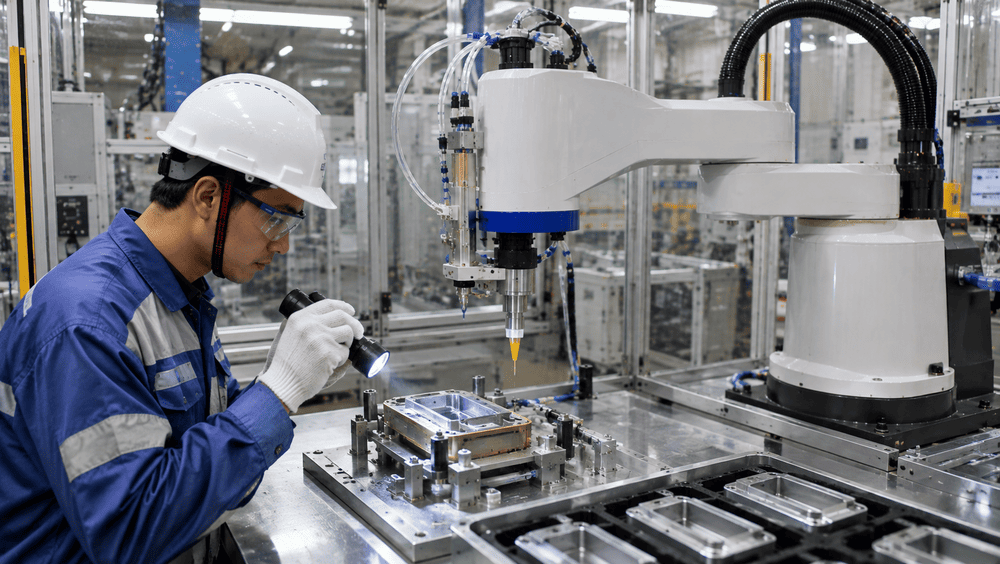
Periksa Posisi, Kontinuitas, dan Dimensi Jalur Perekat
Pemeriksaan awal dilakukan untuk memastikan perekat berada pada lokasi yang ditentukan.
Selain posisi, periksa apakah jalur terbentuk tanpa putus dan memiliki ukuran sesuai spesifikasi. Metode pemeriksaannya dapat menggunakan pengamatan visual atau alat ukur yang sesuai dengan kebutuhan proses.
Berikut contoh lembar pemeriksaan yang dapat disesuaikan.
Indikator | Metode pemeriksaan | Kriteria penerimaan | Hasil dan tindak lanjut |
|---|---|---|---|
Posisi jalur | Visual atau pengukuran | Sesuai gambar produk | Catat penyimpangan |
Kontinuitas | Pemeriksaan sepanjang jalur | Tidak ada bagian terputus yang melanggar spesifikasi | Evaluasi aliran material |
Lebar jalur | Pengukuran dimensi | Sesuai toleransi produk | Sesuaikan pengaturan |
Tinggi jalur | Pengukuran profil | Sesuai kebutuhan aplikasi | Periksa nozzle dan aliran |
Nilai penerimaan harus mengikuti kebutuhan produk. Jangan menggunakan satu ukuran umum untuk seluruh jenis komponen atau perekat.
Bedakan Hasil Aplikasi yang Seragam dari Kekuatan Sambungan
Jalur lem yang rapi dan seragam menunjukkan aplikasi yang konsisten, tetapi belum menjamin kekuatan sambungannya. Karena kekuatan ikatan juga dipengaruhi jenis material, kebersihan permukaan, sifat lem, dan proses pengeringan, pengujian fisik seperti uji tarik atau geser tetap wajib dilakukan.
Selalu catat hasil pemeriksaan visual dan uji kekuatan ini bersamaan agar tim produksi dapat memastikan estetika sekaligus keandalan fungsi sambungannya.
Data yang Perlu Disiapkan untuk Konsultasi Sistem Dispensing
Sebelum berkonsultasi dengan penyedia sistem otomasi, sebaiknya siapkan informasi mengenai komponen dan hasil aplikasi yang diharapkan.
Data tersebut akan membantu menentukan kebutuhan robot, dispenser, fixture, dan pengujian yang diperlukan.
Berikut checklist awal yang dapat digunakan:
Gambar teknis dan sampel komponen.
Bentuk jalur serta posisi aplikasi perekat.
Jenis perekat dan lembar data teknis material.
Kebutuhan jumlah atau dimensi perekat.
Target waktu siklus produksi.
Variasi ukuran dan posisi komponen.
Kriteria penerimaan hasil dispensing.
Persyaratan pengujian kekuatan sambungan.
Jika belum semua data tersedia, mulai dari gambar komponen dan informasi perekat. Kebutuhan lainnya dapat dibahas bersama tim integrator.
FAQ tentang Robot SCARA untuk Aplikasi Perekat
Beberapa pertanyaan berikut dapat membantu memperjelas kebutuhan sebelum menerapkan sistem dispensing otomatis.
1. Apakah Robot SCARA untuk Perekat Selalu Membutuhkan Vision System?
Tidak selalu. Jika fixture mampu menjaga posisi komponen secara konsisten, sistem dispensing mungkin dapat bekerja tanpa vision system. Namun, jika posisi komponen sering berubah, penggunaan kamera atau sensor perlu dievaluasi.
2. Apakah Penggantian Jenis Perekat Membutuhkan Pengujian Ulang?
Ya, penggantian perekat sebaiknya disertai evaluasi ulang. Perbedaan viskositas, karakter aliran, dan waktu pengerasan dapat memengaruhi pengaturan dispenser serta hasil aplikasi.
3. Apakah Satu Workstation Dapat Menangani Beberapa Jenis Komponen?
Bisa, selama konfigurasi sistem mendukung kebutuhan setiap komponen. Penyesuaian mungkin diperlukan pada program robot, fixture, nozzle, atau pengaturan dispensing. Setiap variasi tetap perlu diuji.
4. Apakah Ada Kecepatan atau Tekanan Ideal untuk Semua Aplikasi Perekat?
Tidak ada satu nilai yang sesuai untuk seluruh aplikasi. Pengaturan bergantung pada karakter perekat, jenis dispenser, ukuran nozzle, bentuk jalur, dan target hasil. Nilai yang digunakan harus ditentukan melalui pengujian aktual.
Kesimpulan
Penggunaan robot SCARA untuk aplikasi perekat perlu dimulai dari penentuan jalur dan kriteria hasil. Setelah itu, evaluasi karakter perekat, posisi komponen, jarak nozzle, serta sinkronisasi gerakan dan pengeluaran material.
Pengujian pada komponen aktual membantu memastikan bahwa konfigurasi workstation dapat menghasilkan jalur perekat sesuai spesifikasi. Pemeriksaan bentuk jalur juga perlu dibedakan dari pengujian kekuatan sambungan.
Konsultasikan Kebutuhan Robot SCARA untuk Proses Dispensing dengan MISEL
Setiap aplikasi perekat memiliki kebutuhan berbeda, mulai dari bentuk jalur, karakter material, hingga target waktu produksi. Jika Anda sedang merencanakan otomasi dispensing, konsultasikan kebutuhan robot SCARA dan integrasi sistemnya dengan MISEL. Siapkan gambar komponen, informasi perekat, dan target hasil agar tim MISEL dapat membantu mengevaluasi konfigurasi yang sesuai.
ADDRESS
Ruko Pengampon Square Blok D-31
Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa Timur
PHONE
WhatsApp: +628170006907
T.(031) 355 1715
F.(031) 355 3995
Email: [email protected]
Youtube: Youtube Misel
Referensi:
Taets, et al. (2025). Artikel penelitian mengenai parameter proses adhesive dispensing. The International Journal of Advanced Manufacturing Technology. https://link.springer.com/article/10.1007/s00170-025-15121-w
Related Blog
- NC Cutter and Servo - Powerful Combination in Corrugating Industry
- Dampak Revolusi Industri 4.0 yang Wajib Diperhatikan Sebelum Anda Terlambat
- Guide in Building Automation
- Building Automation System – What is it?
- Mengenal Sistem Pneumatic, Komponen Hingga Kegunaannya
- Penerapan Mobile Pallet Workstation di Sektor Makanan & Minuman
- Mengurangi Downtime dengan Prediktif Maintenance via Smart Sensors & Inverter
- Tagihan Listrik Pabrik Naik Tanpa Produksi Bertambah? Ini Cara Menemukan Beban Bocor Secara Cepat
- Cara Mempercepat Pengaturan Mesin Saat Berganti Ukuran Kemasan
- Robot SCARA untuk Aplikasi Perekat pada Komponen