5 Hal yang Sering Terlewat saat Memilih Robot Delta untuk Conveyor Bergerak
Saat memilih robot Delta untuk conveyor bergerak, ada lima hal yang perlu diperiksa agar sistem dapat mengambil dan menempatkan produk sesuai kebutuhan produksi:
Laju kedatangan produk perlu diukur pada kondisi normal maupun puncak.
Area pengambilan harus menyediakan cukup waktu sebelum produk keluar dari jangkauan robot.
Deteksi posisi produk harus sesuai dengan pergerakan conveyor.
Lintasan dan urutan pengambilan perlu dievaluasi agar gerakan robot tidak membuang waktu.
Kapasitas efektif harus dinilai dari jumlah produk yang berhasil ditempatkan selama pengujian.
Robot Delta memang sering jadi pilihan buat kerjaan pick and place di conveyor yang jalan terus. Tapi ingat, kecepatan di atas kertas (datasheet) beda dengan realita di lapangan.
Di lini produksi, produk bisa saja datang menumpuk, posisi miring, atau malah keburu lewat sebelum sempat diambil robot. Oleh karena itu, jangan hanya melihat spesifikasi robot saja, perhatikan juga alur conveyor dan sistem secara keseluruhan. Uji dulu apakah masalahnya ada di kecepatan robot, sensor deteksi, atau memang alur barangnya yang kurang pas.
Catatan: Perhitungan dan contoh dalam artikel ini digunakan untuk evaluasi awal, bukan sebagai spesifikasi produk tertentu. Kapasitas, lintasan, pengamanan, dan kemampuan conveyor tracking perlu diperiksa melalui dokumentasi teknis serta pengujian pada sistem aktual oleh tenaga yang kompeten.
1. Periksa Laju dan Pola Kedatangan Produk
Jumlah produk yang masuk ke area robot perlu dihitung pada kondisi produksi normal dan saat arus produk meningkat. Jangan hanya menggunakan rata-rata produk per menit karena kedatangan produk belum tentu selalu teratur.
Jarak antar produk juga perlu dicatat. Produk yang terlalu berdekatan dapat membatasi ruang gripper dan memengaruhi urutan pengambilan.
Pada industri makanan dan minuman, penggunaan robot paralel juga dapat mencakup proses pengambilan, penyortiran, dan pengemasan produk. Pembahasan mengenai aplikasi robot paralel pada sektor industri makanan dan minuman dapat menjadi referensi untuk memahami penggunaannya pada lini produksi.
Gunakan lembar pengamatan berikut untuk mencatat kondisi aktual conveyor.
Periode pengamatan | Jumlah produk masuk | Kecepatan conveyor | Jarak antarproduk | Kondisi kedatangan |
|---|---|---|---|---|
Produksi normal | Diukur langsung | Dicatat saat pengamatan | Diukur atau diamati | Teratur atau bervariasi |
Produksi puncak | Diukur langsung | Dicatat saat pengamatan | Diukur atau diamati | Rapat atau berkelompok |
Perubahan aliran | Diukur langsung | Dicatat saat pengamatan | Diukur atau diamati | Ada jeda atau penumpukan |
Pengamatan sebaiknya dilakukan pada beberapa periode produksi. Hasilnya menjadi dasar untuk menentukan beban kerja robot pada kondisi yang benar-benar terjadi.
2. Tentukan Area dan Waktu yang Tersedia untuk Mengambil Produk
Robot hanya memiliki kesempatan mengambil produk selama produk berada dalam area kerja yang dapat dijangkau. Panjang area tersebut dan kecepatan conveyor menentukan waktu pengambilan yang tersedia.
Perhitungan sederhana dapat menggunakan rumus berikut:
Waktu tersedia (detik) = Panjang area pengambilan (meter) ÷ Kecepatan conveyor (meter/detik)
Sebagai contoh editorial, conveyor bergerak dengan kecepatan 0,5 meter per detik dan memiliki area pengambilan sepanjang 1 meter. Waktu yang tersedia bagi produk untuk melewati area tersebut adalah sekitar 2 detik.
Jika kecepatan meningkat menjadi 1 meter per detik dengan area yang sama, waktu tersebut berkurang menjadi 1 detik. Angka ini menunjukkan lama produk berada di area pengambilan, bukan jaminan waktu yang sepenuhnya tersedia untuk gerakan robot.
Posisi produk saat terdeteksi juga berpengaruh. Waktu pemrosesan kamera, komunikasi kontrol, dan persiapan gerakan dapat mengurangi kesempatan robot untuk mengambil produk sebelum melewati batas area kerja.
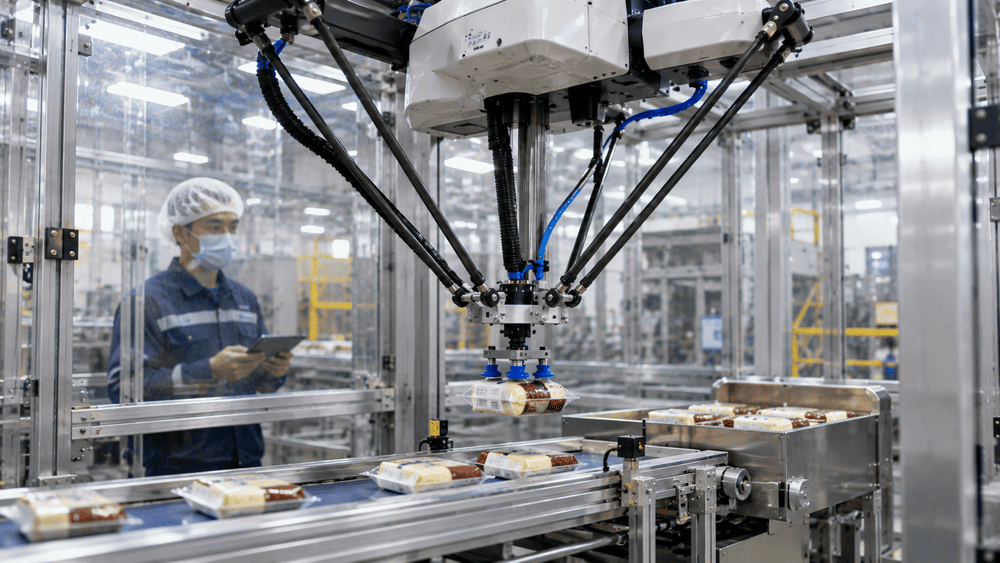
3. Cocokkan Deteksi Posisi dengan Pergerakan Conveyor
Robot butuh posisi riil produk saat mengeksekusi pengambilan, bukan cuma posisi awalnya saat pertama kali ketahuan sensor. Soalnya di conveyor bergerak, barang bakal terus maju selama sistem lagi memproses data.
Itulah kenapa sistem conveyor tracking wajib menghitung jeda waktu antara deteksi kamera sampai robot benar-benar mengambil produk, supaya pergerakannya pas dan presisi.
Pemeriksaan awal dapat mencakup:
Keterlihatan produk oleh kamera atau sensor.
Kondisi pencahayaan dan kontras produk dengan permukaan conveyor.
Ketepatan pemetaan posisi kamera terhadap koordinat robot.
Ketersediaan informasi kecepatan atau perpindahan conveyor.
Waktu pemrosesan deteksi hingga robot menerima target.
Bedakan produk yang gagal terdeteksi dengan produk yang sudah terdeteksi tetapi gagal diambil. Keduanya memerlukan pemeriksaan berbeda. Kegagalan deteksi berkaitan dengan kemampuan sistem mengenali produk, sedangkan kegagalan pengambilan dapat berasal dari lintasan, gripper, atau waktu yang tersedia.
Untuk memahami fungsi kamera dalam sistem otomasi, pembaca juga dapat mempelajari teknologi robot vision dan cara kerjanya. Penggunaan vision system tetap perlu disesuaikan dengan karakter produk dan kemampuan kontrol yang tersedia.
4. Evaluasi Lintasan dan Urutan Pengambilan Produk
Waktu kerja robot dipengaruhi oleh jarak perpindahan, tinggi angkat, posisi penempatan, dan urutan produk yang dipilih. Sebelum mencari robot dengan kecepatan lebih tinggi, periksa apakah lintasan yang digunakan sudah sesuai dengan kebutuhan proses.
Robot mungkin perlu bergerak dari conveyor menuju wadah penempatan, lalu kembali mengambil produk berikutnya. Jika jarak perpindahan terlalu jauh, sebagian waktu siklus akan digunakan untuk gerakan yang tidak langsung menangani produk.
Periksa Gerakan yang Tidak Membantu Proses Pengambilan
Perhatikan apakah robot selalu kembali ke posisi standby setelah menempatkan produk. Pada beberapa konfigurasi, gerakan kembali tersebut dapat menambah waktu sebelum pengambilan berikutnya.
Lintasan memutar dan tinggi angkat yang berlebihan juga perlu dievaluasi. Namun, perubahan gerakan tetap harus mempertimbangkan batas jangkauan, kemampuan robot, dan risiko benturan dengan peralatan di sekitarnya.
Periksa Prioritas ketika Beberapa Produk Masuk Bersamaan
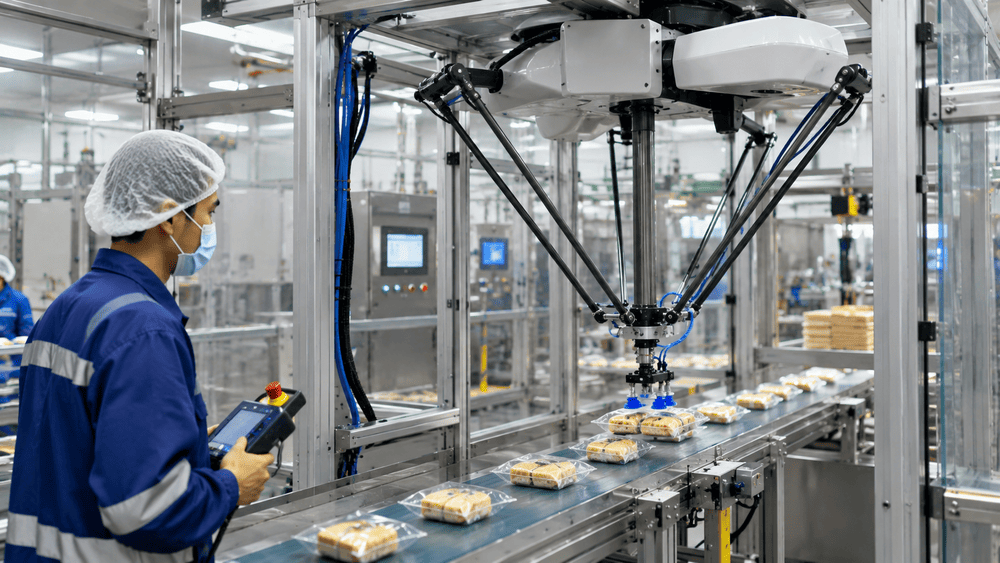
Saat ada beberapa produk di area kerja, robot tak bisa asal ambil yang paling dekat. Bisa jadi barang yang posisinya mendekati ujung conveyor justru harus diprioritaskan karena waktunya hampir habis. Jadi, urutan ambilnya harus memperhitungkan posisi, arah, dan sisa waktu sebelum produk keluar dari jangkauan.
Sebaiknya simulasi strategi ini pakai pola alur barang yang riil, lalu cek apakah perubahan urutan bisa menekan jumlah produk yang lolos tanpa bikin proses placement-nya keteteran.
5. Gunakan Kapasitas Efektif untuk Menentukan Jumlah Robot
Jumlah robot sebaiknya ditentukan berdasarkan produk yang berhasil diambil dan ditempatkan selama pengujian. Kapasitas gerak robot yang tinggi belum tentu menghasilkan output sesuai target jika masih ada produk yang terlewat.
Sebelum mempertimbangkan robot tambahan, periksa penyebab kegagalan pengambilan. Masalahnya bisa berasal dari deteksi produk, lintasan gerak, kemampuan gripper, atau waktu pengambilan yang terlalu singkat.
Catat Produk Masuk, Berhasil Ditempatkan, dan Terlewat
Pengujian perlu mencatat jumlah produk yang masuk serta hasil penanganannya. Pisahkan produk yang tidak terdeteksi, melewati area pengambilan, gagal dipegang, dan gagal ditempatkan.
Gunakan tabel berikut sebagai contoh pencatatan hasil pengujian.
Kondisi uji | Produk masuk | Berhasil ditempatkan | Kategori kegagalan | Tindak lanjut |
|---|---|---|---|---|
Aliran normal | Hasil pengamatan | Hasil pengamatan | Deteksi / pengambilan / penempatan | Evaluasi penyebab kegagalan |
Aliran puncak | Hasil pengamatan | Hasil pengamatan | Produk keluar dari jangkauan | Periksa waktu dan urutan pengambilan |
Produk berkelompok | Hasil pengamatan | Hasil pengamatan | Produk terlewat atau gagal dipegang | Periksa deteksi, gripper, dan prioritas |
Data tersebut membantu membedakan keterbatasan kapasitas robot dari masalah pada perangkat pendukung. Dengan begitu, perusahaan dapat menentukan perbaikan berdasarkan hasil pengamatan.
Tentukan Perbaikan Sistem atau Kebutuhan Robot Tambahan
Jika produk masih sering terlewat, evaluasi terlebih dahulu sistem deteksi, lintasan, dan urutan pengambilan. Penambahan robot belum tentu diperlukan apabila kendalanya masih dapat diperbaiki melalui pengaturan sistem.
Namun, jika kapasitas efektif tetap tidak memenuhi target setelah penyesuaian, penggunaan beberapa robot dapat dipertimbangkan. Pembagian area kerja, urutan pelayanan, dan kapasitas gabungannya perlu diuji agar robot tidak saling mengganggu.
Pemilihan konfigurasi juga dapat mempertimbangkan perbedaan parallel robot dengan serial robot. Keduanya memiliki karakter gerakan dan penggunaan yang berbeda sehingga perlu disesuaikan dengan kebutuhan proses.
Data yang Perlu Disiapkan untuk Konsultasi Robot Delta
Sebelum berkonsultasi dengan penyedia sistem otomasi, siapkan data yang menggambarkan kondisi conveyor dan kebutuhan penanganan produk. Informasi tersebut membantu memperjelas konfigurasi robot serta ruang lingkup pengujian.
Berikut checklist awal yang dapat digunakan:
Foto dan sampel produk yang akan diambil.
Ukuran, bentuk, dan berat setiap produk.
Video aliran produk saat kondisi normal dan puncak.
Layout conveyor beserta ukuran area kerja.
Kecepatan conveyor dan pola kedatangan produk.
Posisi pengambilan dan lokasi penempatan produk.
Target output serta batas produk terlewat yang dapat diterima.
Informasi kamera, sensor, dan sistem kontrol yang sudah tersedia.
Jika belum memiliki seluruh data, mulai dengan mencatat jumlah produk masuk dan merekam kondisi conveyor. Informasi tersebut dapat menjadi bahan awal untuk membahas kebutuhan integrasi.
FAQ tentang Robot Delta untuk Conveyor Bergerak
Beberapa pertanyaan berikut dapat membantu memperjelas pertimbangan sebelum memilih robot delta untuk lini produksi.
1. Apakah Robot Delta Sama dengan Robot Merek Delta Electronics?
Tidak. Robot Delta merupakan jenis robot parallel yang memiliki susunan lengan untuk menjalankan gerakan pengambilan dan penempatan. Sementara itu, Delta Electronics adalah nama produsen perangkat otomasi. Keduanya tidak merujuk pada hal yang sama.
2. Apakah Produk yang Bertumpuk Dapat Langsung Diambil?
Belum tentu. Produk yang bertumpuk dapat menyulitkan kamera mengenali posisi dan gripper menjangkau titik pegangan. Sistem mungkin membutuhkan pemisahan produk atau metode deteksi tambahan sebelum pengambilan dilakukan.
3. Apakah Conveyor Dapat Berubah Kecepatan saat Robot Bekerja?
Bisa, apabila sistem conveyor tracking mendukung perubahan kecepatan tersebut. Kemampuan mengikuti pergerakan produk tetap memiliki batas yang perlu diperiksa berdasarkan konfigurasi robot, sensor, dan kontrol yang digunakan.
4. Apakah Dua Robot Selalu Menghasilkan Dua Kali Kapasitas?
Tidak selalu. Kapasitas gabungan dipengaruhi pembagian tugas, pola kedatangan produk, area kerja, dan proses penempatan. Dua robot juga dapat mengalami waktu menunggu jika aliran produk atau perangkat pendukung belum sesuai.
Kesimpulan
Memilih robot Delta untuk conveyor bergerak tidak cukup hanya dengan membandingkan kecepatan dan kapasitas beban. Perusahaan perlu mengetahui pola kedatangan produk, waktu pengambilan yang tersedia, kemampuan deteksi, serta efisiensi lintasan robot.
Gunakan hasil pengujian untuk menghitung kapasitas efektif dan mengidentifikasi penyebab produk terlewat. Dari data tersebut, perusahaan dapat menentukan apakah sistem membutuhkan penyesuaian atau tambahan robot.
Konsultasikan Kebutuhan Robot Delta untuk Conveyor dengan MISEL
Jika perusahaan Anda berencana menggunakan Robot Delta untuk proses pick and place pada conveyor bergerak, konsultasikan kebutuhan integrasinya dengan MISEL. Siapkan sampel produk, video conveyor, layout area kerja, dan target output agar kebutuhan robot, vision system, serta perangkat pendukung dapat dievaluasi lebih konkret. Hubungi tim MISEL untuk mendiskusikan konfigurasi dan ruang lingkup pengujian yang sesuai dengan proses produksi Anda.
ADDRESS
Ruko Pengampon Square Blok D-31
Jl. Semut Baru, Kel. Bongkaran, Kec. Pabean Cantian Surabaya – Jawa Timur
PHONE
WhatsApp: +628170006907
T.(031) 355 1715
F.(031) 355 3995
Email: [email protected]
Youtube: Youtube Misel
Referensi:
Lin, et al. (2016). Vision servo based Delta robot to pick-and-place moving parts. National Taipei University of Technology Research Portal. https://ntut.elsevierpure.com/en/publications/vision-servo-based-delta-robot-to-pick-and-place-moving-parts/
Related Blog
- 10 Things About Robotic Palletizing
- Robotics Manufacturing Solutions
- Why Robotic Packaging Automation is the Solution?
- Apa itu Industrial Robotics?
- Bagaimana Robotics Digunakan di Perindustrian?
- Mengenal Teori Dasar Industrial Robotics
- Jenis-Jenis Industrial Robotics
- Jenis-Jenis Industrial Robotics yang Ada
- Mengenal Industrial Robotics Lebih Dalam
- Apa Itu SCARA Robot dan Aplikasinya di Dunia Industri
- Manufacturer SCARA Robot dan Jenis-Jenisnya
- Apakah Keuntungan Menggunakan SCARA Robot?
- Memanfaatkan Robot Industri AI di Bidang Manufaktur
- Analisa Robot dengan Patlite untuk Produktivitas Industri
- TM Series Collaborative Robot: Solusi Harmoni Manusia dan Mesin
- Inilah Definisi, Fungsi dan Keuntungan Collaborative Robot (CoBot)
- Awas! 5 Mitos tentang CoBot Ini Dipastikan Salah
- Penasaran dengan Prinsip COBOT? Cek Disini
- COBOT dan Jenis-Jenisnya yang Perlu Diketahui
- Sejarah dan Evolusi Robot Industri: Mesin Industri yang Membentuk Masa Depan
- Ini Dia Contoh Rangkaian Pneumatik Sederhana Berbagai Industri
- Mengenal Jenis-Jenis Conveyor dan Kegunaannya
- Revolusi Industri Farmasi dengan Inovasi SCARA ROBOT
- Navigasi Keamanan Kerja dengan Robotic Arms
- 3 Jenis Industrial Robotics Mitsubishi
- Manfaat Industrial Robotics bagi Pabrik Modern
- Aplikasi Robot Paralel pada Sektor Industri Makanan dan Minuman
- Efisiensi Palletizing dengan JAKA Cobot
- Ini Dia Perbandingan Parallel Robot dengan Serial Robot
- Panduan Memilih SCARA Robot Terbaik untuk Meningkatkan Efisiensi Produksi
- SCARA Robots vs Articulated Robots: Mana yang Terbaik?
- Mengenal Jenis-Jenis Robot yang Digunakan pada Industri Logistik
- Peran Collaborative Robots terhadap Dinamika Industri Manufaktur
- Manfaat Palletizer Industrial Robot untuk Efisiensi Produksi
- Perbedaan Antara Robotic Arc Welding dan Spot Welding
- Apa itu Robotic Welding dan Bagaimana Cara Kerjanya?
- Peran Robot dalam Packaging dan Pengolahan Makanan
- Polishing Robot: Otomatisasi Proses Finishing
- Robot Screwdriving: Solusi Otomasi untuk Perakitan yang Lebih Cepat
- Apa Itu Robot Vision? Teknologi, Cara Kerja, dan Manfaatnya
- Definisi dan Aplikasi Robot Inspeksi dalam Industri Modern
- Bagaimana Robot Welding Memastikan Hasil Las yang Konsisten dan Presisi?
- Cara Memilih Robot Pick & Place yang Sesuai dengan Kebutuhan Produksi Anda
- Keunggulan Robot Welding dalam Menghadapi Industri 4.0
- Robot Palletizing Cerdas untuk Produksi Besar: Tingkatkan Efisiensi Tanpa Mengorbankan Ruang
- Polishing Robot: Solusi Konsistensi Finishing Produk di Industri Logam dan Plastik
- Robot Pick and Place: Solusi Produksi Cepat dan Akurat di Lini Manufaktur
- Cara Menggunakan Robot Pick and Place untuk Mempercepat Produksi di Pabrik
- Langkah Nyata Menuju Digitalisasi Pabrik di Indonesia: Tantangan dan Solusi
- Kebutuhan Robot Otomasi Terus Naik, Inilah yang Dicari Manufaktur untuk Tingkatkan Produktivitas
- Kolaborasi Cobot & Automated Guided Robot dalam Meningkatkan Safety dan Produktivitas Pabrik
- 7 "Jebakan" yang Sering Bikin Proyek Robot Palletizing Gagal dan Cara Menghindarinya
- Bagaimana AI Membuat Robot Industri Menjadi 'Pintar'?
- 7 Kesalahan Umum Implementasi Robot Palletizing dan Cara Mencegahnya
- Roadmap 6 Bulan Beralih dari Palletizing Manual ke Robot di Pabrik Manufaktur
- Checklist Gudang yang Wajib Dipenuhi Sebelum Memasang AMR dan Cobot
- Strategi Hybrid Otomasi: Kolaborasi AMR, Forklift, dan Robot Palletizing di Pabrik dengan Ruang Terbatas
- Investasi Robot Sudah Jalan Tapi Produktivitas Tidak Naik? Masalahnya Sering Ada di Tahap Integrasi
- Efisiensi Energi Menjadi Pertimbangan Utama dalam Pengembangan Robot Industri
- Perubahan Desain Layout Pabrik Akibat Penerapan Robot Industri yang Semakin Fleksibel
- Peran Robot Pick-and-Place dalam Meningkatkan Efisiensi Produksi Farmasi
- Kenapa Robot SCARA Banyak Digunakan di Lini Produksi Berkecepatan Tinggi?
- Kenapa Banyak Pabrik Mulai Beralih ke Robot SCARA untuk Meningkatkan Produktivitas
- Kenapa Proses Produksi yang Cepat dan Repetitif Justru Paling Sering Menyebabkan Error?
- AMR Sudah Dipakai Tapi Alur Material Tetap Macet? Cara Mendiagnosis Bottleneck Gudang Secara Sistematis
- Cobot Sering Berhenti Mendadak di Tengah Shift? Ini Penyebabnya yang Bukan Salah Robot
- Cobot Sudah Dipasang Tapi Produktivitas Tidak Naik? Ini Kesalahan Desain Kolaborasi yang Sering Tidak Disadari
- Investasi Robot Sudah Jalan Tapi ROI Tidak Tercapai? Ini Kesalahan Perencanaan yang Sering Terjadi di Awal Proyek
- Sudah Pakai Robot Palletizing, Tapi Produksi Tidak Naik? Ini Masalah yang Sering Terjadi
- Robot Palletizing Sudah Jalan, Tapi Masih Bergantung pada Operator? Ini yang Perlu Dibenahi
- Cara Mengatur JAKA Palletizing untuk Menangani Berbagai Ukuran Karton
- Cara Menentukan Konfigurasi Stasiun JAKA Palletizing Sesuai Ritme Produksi
- Cara Menentukan Pola Susun JAKA Palletizing agar Pallet Lebih Stabil saat Masuk Gudang
- Jangan Salahkan Robotnya! Faktor Ini Bisa Mengacaukan Hasil Robot Welding
- Sering Ganti Ukuran atau Jenis Kemasan? Jangan Asal Memilih Robot Packaging!
- Robot Delta untuk Proses Sorting dan Packaging: Cocok untuk Produk Seperti Apa?
- Jangan Asal Pasang SCARA Robot! Salah Posisi Bisa Membuat Produk Tidak Terjangkau
- Robot Articulated untuk Bongkar Muat Komponen
- 5 Hal yang Sering Terlewat saat Memilih Robot Delta untuk Conveyor Bergerak